


ما سخت تلاش میکنیم تا توسعه صنعت انرژی سبز را ارتقا دهیم و سهم کوچکی در توسعه پایدار جهان داشته باشیم…
- صنعت اتوماسیون
- صنعت خورشیدی فتوولتائیک
- انرژی نو
- صنعت نیمههادی
- پردازش لیزری
- صنعت خودرو
- بازرسی بصری دقیق
- سیستم توزیع چسب


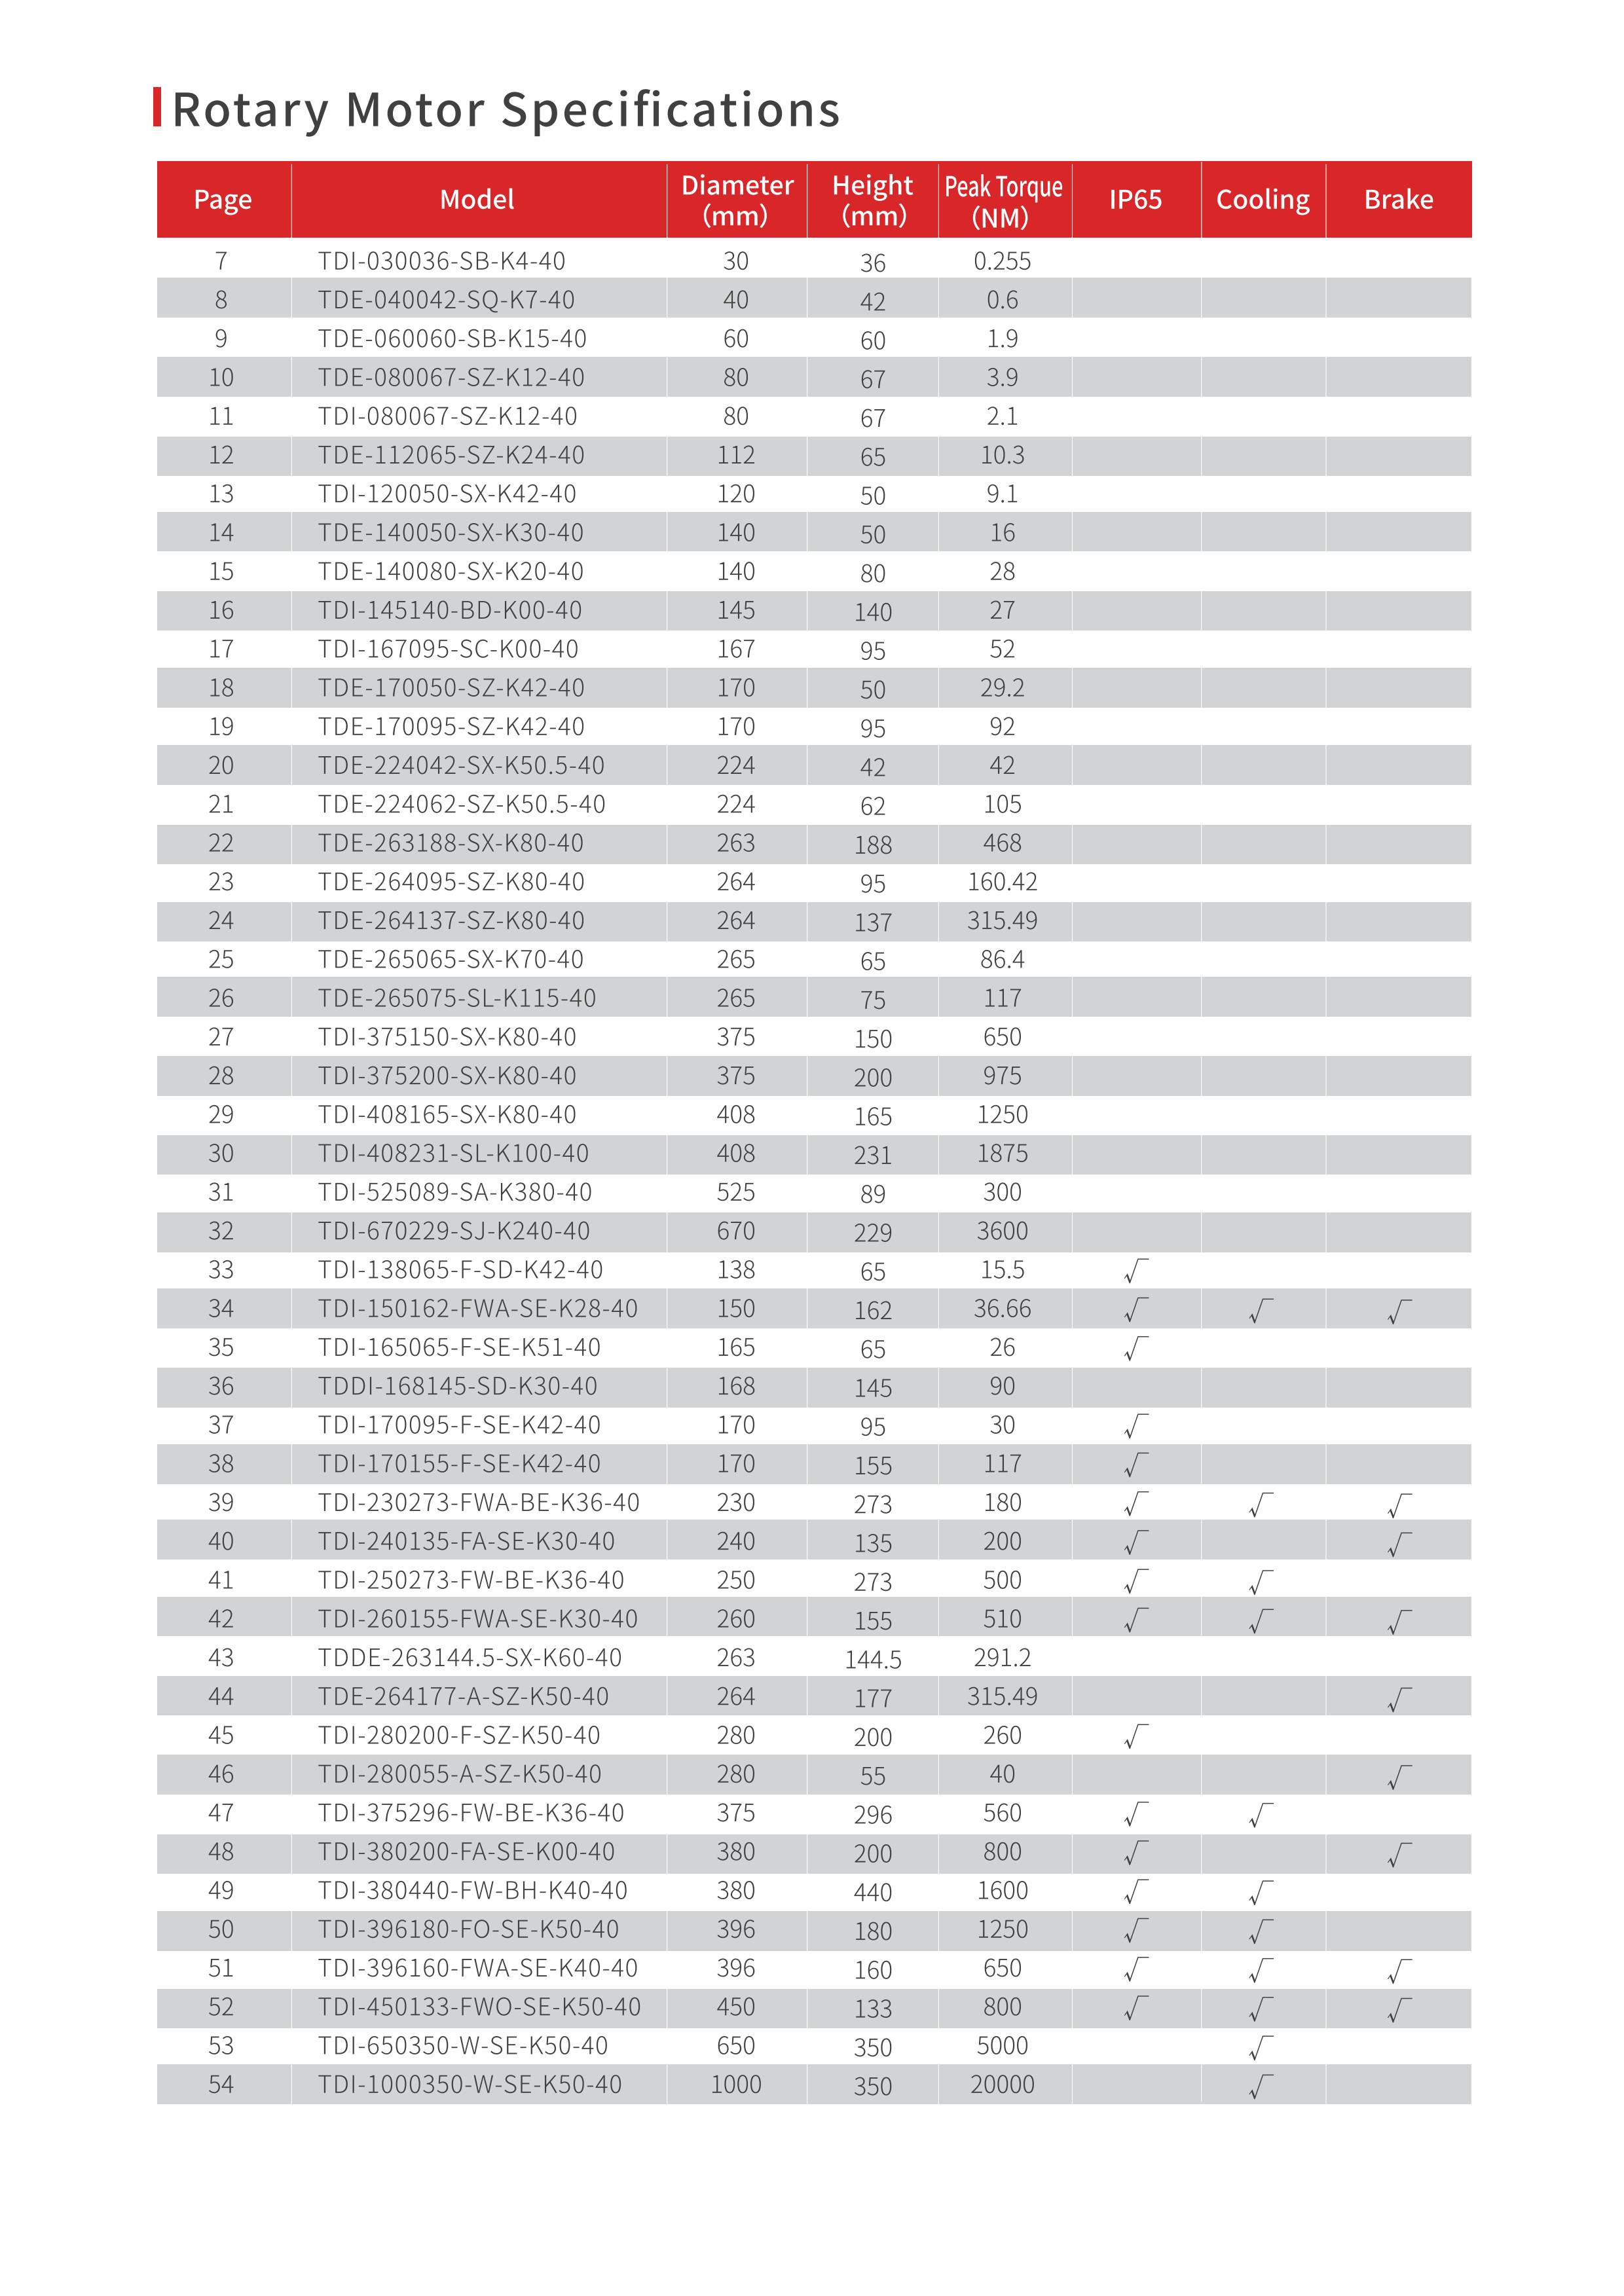
قطر خارجی موتور دوار. در عرض 100 میلیمتر
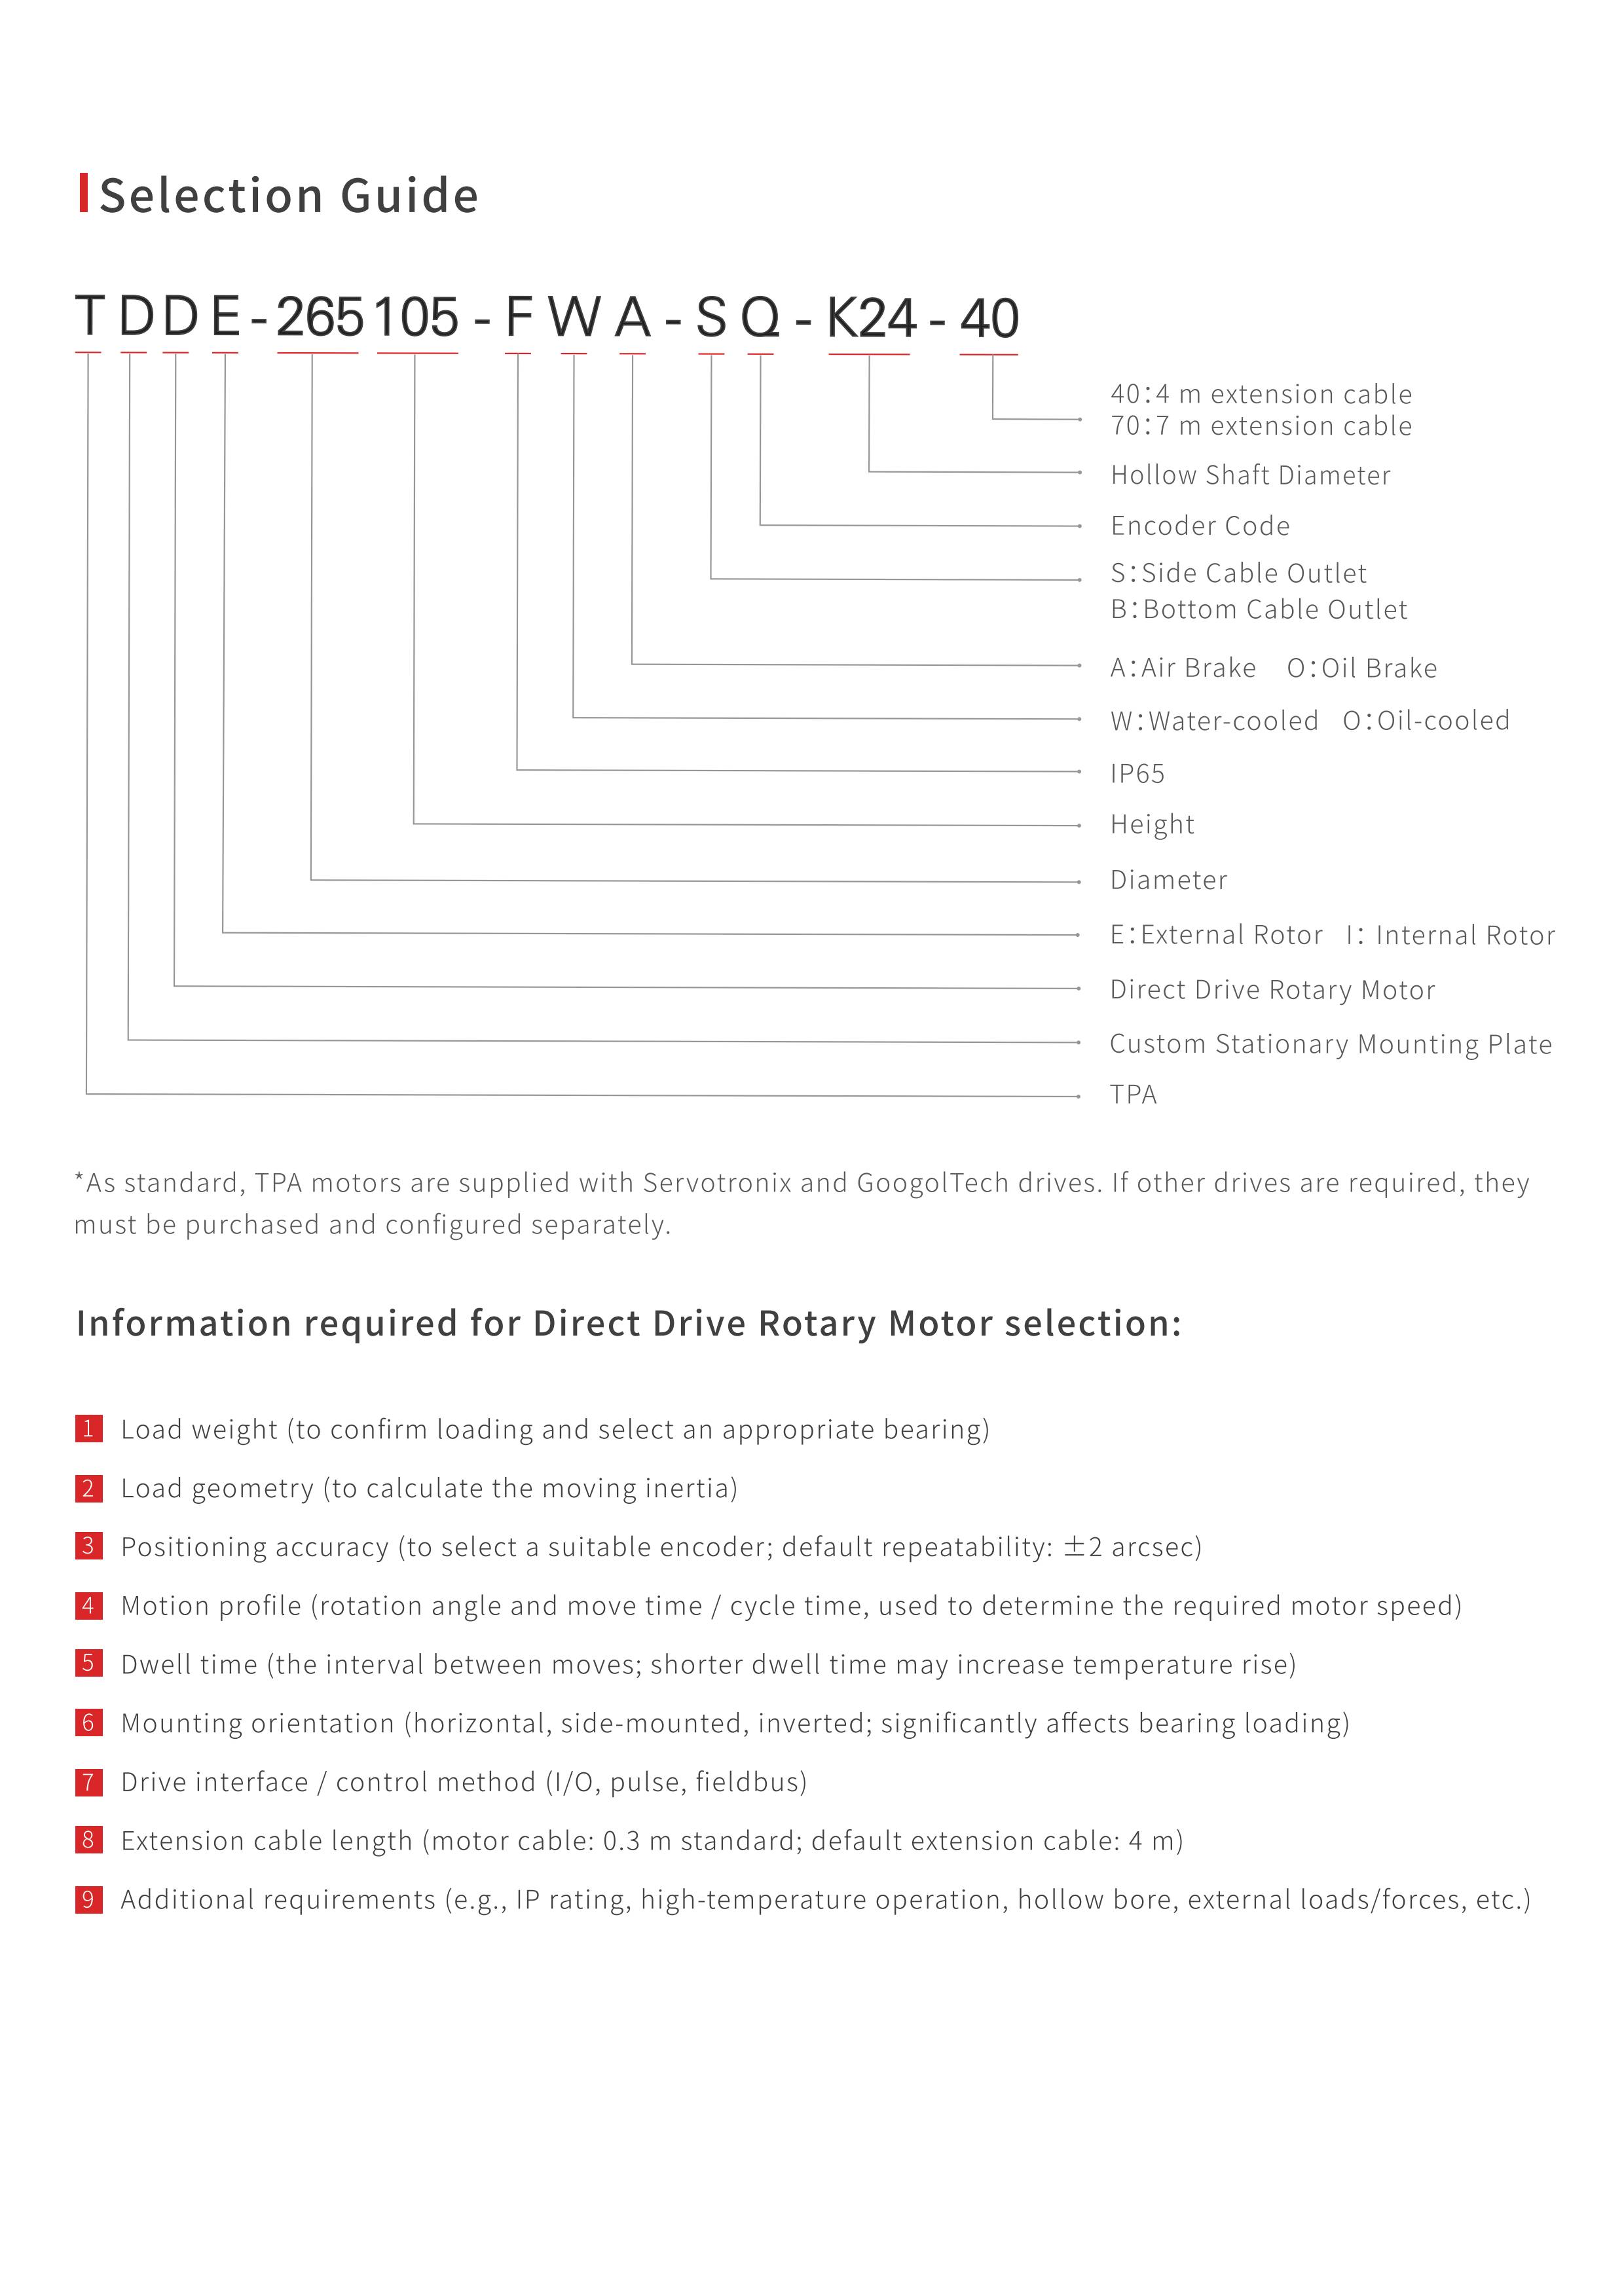
انتخابگر مدل(واحد: میلیمتر)
- 30
- 40
- 60
- 80
- روتور داخلی
- ۳۶ میلیمتر
- IP40
- خود خنک شونده
- هیچکدام
- سمت
- اف اچ بی
- ۴ میلیمتر
- 4M
- 7M
- روتور خارجی
- ۴۲ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- اف اچ کیو
- ۷ میلیمتر
- 4M
- 7M
- روتور خارجی
- ۶۰ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- اف اچ بی
- ۱۵ میلیمتر
- 4M
- 7M
- روتور خارجی
- روتور داخلی
- ۶۷ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- اف دی زد
- ۱۲ میلیمتر
- 4M
- 7M
 طراحی PDF
 طراحی STP
 دریافت قیمت
- جزئیات محصول
- TDI-030
- TDE-040
- TDE-060
- TD-080
سری موتورهای دوارالقای الکترومغناطیسی
■ساختار داخلی
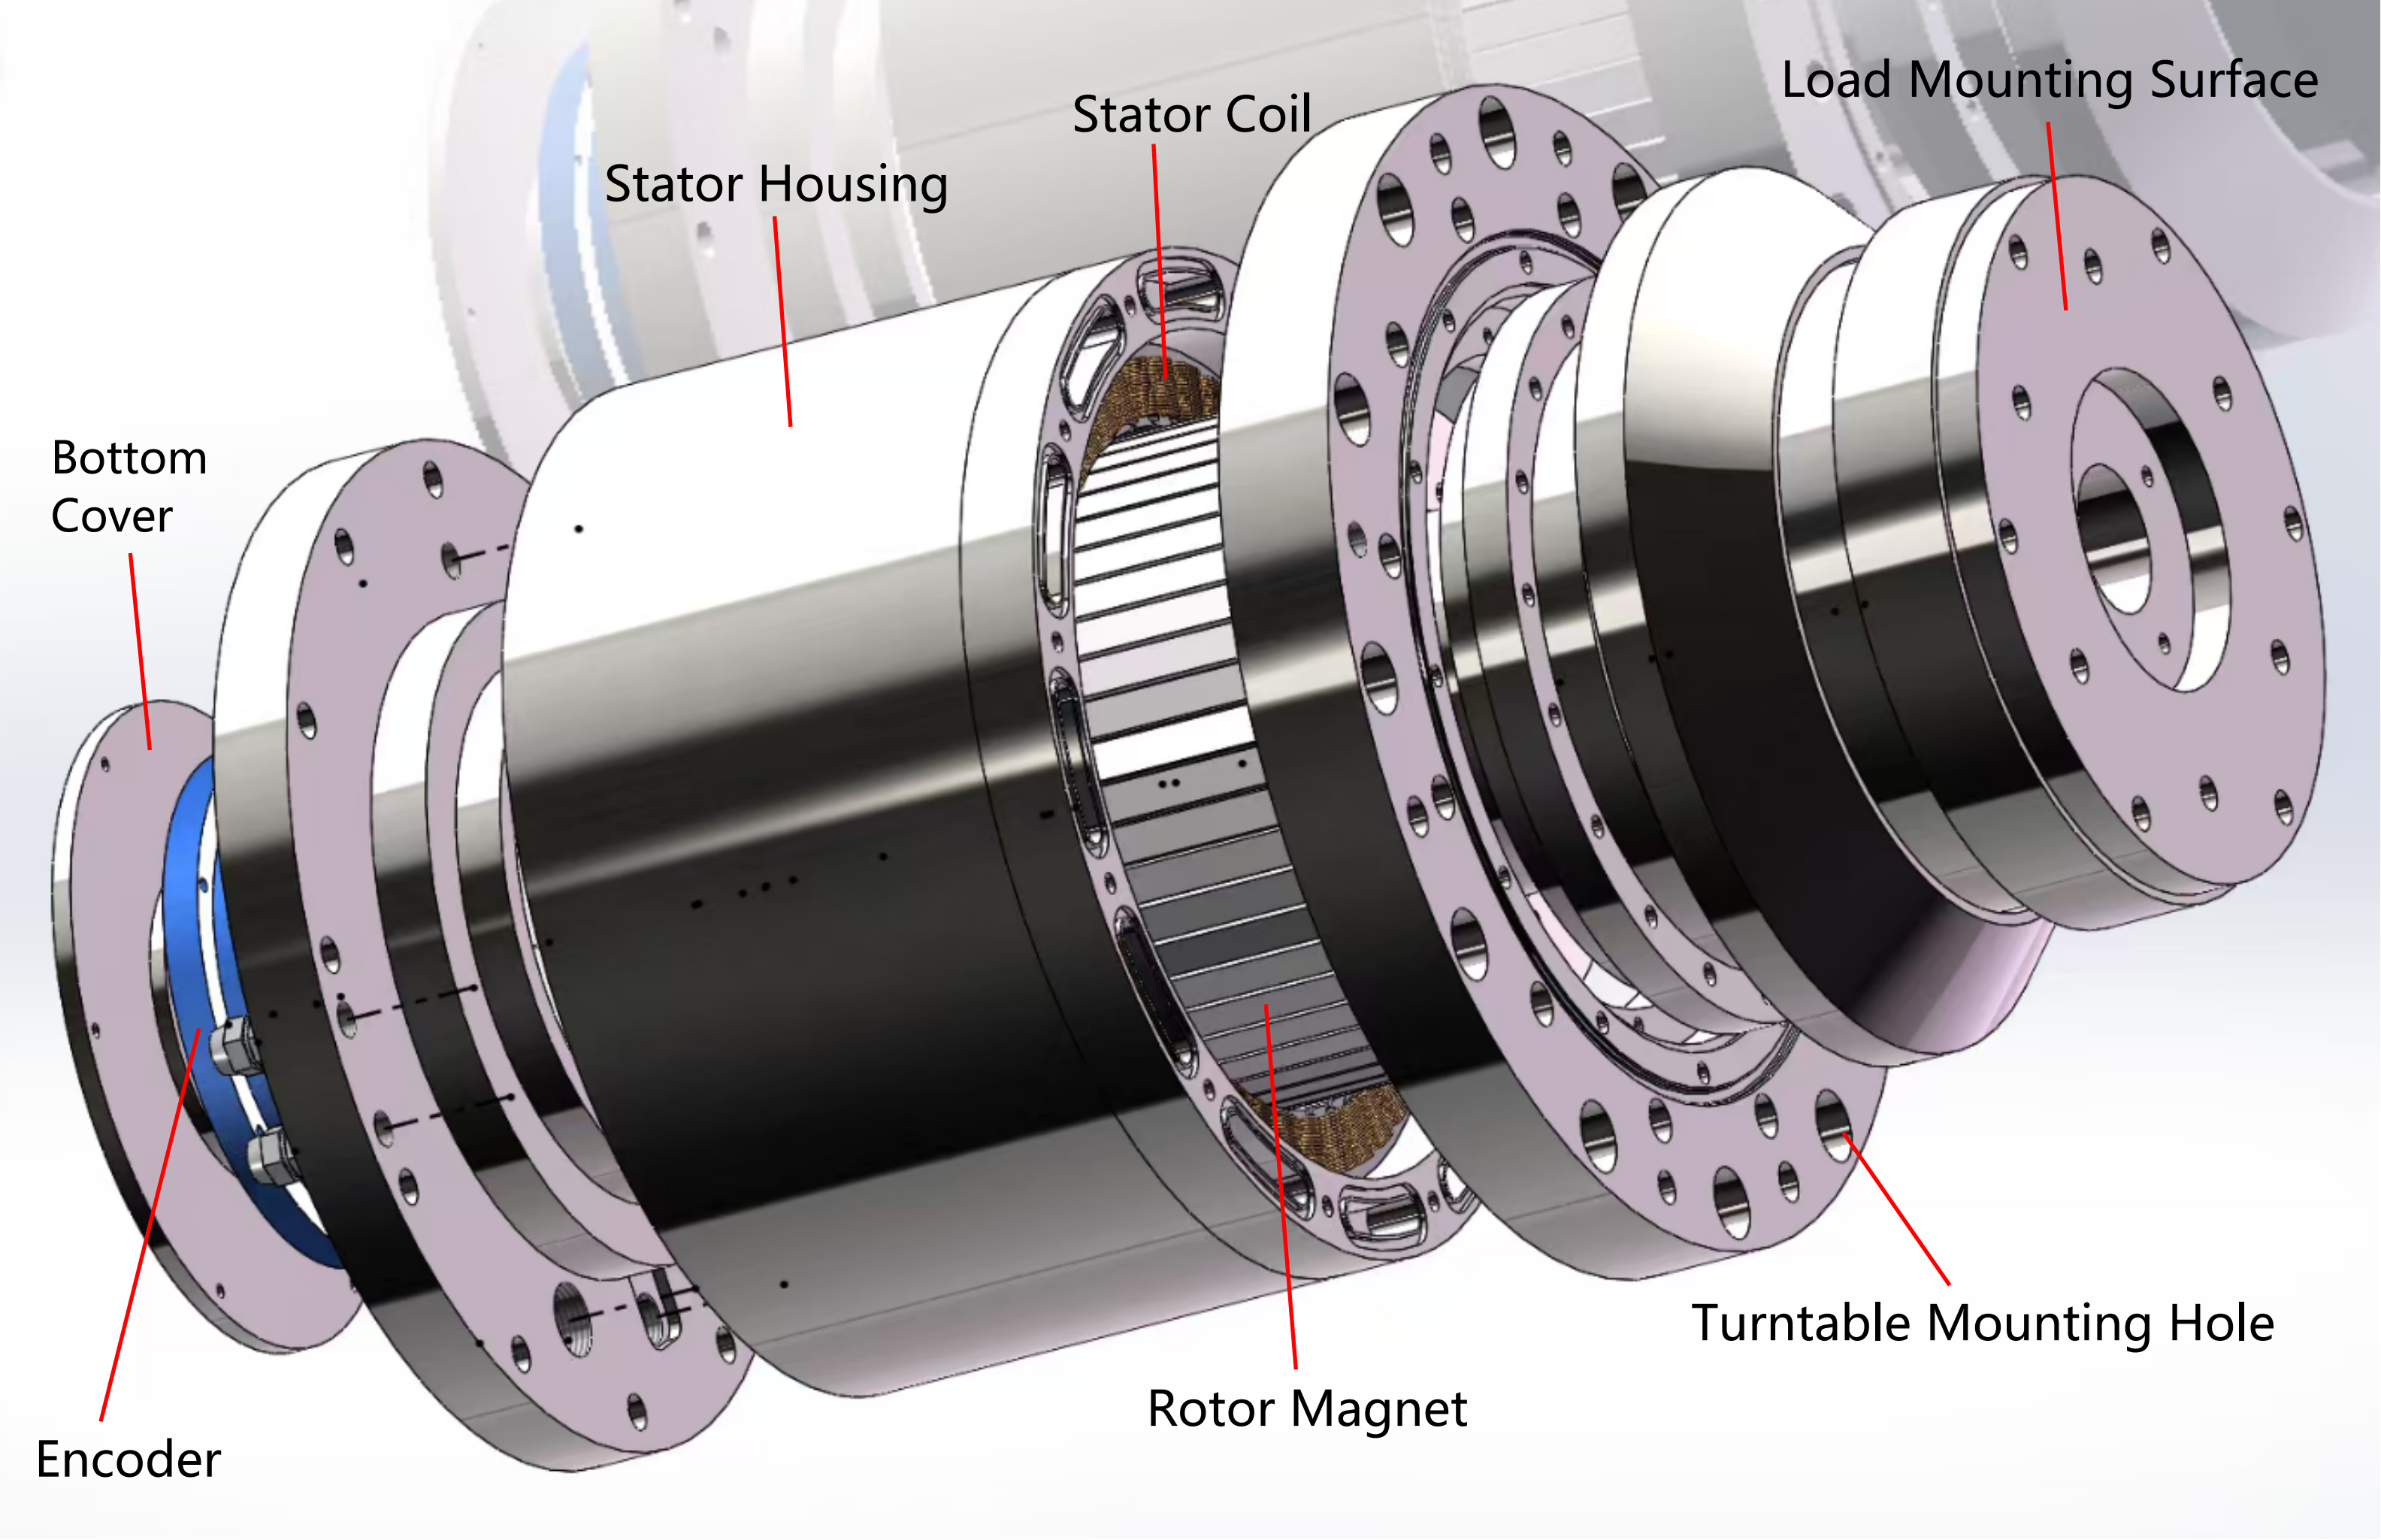
■اصل محصول
A چرخشیموتور از یک روتور و استاتور تشکیل شده است. روتور خود بار است یا مستقیماً به بار متصل است و به آهنرباهای دائمی مجهز شده است. استاتور به پایه ثابت شده و شامل چندین سیمپیچ است. بر اساس اصل الکترومغناطیسی، انرژی دادن به سیمپیچها یک میدان مغناطیسی دوار تولید میکند که مستقیماً روتور آهنربای دائمی را به چرخش در میآورد. سرعت روتور توسط فرکانس جریان اعمال شده تعیین میشود، در حالی که موقعیت آن توسط فاز جریان کنترل میشود.
■مزایای محصول
۱.پاسخدهی بالا و استحکام بالا
این دستگاه که مجهز به اجزای چرخشی با اینرسی کم و سیستم محرک تقویتشده است، بهطور کامل از عملکرد کنترل سروو برای بهبود دینامیک دستگاه استفاده میکند. حلقه کنترل I-PD زمان نشست کوتاهتر را امکانپذیر میکند و استحکام بالایی را فراهم میکند و به سیستم اجازه میدهد در برابر نیروهای خارجی ناگهانی مقاومت کند.
۲.کنترل سرعت با دقت بالا
موتور دوار نیاز به کاهنده سرعت و لقی را از بین میبرد. با تعداد زیاد قطبهای موتور، حداقل نوسان گشتاور را فراهم میکند و به پایداری سرعت عالی و کنترل دقیق سرعت دست مییابد.
۳.صرفهجویی در فضا
موتورهای روتاری نیاز به کاهندهها را از بین میبرند و در نتیجه سیستم محرک فشردهتر و فضای مورد نیاز کمتری ایجاد میشود.
۴.کارکرد بدون نیاز به تعمیر و نگهداری
موتورهای روتاری اجزای واسطهای مانند گیربکس و تسمه را حذف میکنند و نیازی به جداسازی قطعات یا نگهداری منظم ندارند. با اتصال مستقیم به بار، آنها یک سیستم انتقال قدرت پایدارتر با لقی صفر، سرعت بالا و عملکرد حرکتی با دقت بالا فراهم میکنند.
۵.تنظیم انعطافپذیر
بدون مکانیزم چرخدنده، پارامترها را میتوان به راحتی از طریق کنترل نرمافزاری تنظیم کرد. بدون لقی و بدون خطای تغییر شکل الاستیک، عملکرد سیستم را پاسخگوتر و چابکتر میکند.

قطر خارجی موتور دوار. در عرض 100 میلیمتر
یک موتور درایو مستقیم عمدتاً از چهار جزء تشکیل شده است: استاتور، روتور، یاتاقان و انکودر. در مقایسه با یاتاقانهای معمولی، یک یاتاقان غلتکی متقاطع تکی، ساختار موتور نازکتر با استحکام بالاتر را ممکن میسازد، در حالی که بارهای شعاعی، محوری و گشتاور را پشتیبانی میکند. موتور درایو مستقیم میتواند فاصله یاتاقانها را تنظیم کند و پیشبار را برای دستیابی به چرخش با دقت بالا اعمال کند. همراه با یک انکودر با وضوح بالا، کنترل حرکت دقیق را امکانپذیر میسازد. در مقایسه با موتورهای سروو AC معمولی 8 تا 12 قطبی، موتورهای درایو مستقیم از ساختار چند قطبی با 20 قطب یا بیشتر استفاده میکنند و مدلهای پرقدرت میتوانند از 100 قطب فراتر روند و به ریپل گشتاور کم و خروجی گشتاور بالا دست یابند. موتورهای درایو مستقیم به طور گسترده در تولید نیمههادیها و الکترونیک، ماشینآلات CNC دقیق، اتوماسیون صنعتی و رباتیک، انرژیهای نو و تولید فتوولتائیک استفاده میشوند و یک راهحل با هزینه بالا برای ارتقاء اتوماسیون صنعتی ارائه میدهند.




