


ما سخت تلاش میکنیم تا توسعه صنعت انرژی سبز را ارتقا دهیم و سهم کوچکی در توسعه پایدار جهان داشته باشیم…
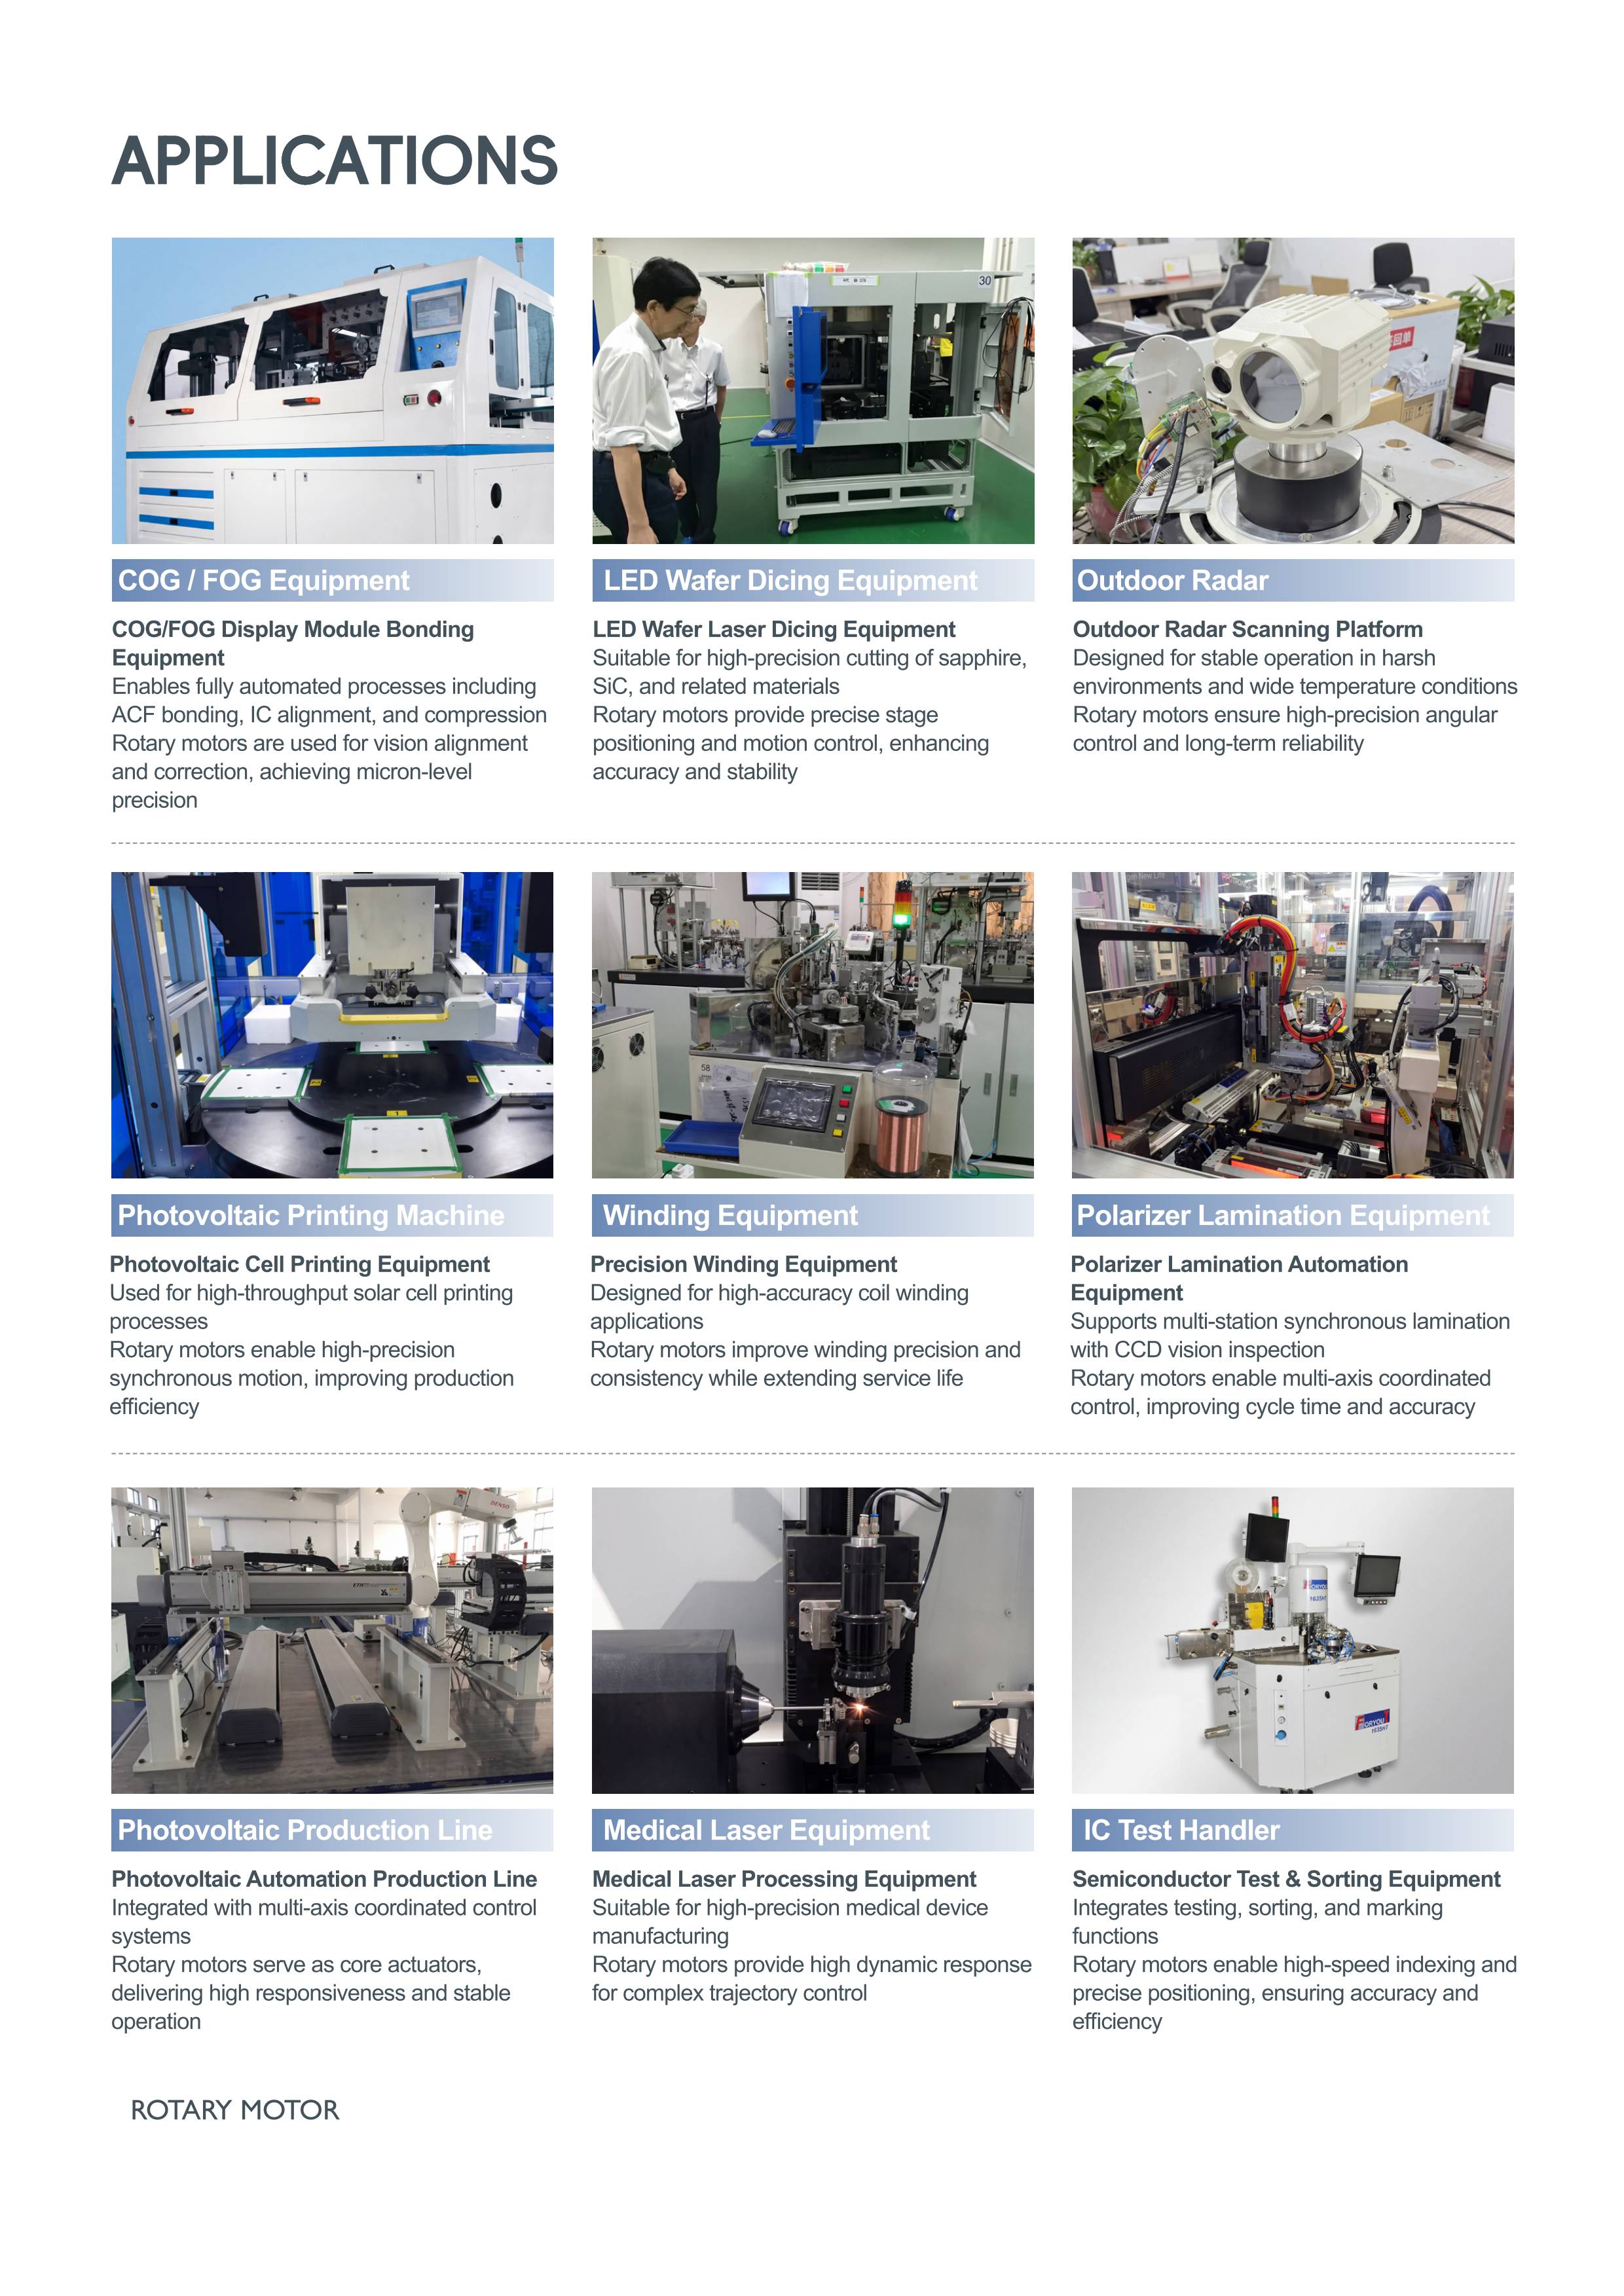
- صنعت اتوماسیون
- صنعت خورشیدی فتوولتائیک
- انرژی نو
- صنعت نیمههادی
- پردازش لیزری
- صنعت خودرو
- بازرسی بصری دقیق
- سیستم توزیع چسب


موتور روتاری پرسرعت
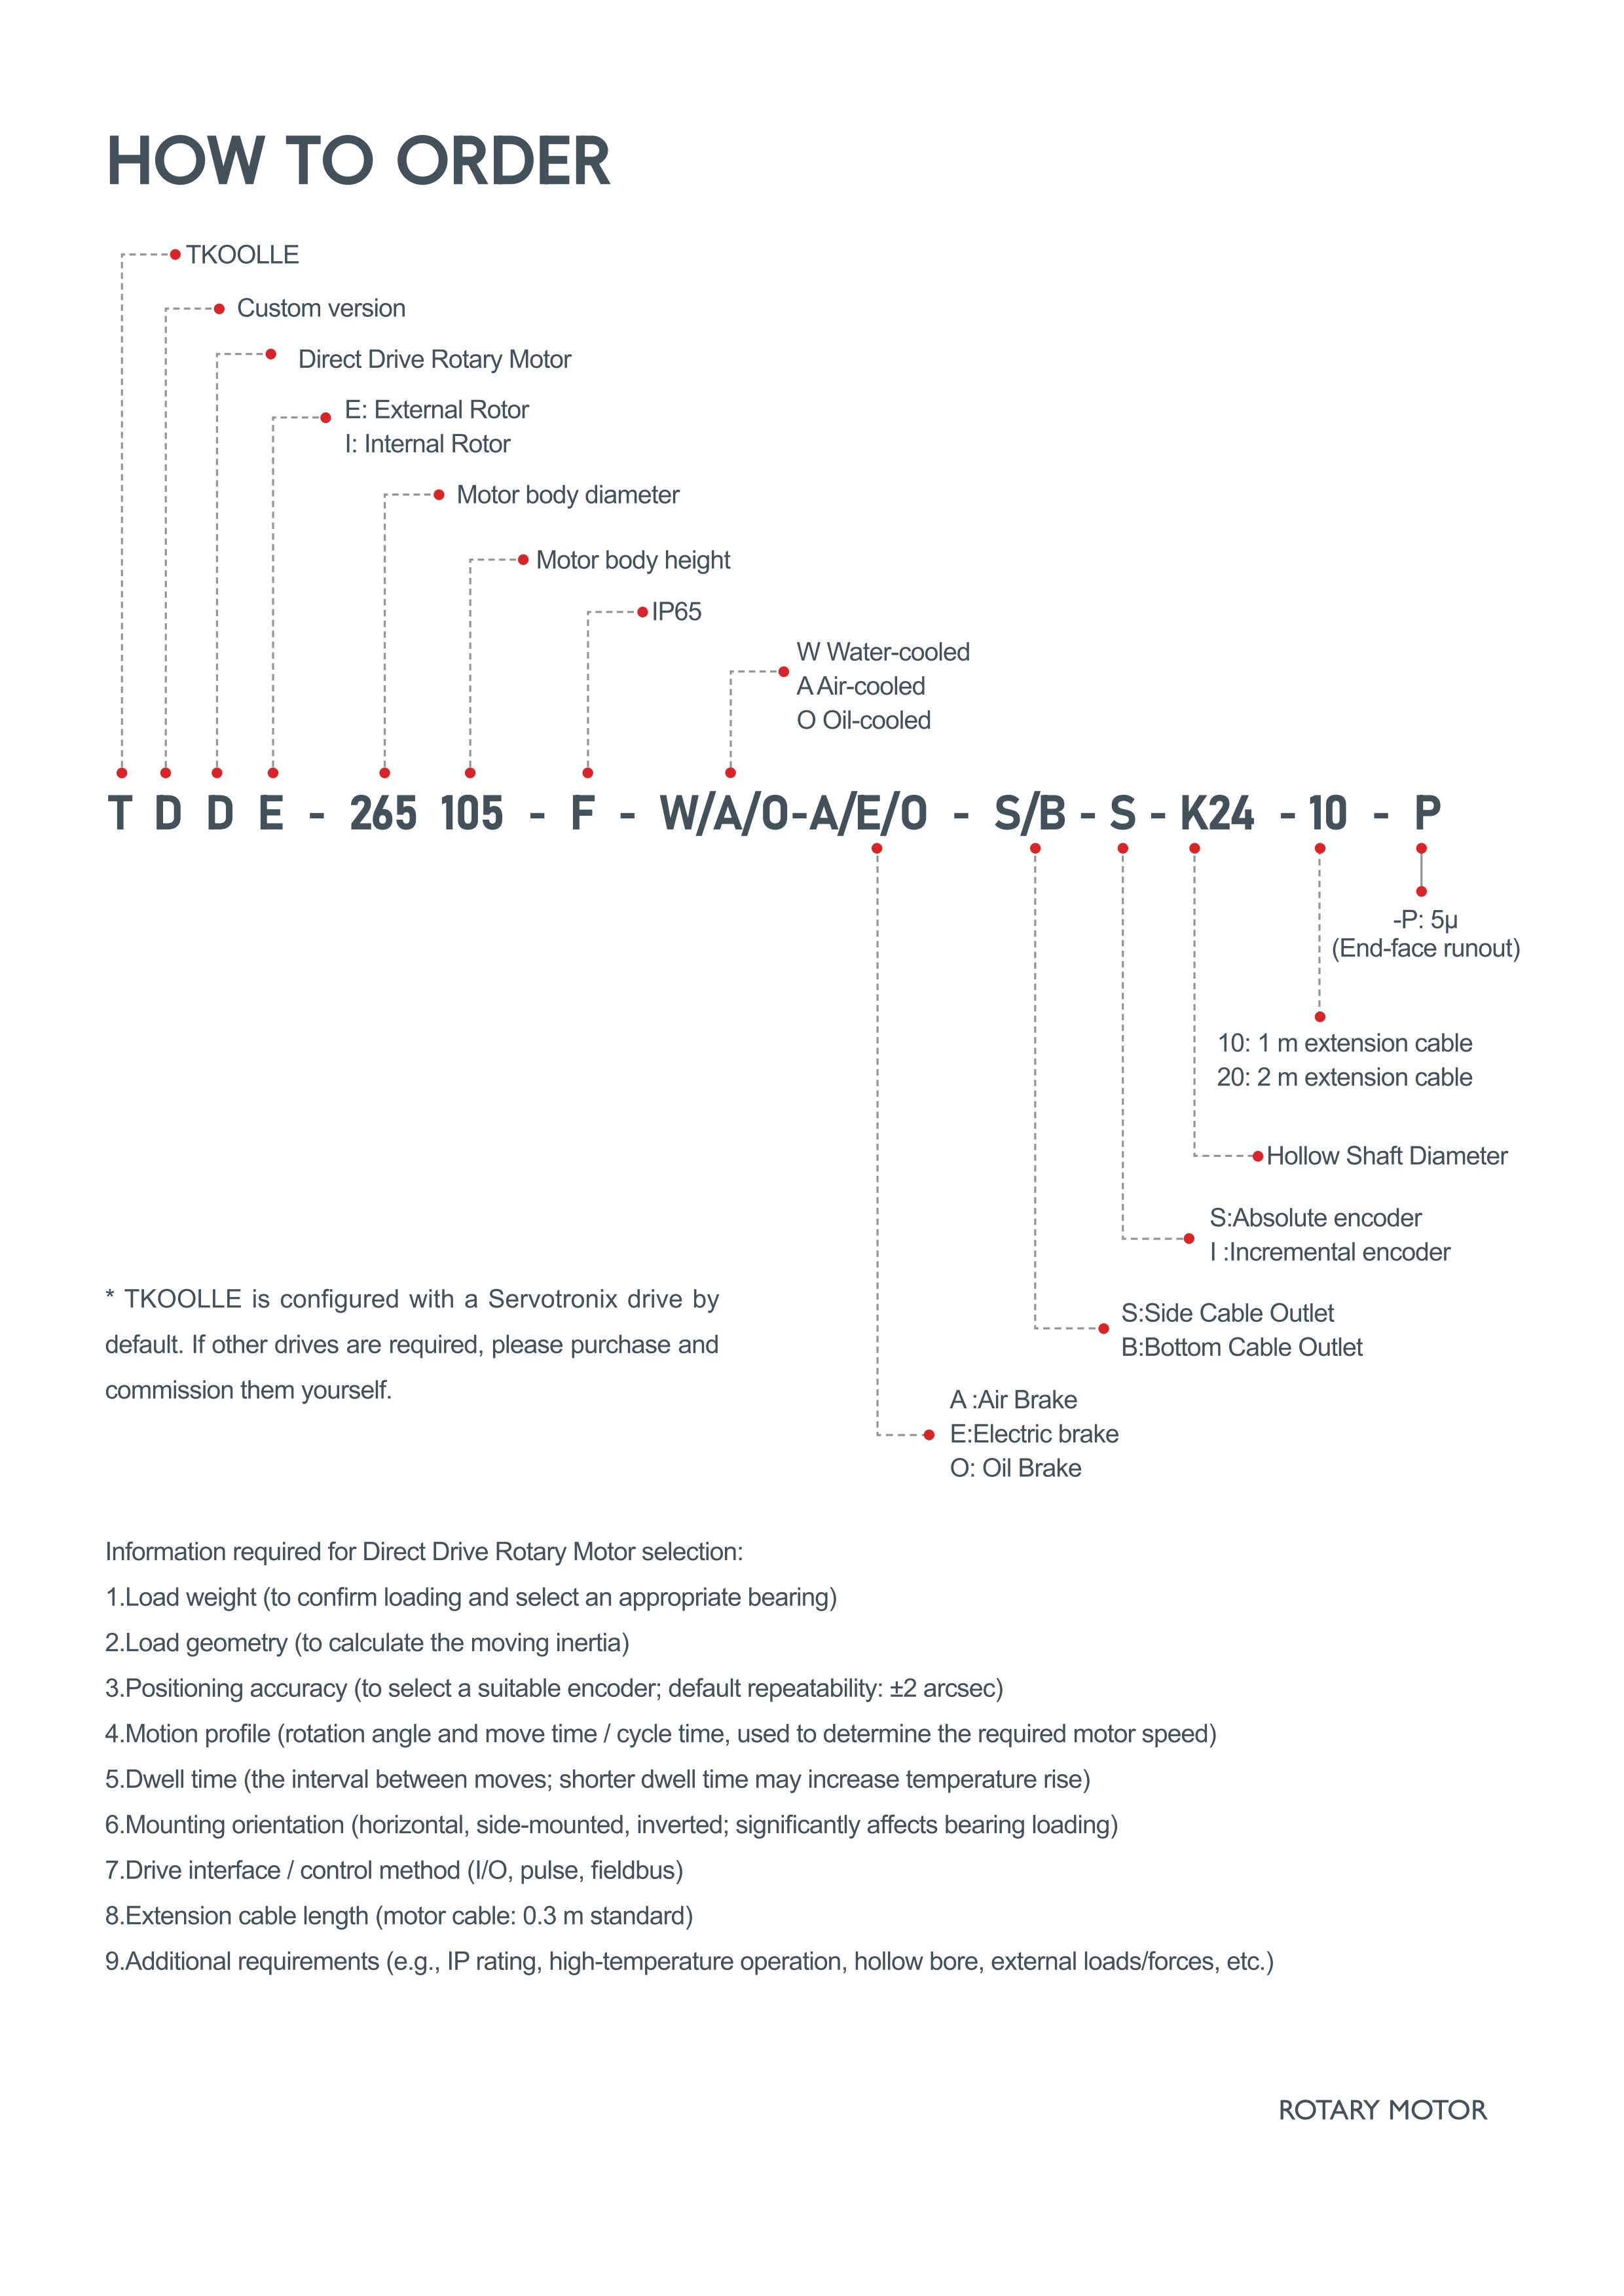
انتخابگر مدل(واحد: میلیمتر)
- ۱۴۰
- ۱۵۰
- روتور داخلی
- ۱۸۵ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- پایین
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 20 میکرومتر
- 5 میکرومتر
- ۳ میکرومتر
- روتور داخلی
- ۱۹۵ میلیمتر
- ۲۳۵ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هوا خنک
- هیچکدام
- پایین
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 20 میکرومتر
- 5 میکرومتر
- ۳ میکرومتر
 طراحی PDF
 طراحی STP
 دریافت قیمت
- جزئیات محصول
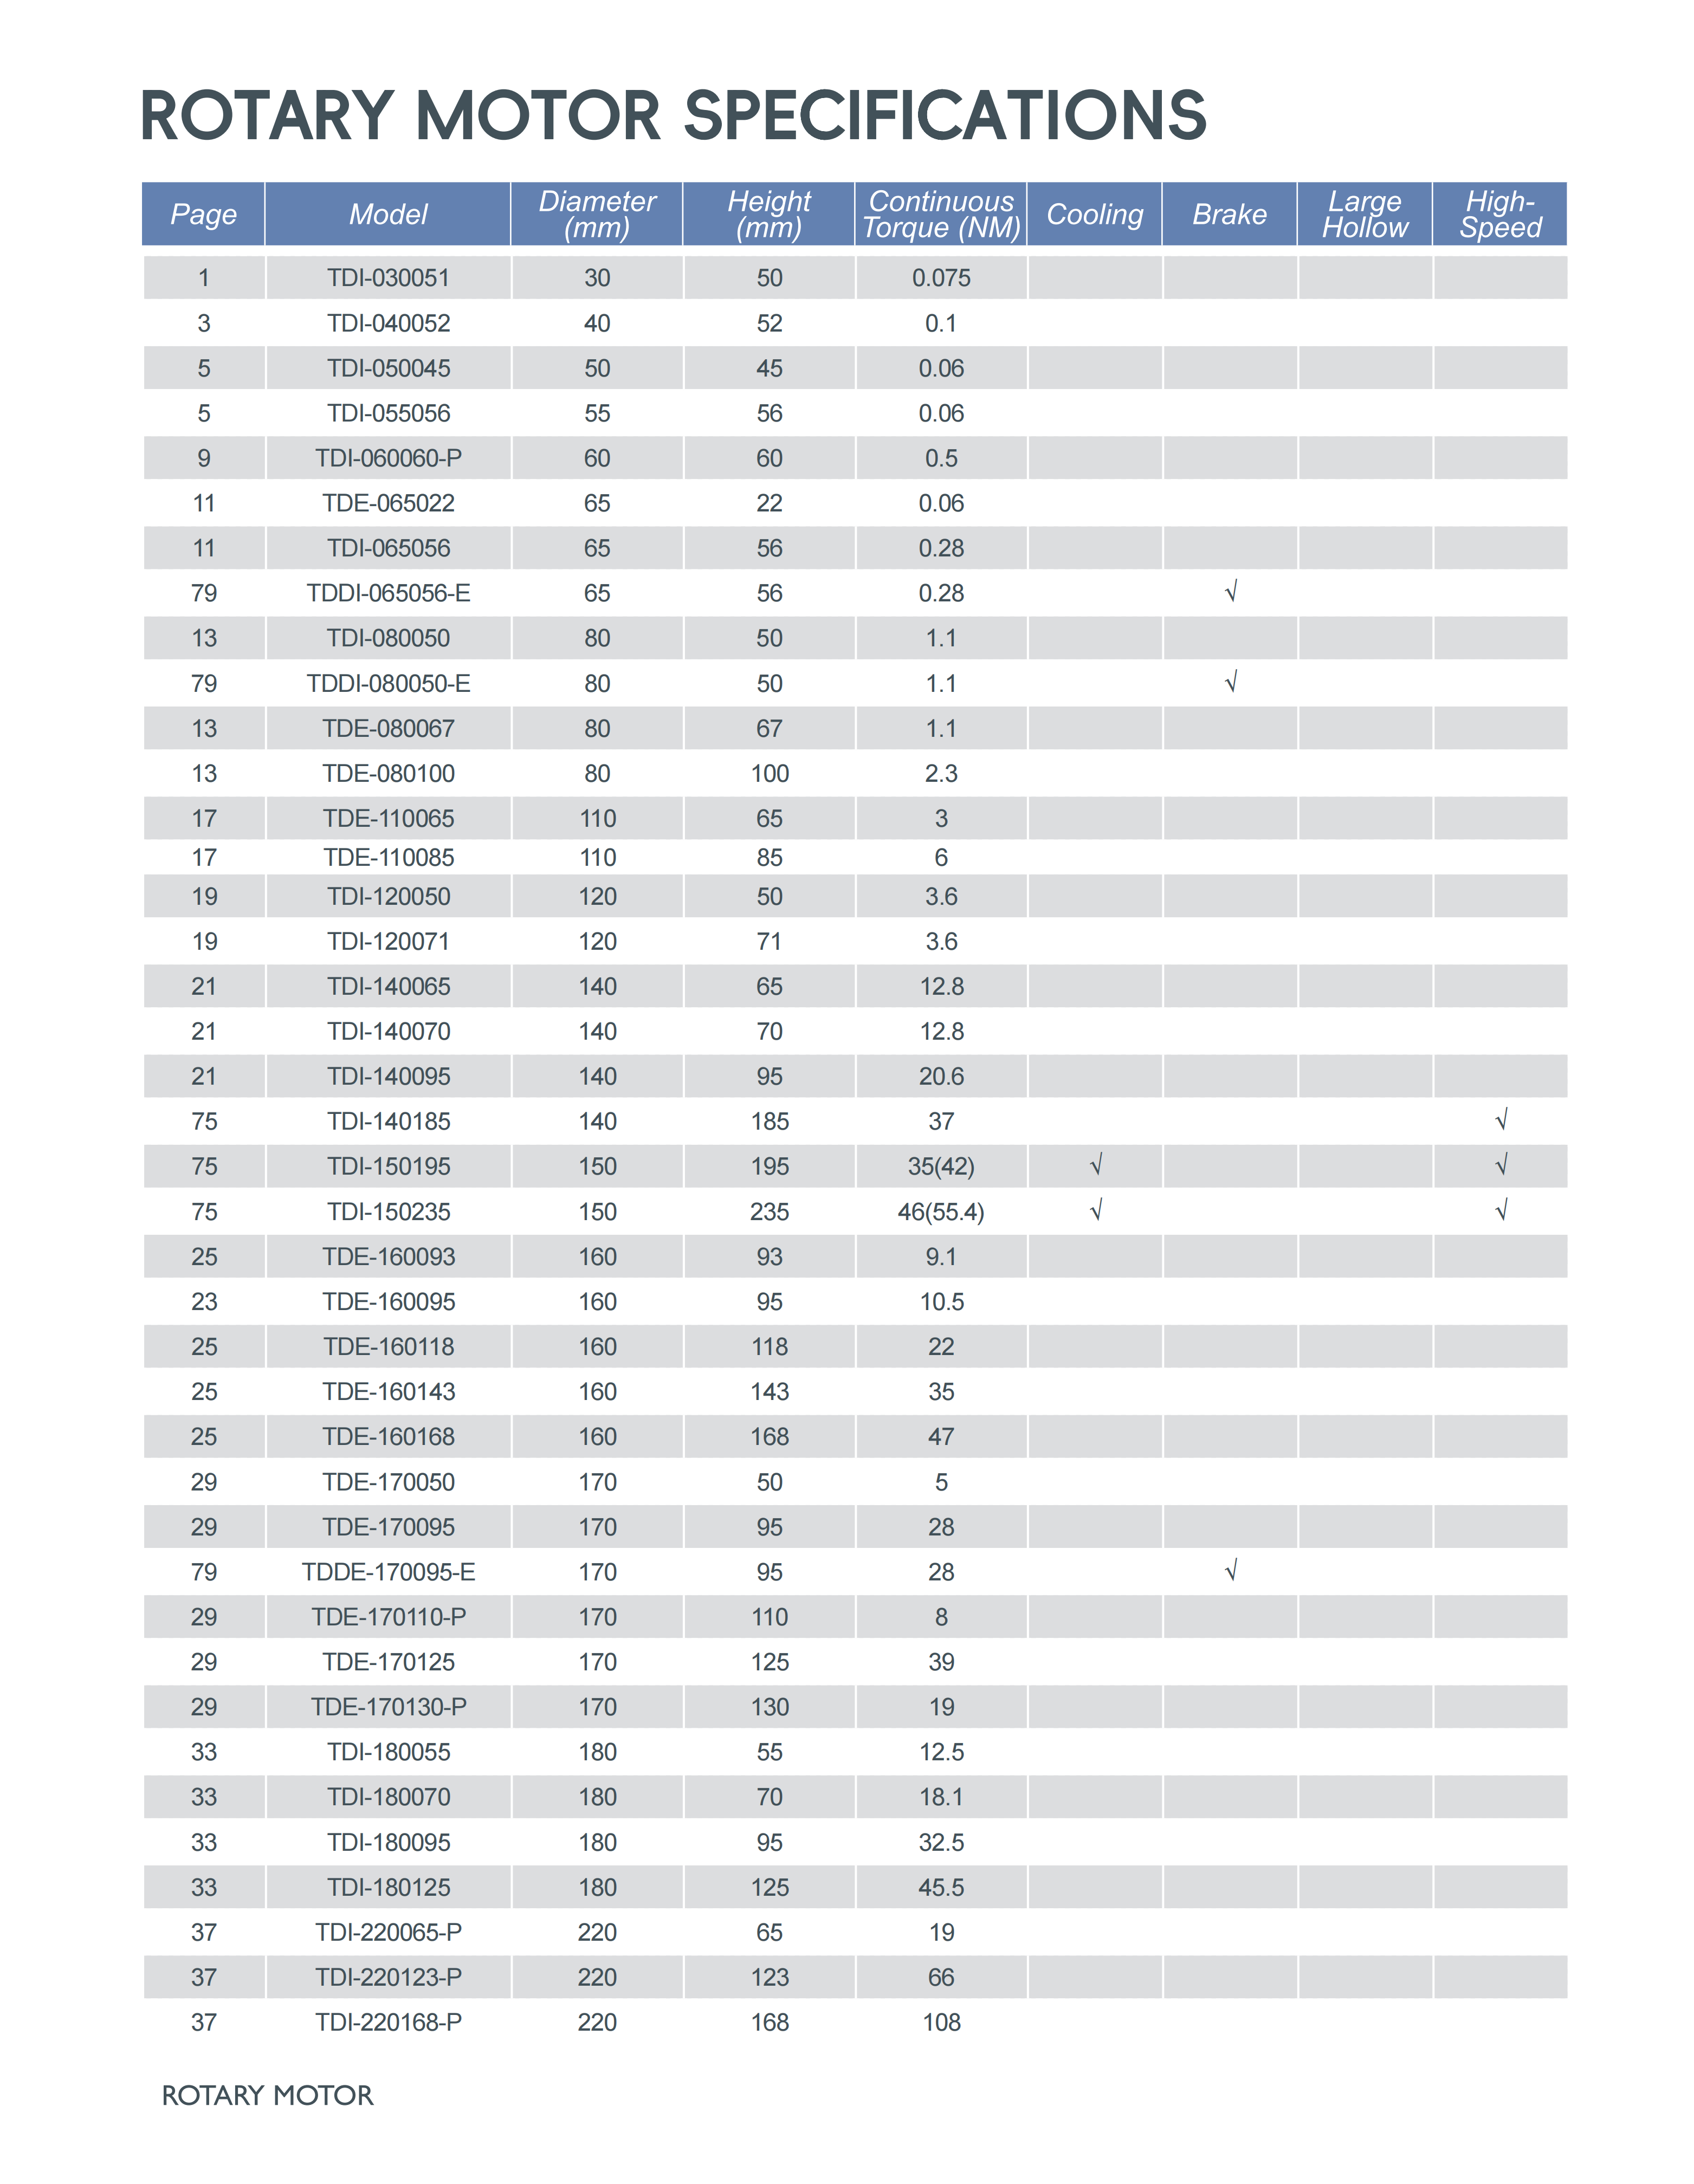
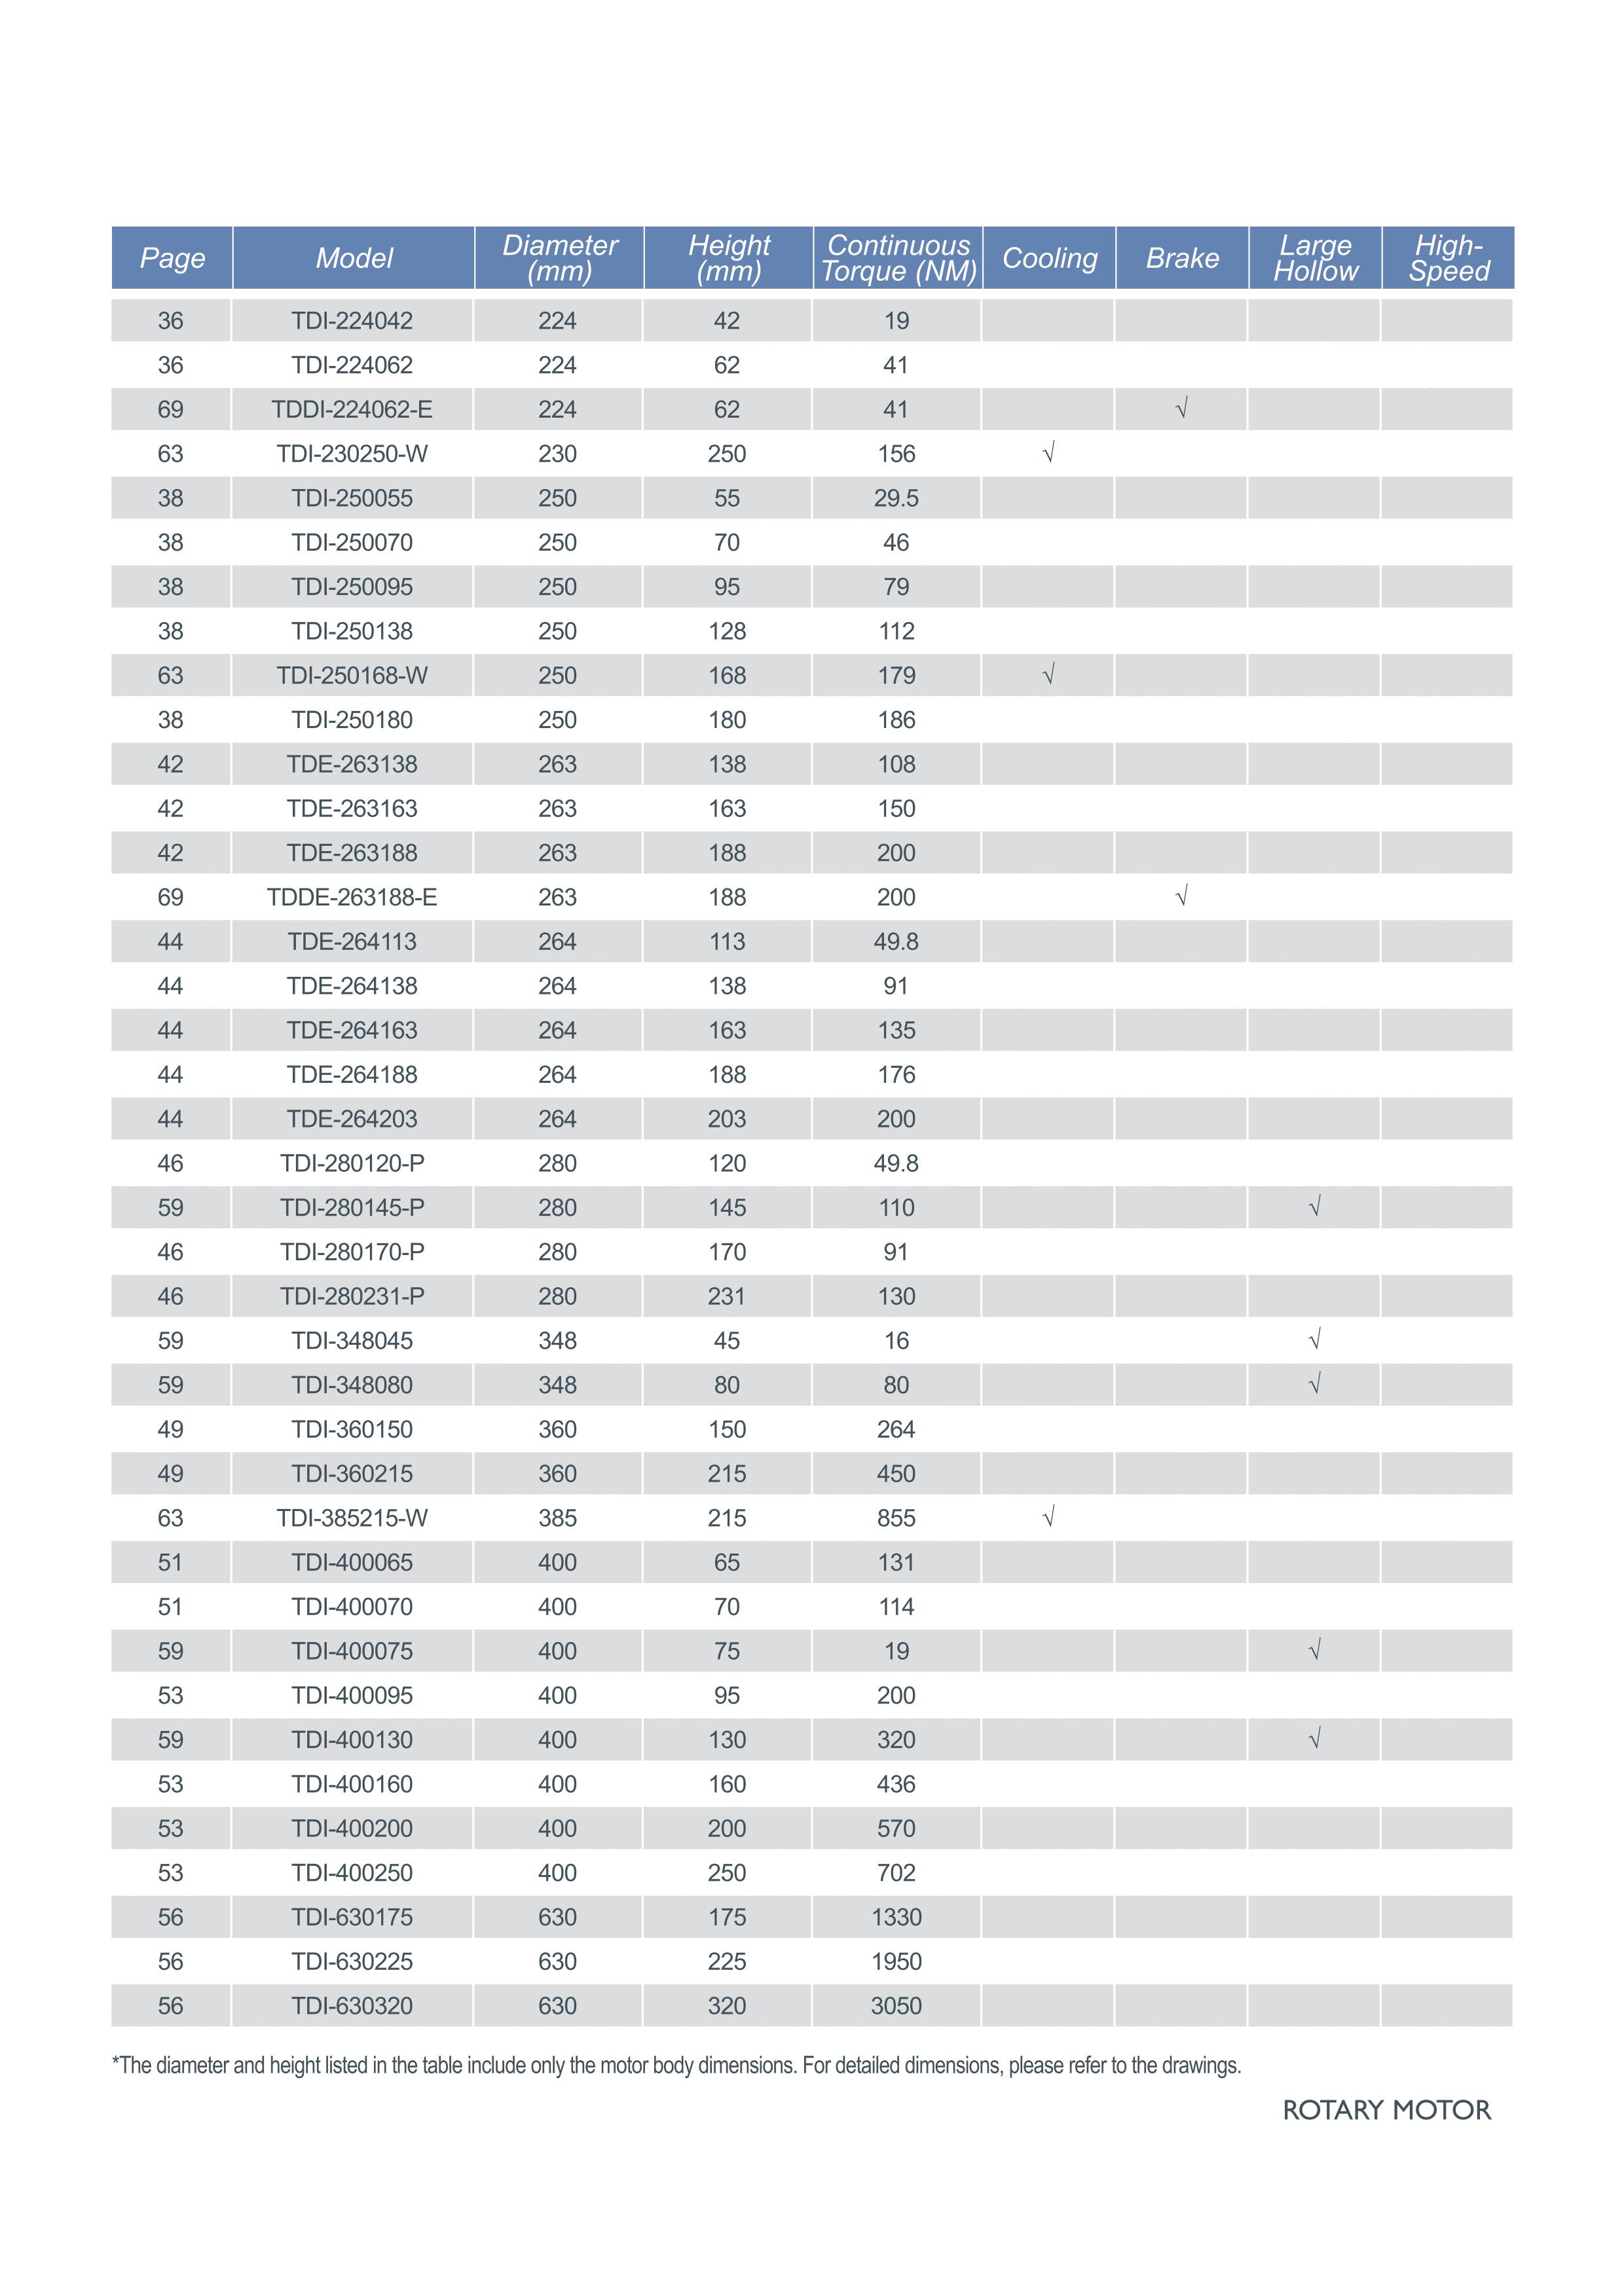
- تی دی آی-۱۴۰
- تی دی آی-۱۵۰
سری موتورهای دوارالقای الکترومغناطیسی
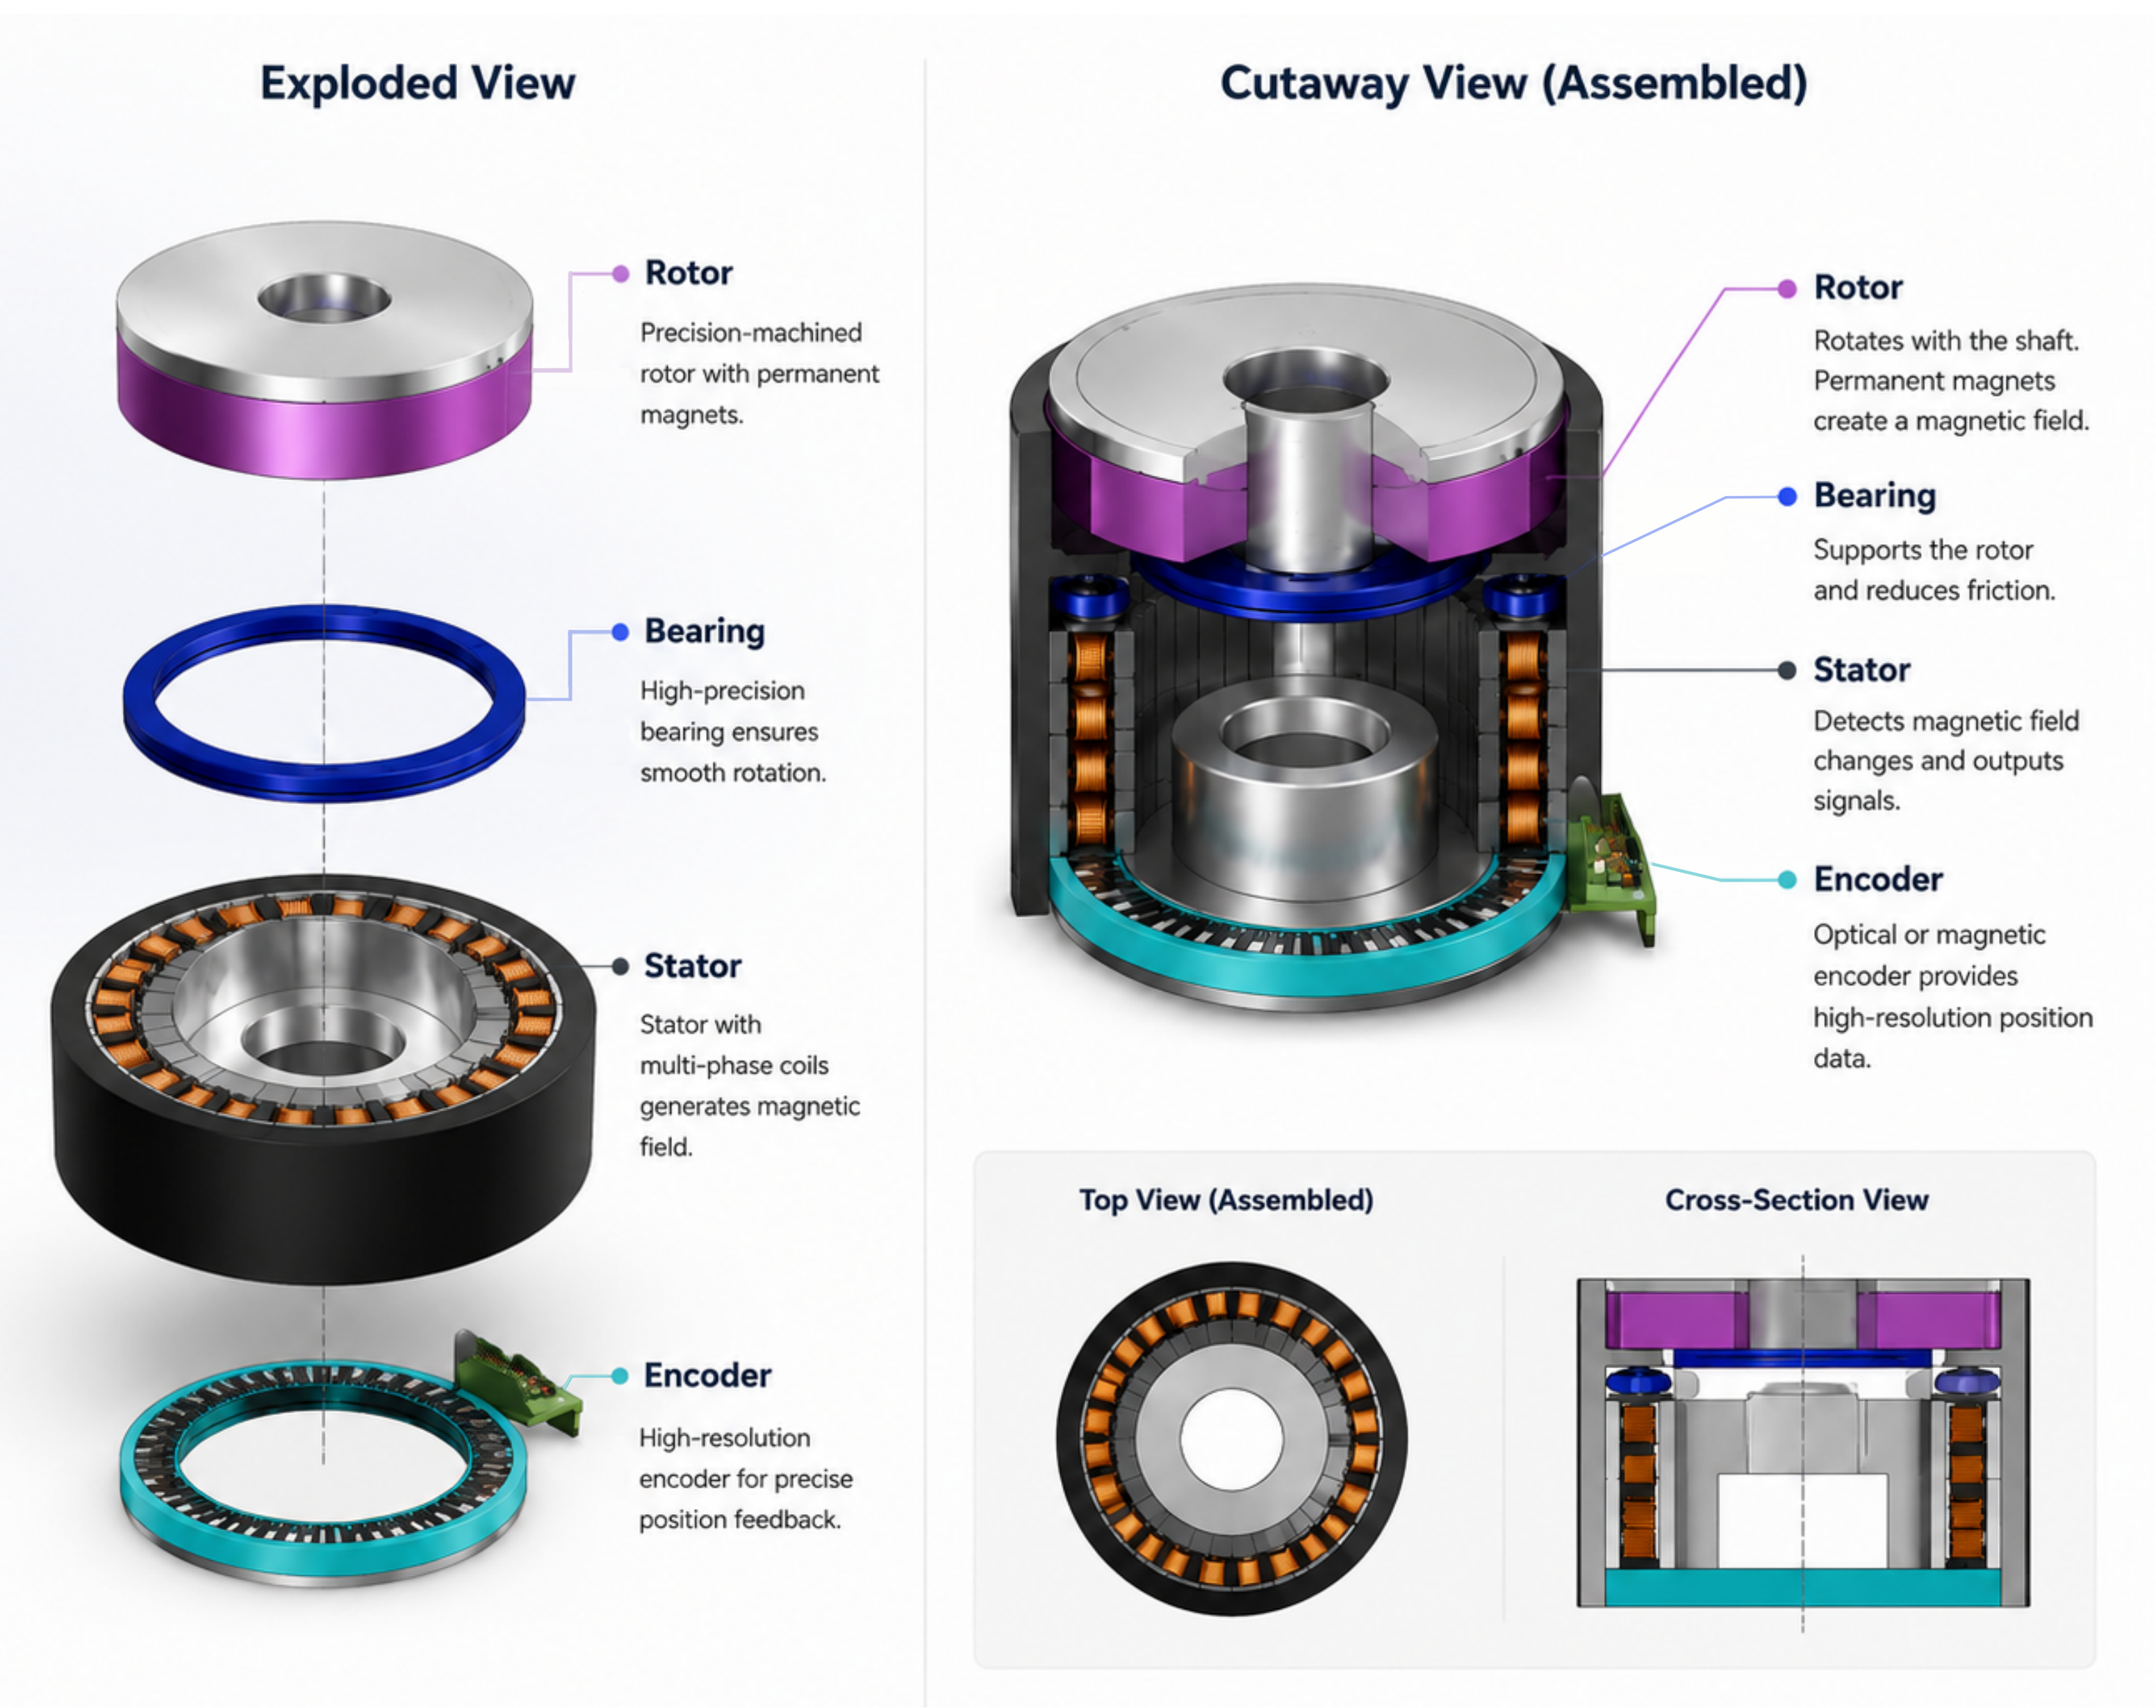
■ساختار داخلی
■اصل محصول
A چرخشیموتور از یک روتور و استاتور تشکیل شده است. روتور خود بار است یا مستقیماً به بار متصل است و به آهنرباهای دائمی مجهز شده است. استاتور به پایه ثابت شده و شامل چندین سیمپیچ است. بر اساس اصل الکترومغناطیسی، انرژی دادن به سیمپیچها یک میدان مغناطیسی دوار تولید میکند که مستقیماً روتور آهنربای دائمی را به چرخش در میآورد. سرعت روتور توسط فرکانس جریان اعمال شده تعیین میشود، در حالی که موقعیت آن توسط فاز جریان کنترل میشود.
■مزایای محصول
۱. عملیات با سرعت بالا
این موتور برای سرعت چرخش بالا بهینه شده و به گونهای طراحی شده است که در سرعتهای بالا عملکرد پایدار خود را حفظ کند. این امر آن را برای کاربردهایی که سرعت چرخش بالا برای بهرهوری و توان عملیاتی کلی دستگاه ضروری است، مناسب میسازد.
۲. شتابگیری و کاهش سرعت سریع
اینرسی پایین روتور و پاسخ گشتاور بالا، موتور را قادر میسازد تا به سرعت به سرعت هدف برسد و در صورت نیاز به سرعت کاهش یابد. این امر زمان انتظار غیرضروری بین مراحل فرآیند را به حداقل میرساند و به بهبود زمان چرخه کلی تجهیزات کمک میکند.
۳. پاسخ سریع سروو موتور
ساختار درایو مستقیم، اجزای انتقال مکانیکی بین موتور و بار را حذف میکند و به موتور اجازه میدهد تا مستقیماً به دستورات سرعت، موقعیت و گشتاور پاسخ دهد. این امر یک سیستم حرکتی چابکتر با عملکرد دینامیکی بهبود یافته را فراهم میکند.
۴. چرخش روان و پرسرعت
طراحی الکترومغناطیسی بهینه شده به کاهش نوسان گشتاور و حفظ حرکت چرخشی پایدار در سرعت بالا کمک میکند. این امر از عملکرد روانتر دستگاه پشتیبانی میکند و به محدود کردن لرزش و تغییر سرعت در فرآیندهای پرسرعت کمک میکند.
۵. کاهش تلفات انتقال
بدون چرخ دنده، تسمه یا سایر اجزای انتقال قدرت واسطه، سیستم انتقال قدرت مستقیم از تلفات مکانیکی مرتبط با مکانیسمهای انتقال قدرت مرسوم جلوگیری میکند. مسیر قدرت ساده شده، راندمان انتقال قدرت را بهبود میبخشد و اجزای مکانیکی را که ممکن است عملکرد سرعت بالا را محدود کنند، کاهش میدهد.

موتور روتاری پرسرعت
موتورهای دوار پرسرعت برای کاربردهایی که نیاز به چرخش سریع، شتابگیری و کاهش سرعت سریع و زمان چرخه کوتاه ماشین دارند، بهینه شدهاند. در مقایسه با سیستمهای دوار دندهای معمولی، ساختار درایو مستقیم، اجزای کاهنده مکانیکی را که میتوانند سرعت را محدود کرده و تلفات انتقال را ایجاد کنند، حذف میکند و به موتور اجازه میدهد مستقیماً به دستورات سروو پاسخ دهد. اینرسی کم روتور، محور دوار را قادر میسازد تا به سرعت به سرعت هدف برسد و به سرعت کاهش یابد، که باعث بهبود توان عملیاتی کلی ماشین و کاهش زمان حرکت غیرمولد میشود. ساختار الکترومغناطیسی چند قطبی و طراحی بهینه موتور، تولید گشتاور پایدار و چرخش روان را در سرعت بالا فراهم میکند، در حالی که انکودر امکان بازخورد دقیق سرعت و موقعیت را در سراسر محدوده عملیاتی فراهم میکند. این ویژگیها، موتورهای دوار پرسرعت را برای نمایهسازی پرسرعت، اسکن، بازرسی، سیمپیچ، برداشتن و گذاشتن، تولید الکترونیکی و سایر کاربردهای اتوماسیون با چرخه کوتاه مناسب میکند.
مرتبطتوصیههای محصول
-

قطر خارجی موتور دوار. در عرض 100 میلیمتر
بیشتر ببینید -

نوع موتور خطی مدل TJM با هسته آهن تخت، قابل تعویض
بیشتر ببینید -

موتور روتاری با خنک کننده
بیشتر ببینید -

موتور خطی مدل LNP2 نوع Gen2 با بدنه تخت
بیشتر ببینید -

قطر خارجی موتور دوار. در محدوده 200 میلیمتر
بیشتر ببینید -

موتور روتاری توخالی بزرگ
بیشتر ببینید




