


ما سخت تلاش میکنیم تا توسعه صنعت انرژی سبز را ارتقا دهیم و سهم کوچکی در توسعه پایدار جهان داشته باشیم…
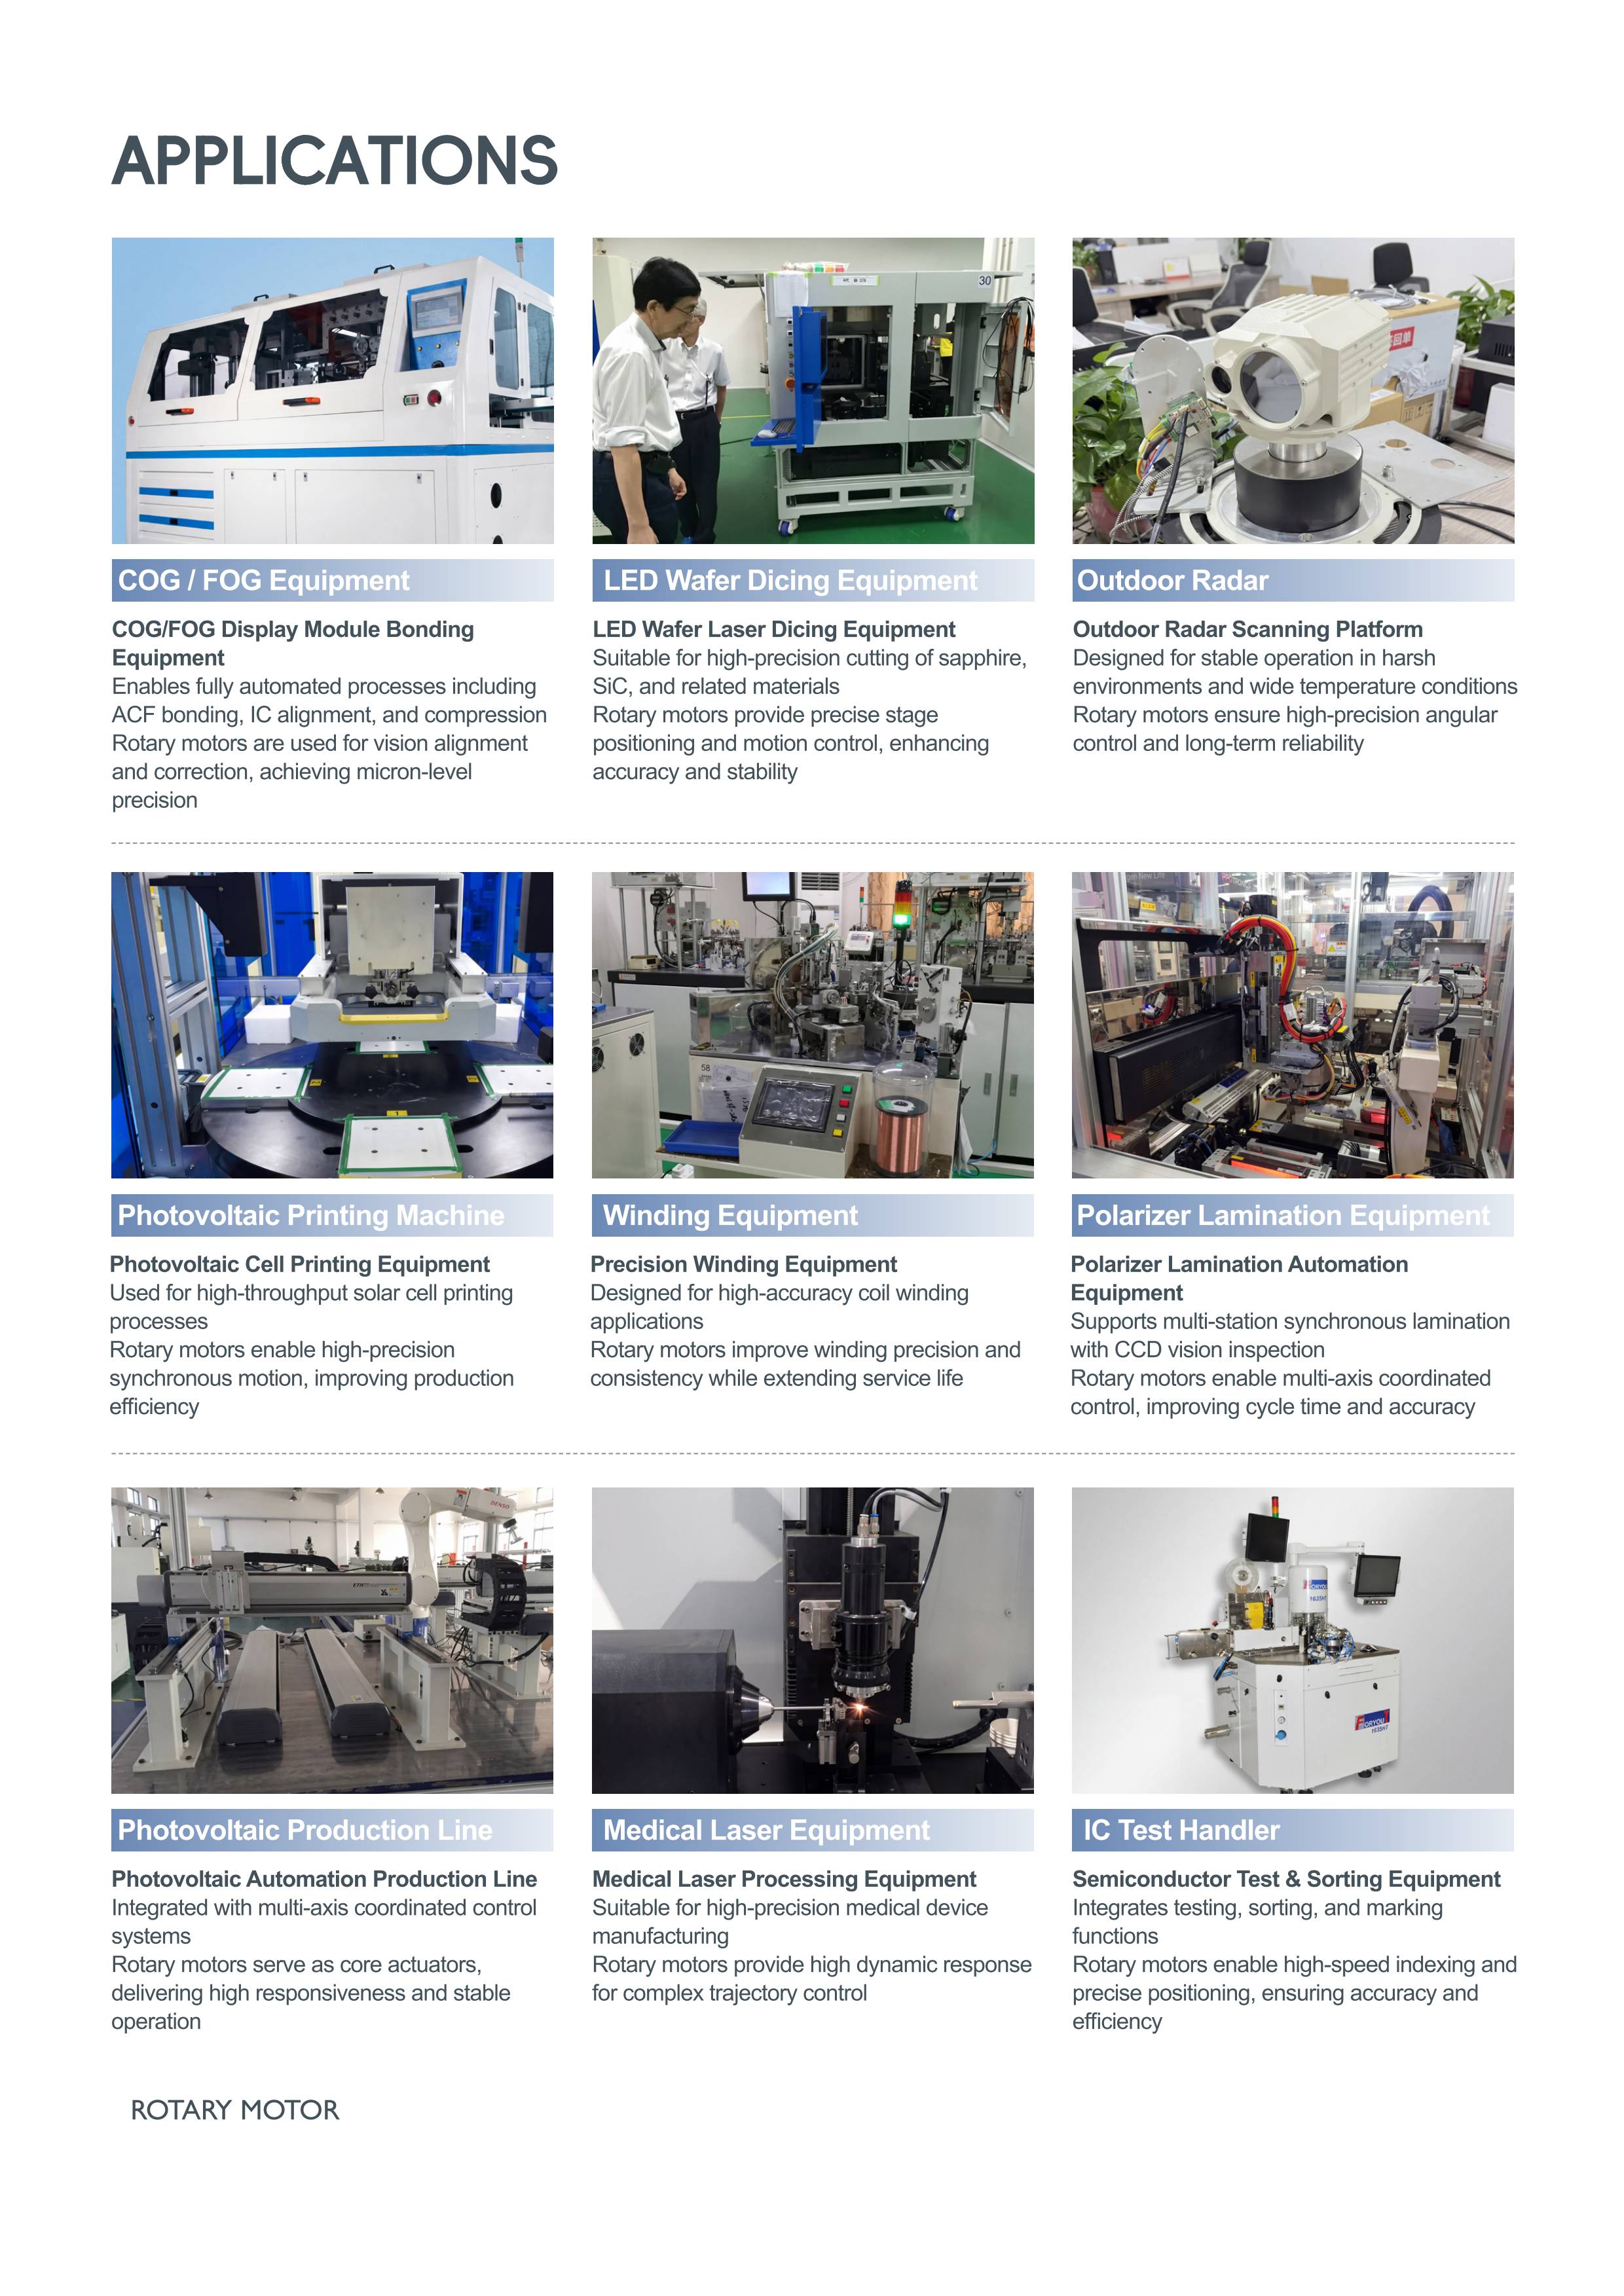
- صنعت اتوماسیون
- صنعت خورشیدی فتوولتائیک
- انرژی نو
- صنعت نیمههادی
- پردازش لیزری
- صنعت خودرو
- بازرسی بصری دقیق
- سیستم توزیع چسب


قطر خارجی موتور دوار. در عرض 100 میلیمتر
انتخابگر مدل(واحد: میلیمتر)
- 30
- 40
- 50
- 55
- 60
- 65
- 80
- روتور داخلی
- ۵۱ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 10 میکرومتر
- روتور داخلی
- ۵۲ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 10 میکرومتر
- روتور داخلی
- ۴۵ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 10 میکرومتر
- روتور داخلی
- ۵۶ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 10 میکرومتر
- روتور داخلی
- ۶۰ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 5 میکرومتر
- روتور داخلی و روتور خارجی
- ۲۲ میلیمتر
- ۵۶ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 20 میکرومتر
- 5 میکرومتر
- روتور داخلی و روتور خارجی
- ۵۰ میلیمتر
- ۶۷ میلیمتر
- ۱۰۰ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 20 میکرومتر
- 5 میکرومتر
 طراحی PDF
 طراحی STP
 دریافت قیمت
- جزئیات محصول
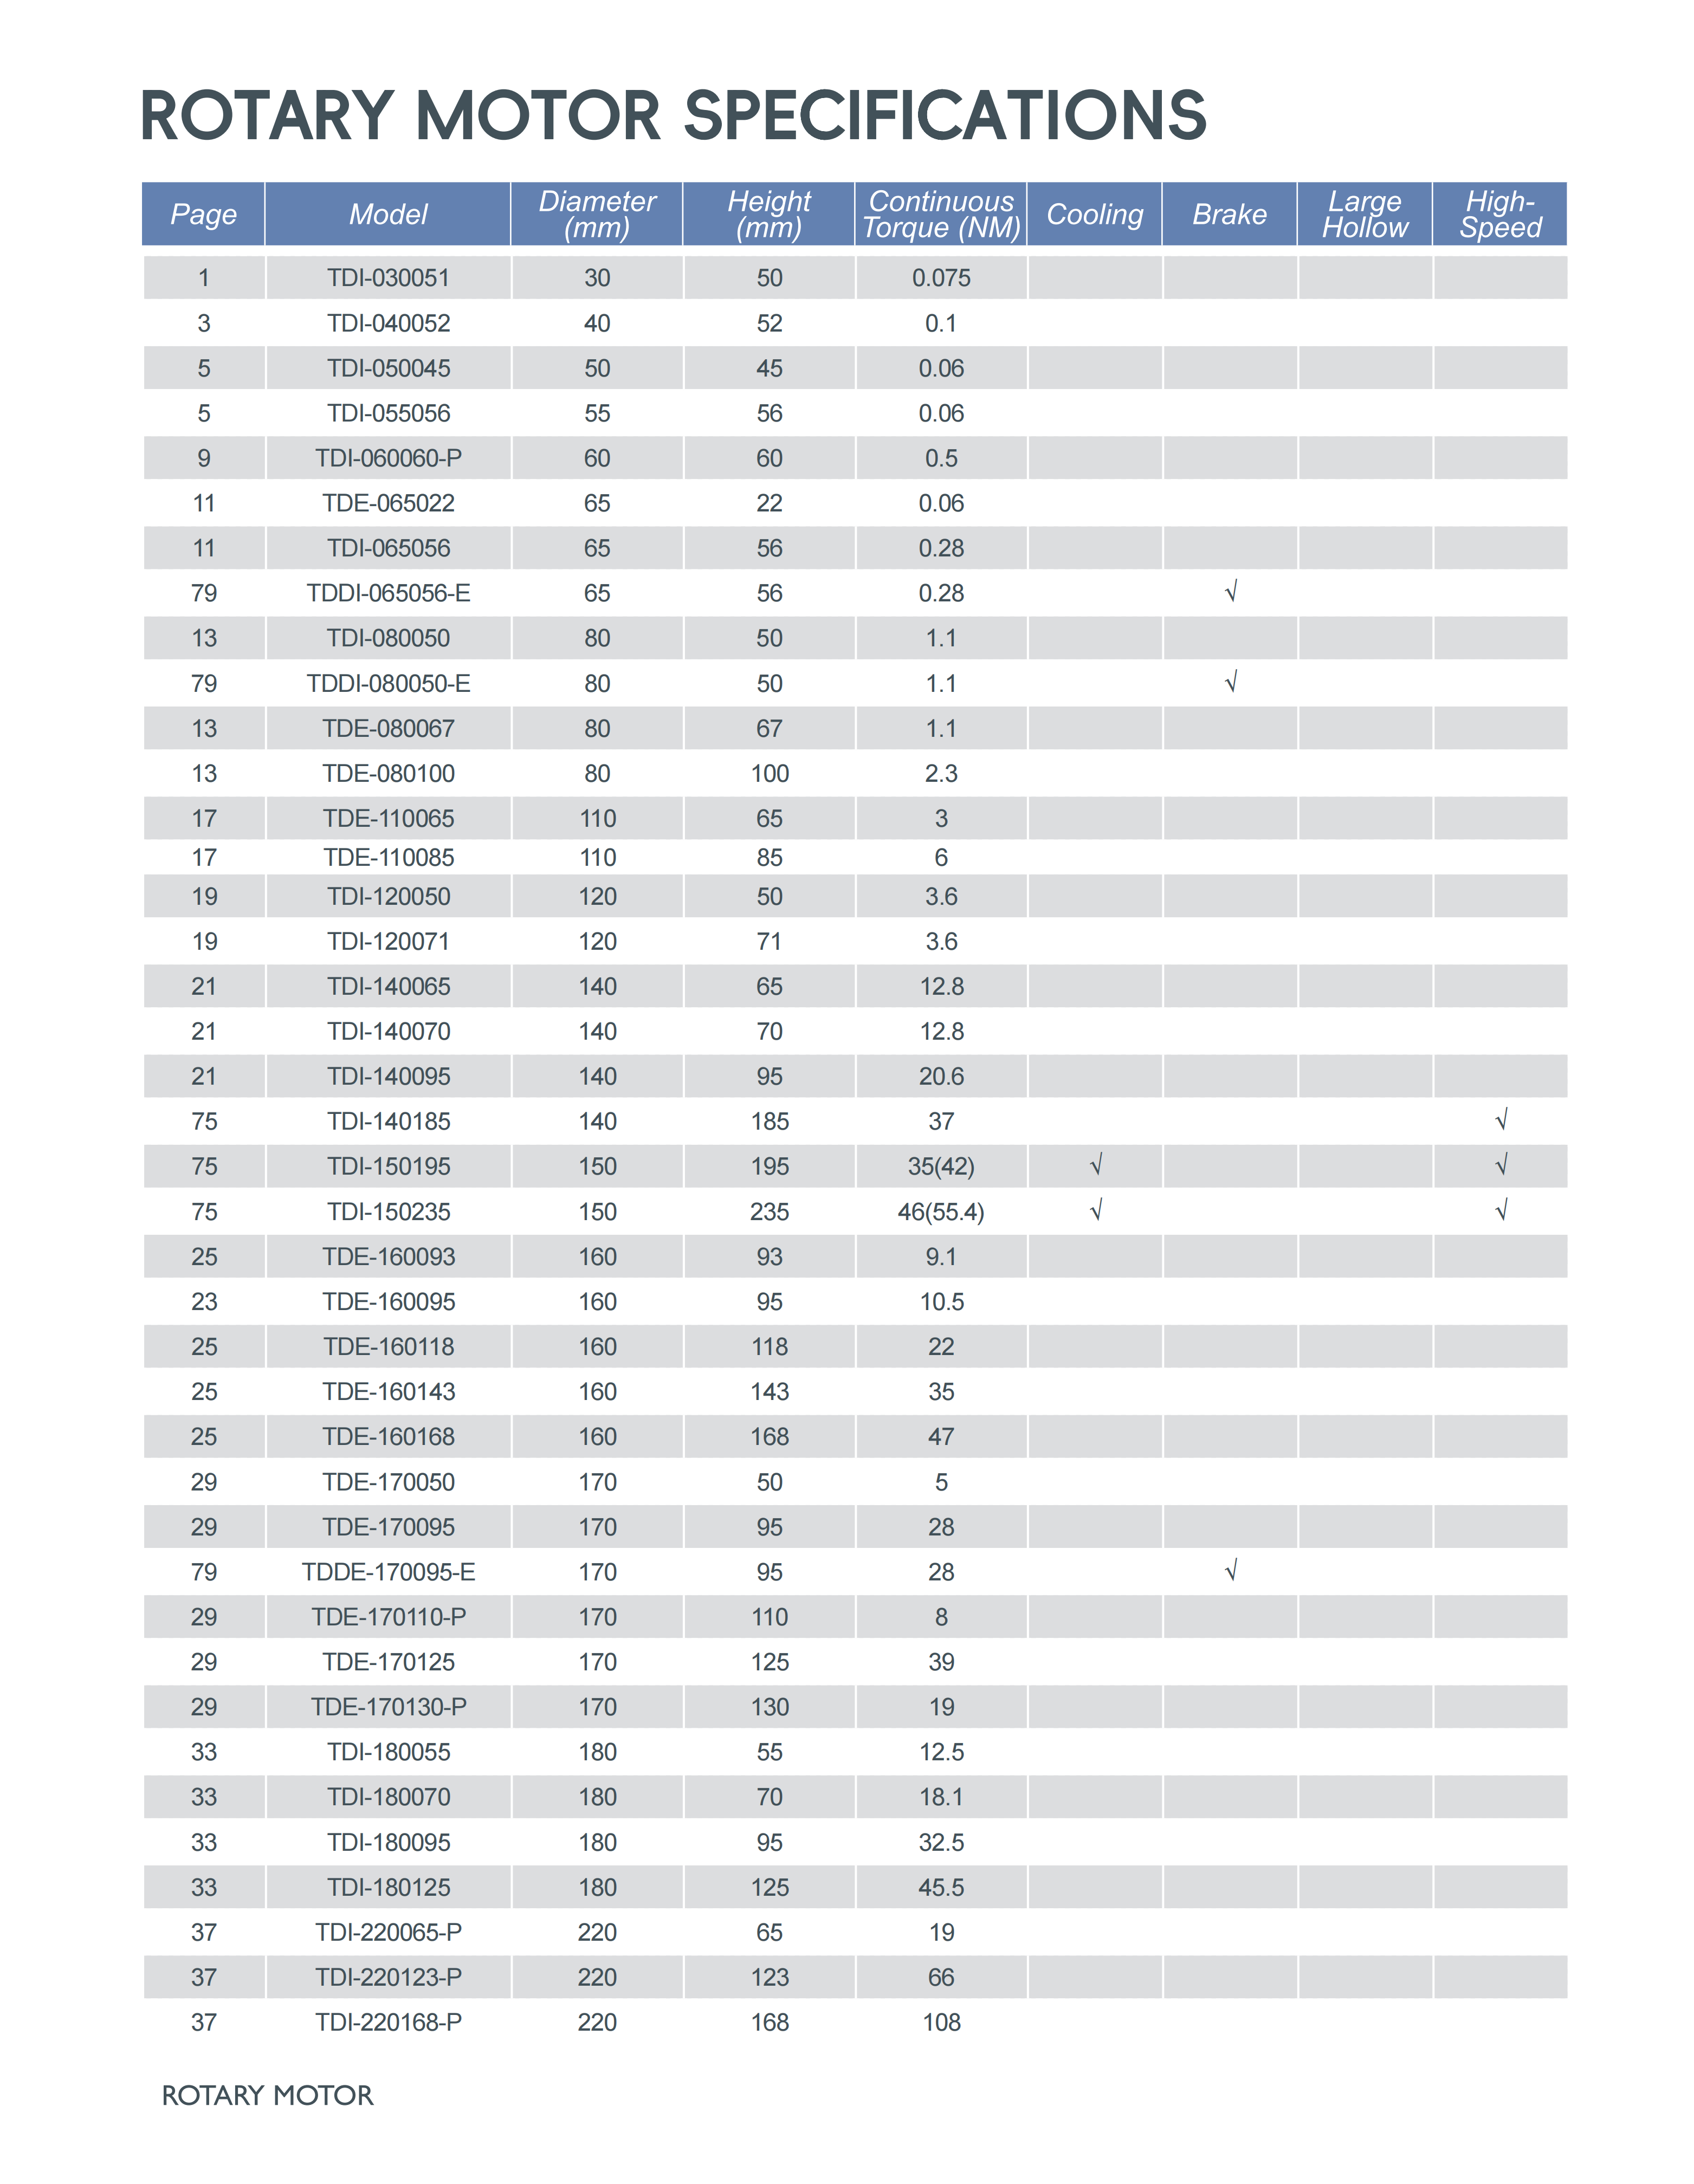
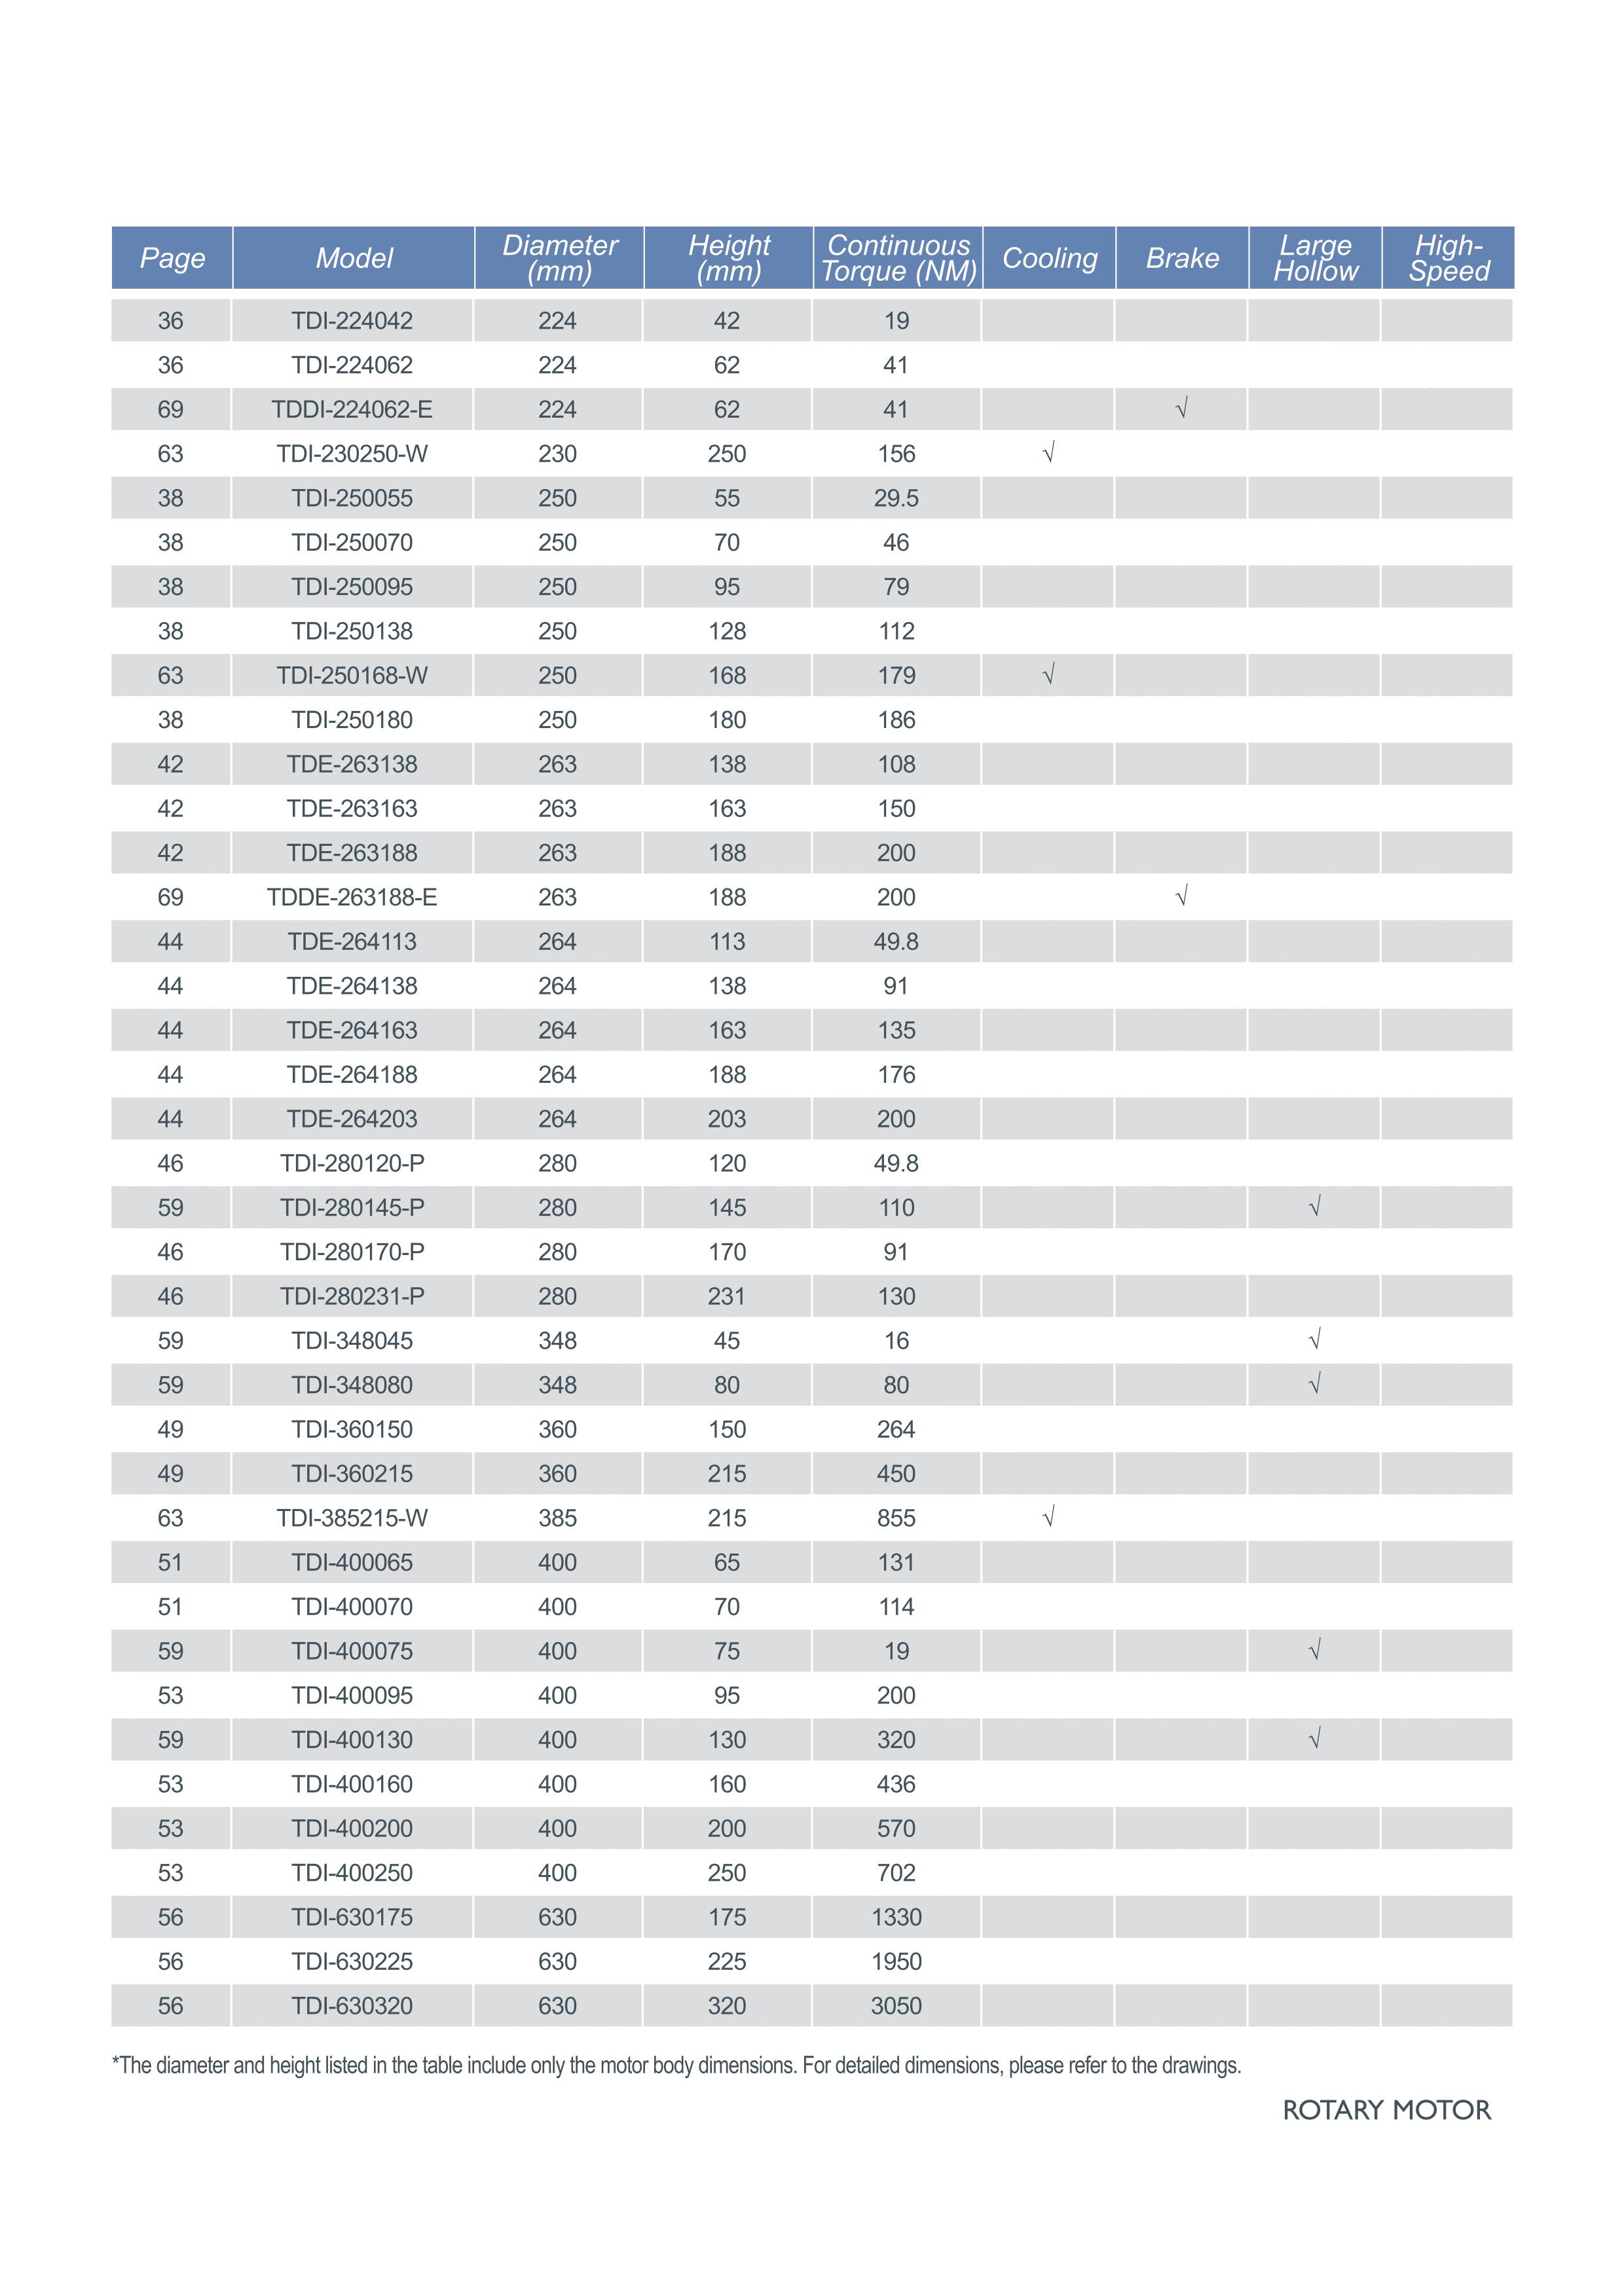
- TDI-030
- TDI-040
- TDI-050
- TDI-055
- TDI-060
- TD-065
- TD-080

سری موتورهای دوارالقای الکترومغناطیسی
■ساختار داخلی
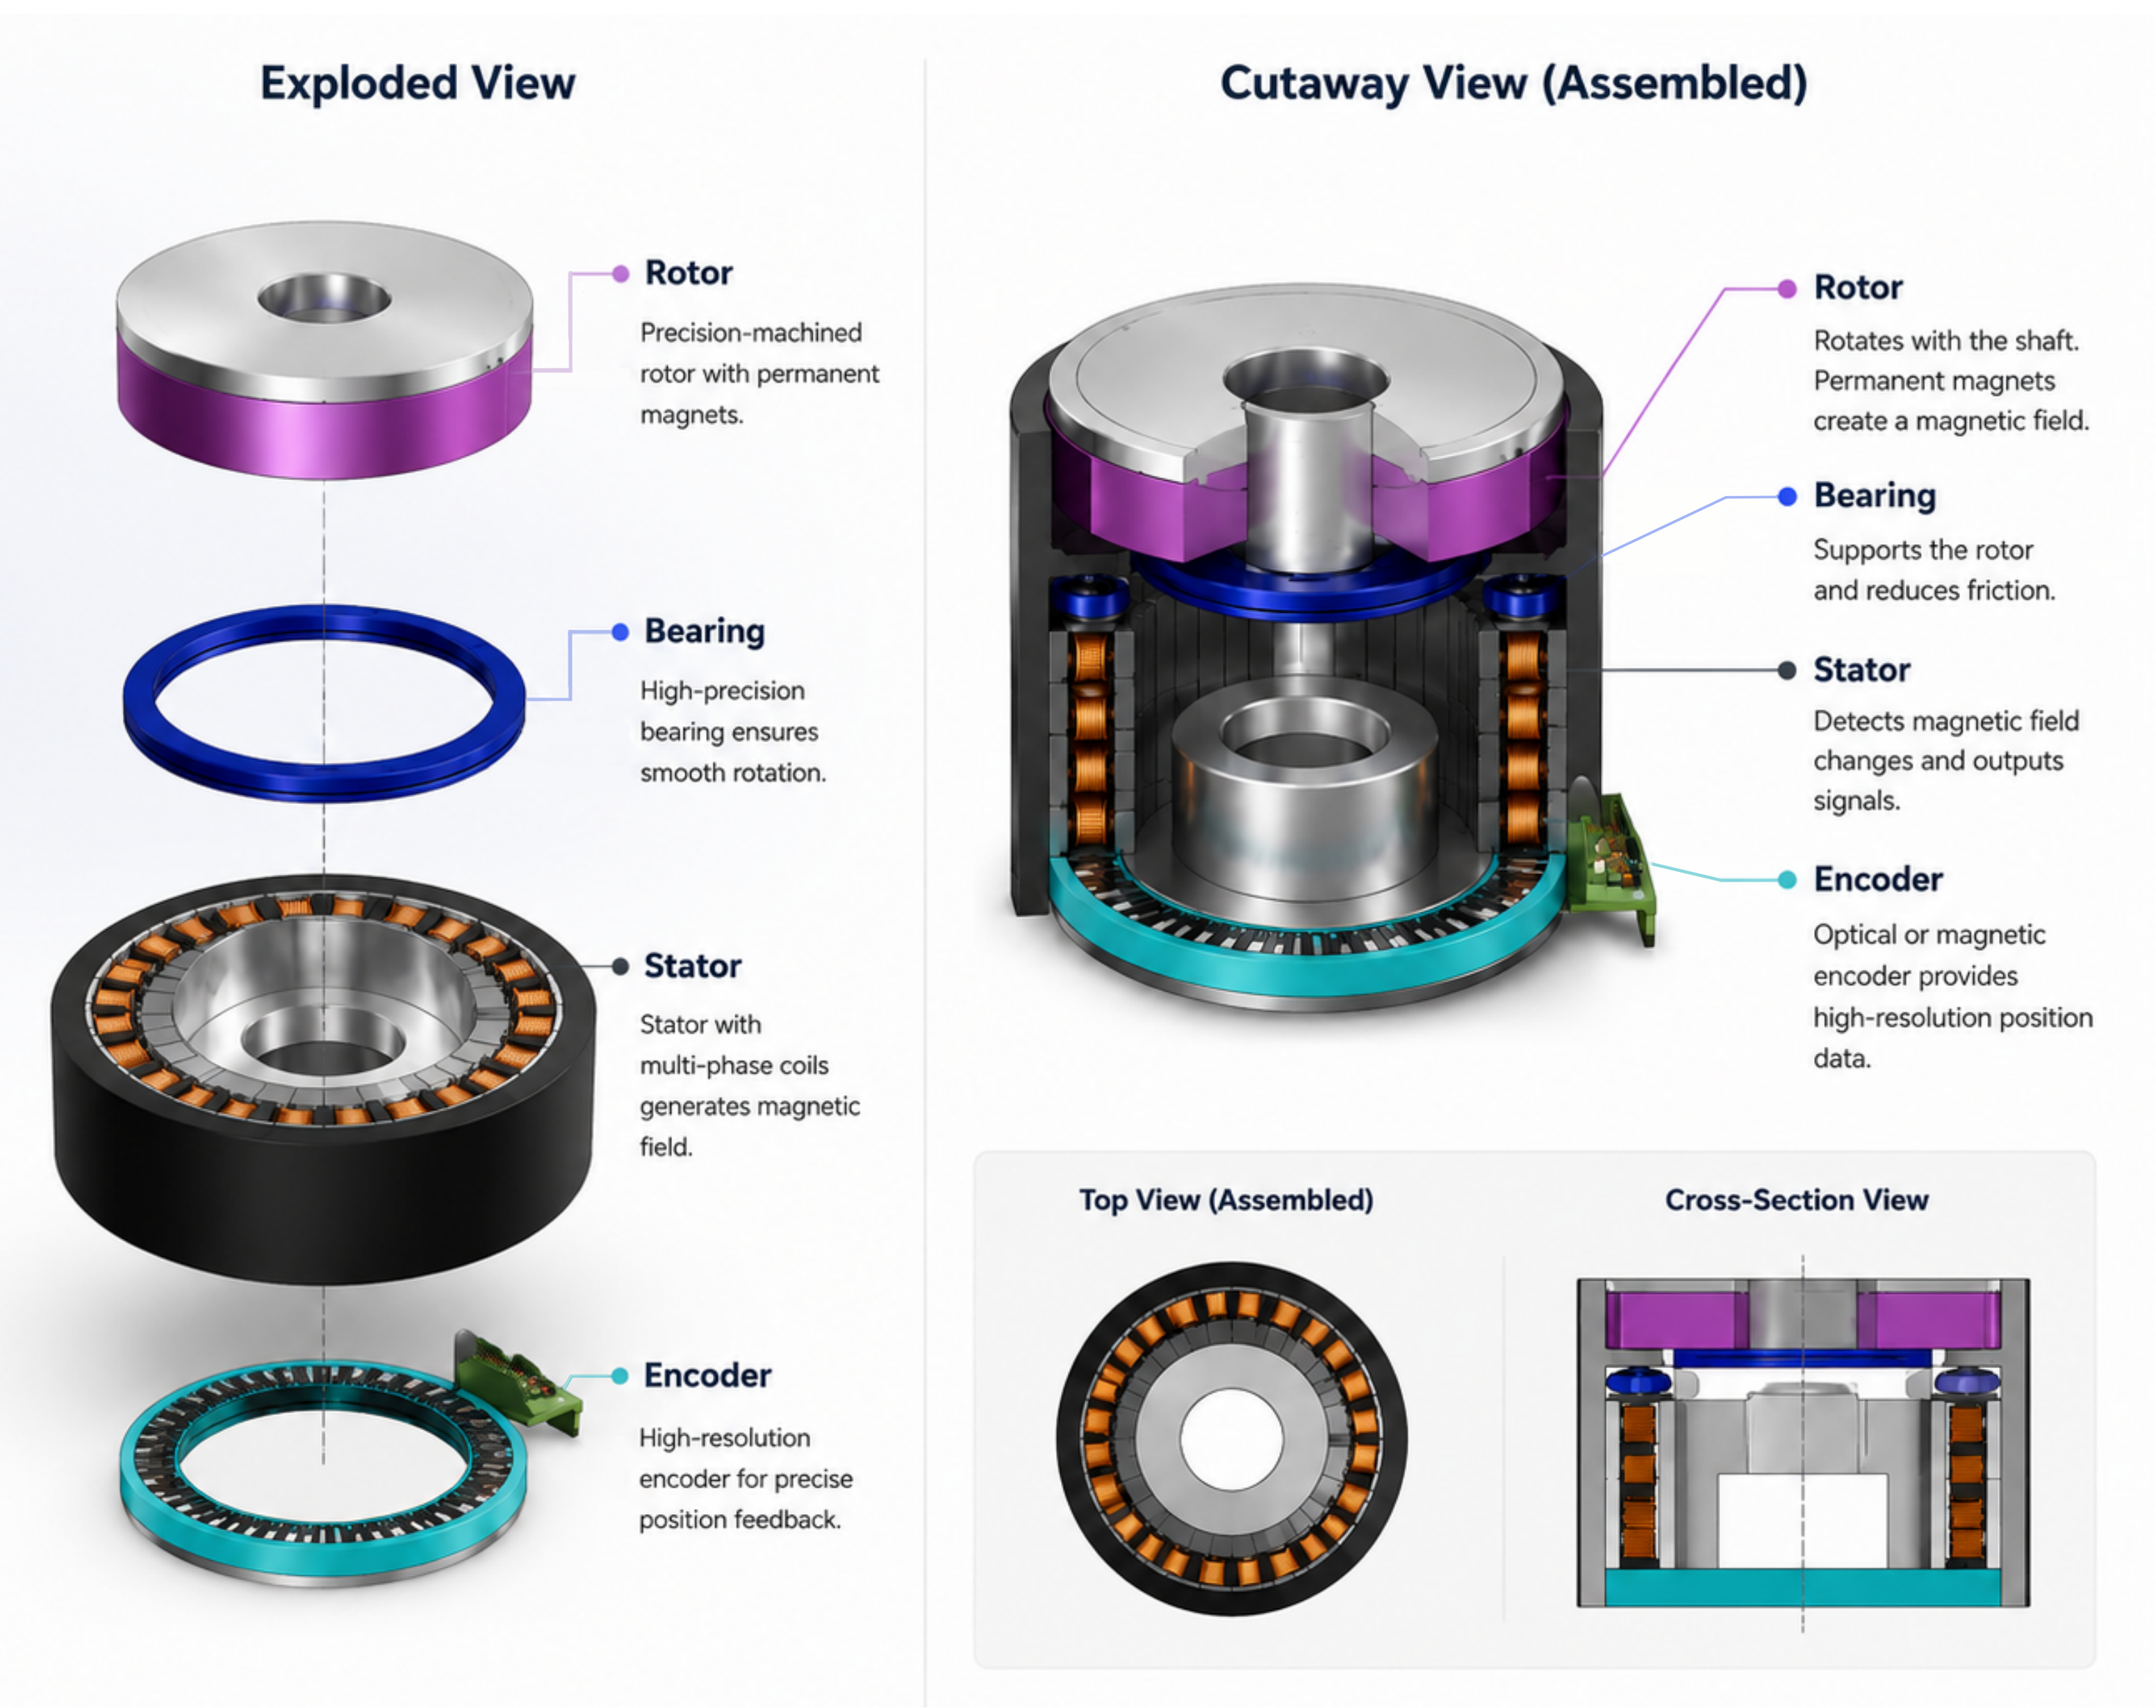
■اصل محصول
A چرخشیموتور از یک روتور و استاتور تشکیل شده است. روتور خود بار است یا مستقیماً به بار متصل است و به آهنرباهای دائمی مجهز شده است. استاتور به پایه ثابت شده و شامل چندین سیمپیچ است. بر اساس اصل الکترومغناطیسی، انرژی دادن به سیمپیچها یک میدان مغناطیسی دوار تولید میکند که مستقیماً روتور آهنربای دائمی را به چرخش در میآورد. سرعت روتور توسط فرکانس جریان اعمال شده تعیین میشود، در حالی که موقعیت آن توسط فاز جریان کنترل میشود.
■مزایای محصول
۱. پاسخ دینامیکی بالا و طراحی جمع و جور
این موتور که مجهز به ساختار روتور فشرده و اجزای چرخشی با اینرسی کم است، شتابگیری و کاهش سرعت سریعی را فراهم میکند و در عین حال فضای نصب کمی را اشغال میکند. ساختار درایو مستقیم به طور کامل از عملکرد کنترل سروو بهره میبرد و حرکت چرخشی واکنشی را در تجهیزات اتوماسیون فشرده امکانپذیر میسازد.
۲. چگالی گشتاور بالا
طراحی الکترومغناطیسی بهینه شده، گشتاور خروجی بالایی را در قطر محدود موتور فراهم میکند و عملکرد چرخشی قوی را بدون افزایش قابل توجه اندازه سیستم محرک ارائه میدهد. این امر موتور را برای کاربردهایی که در آنها هم ابعاد جمع و جور و هم عملکرد دینامیکی بالا مورد نیاز است، مناسب میسازد.
۳. موقعیتیابی چرخشی دقیق
موتور مستقیماً بار را بدون کاهنده یا سایر اجزای انتقال واسطه هدایت میکند، که باعث حذف لقی و کاهش خطاهای انتقال میشود. این ویژگی همراه با بازخورد با وضوح بالا، عملکرد موقعیتیابی چرخشی دقیق و تکرارپذیر را فراهم میکند.
۴. نصب در فضای کم
با حذف نیاز به کاهنده سرعت، تسمه و سایر اجزای انتقال قدرت مکانیکی، این موتور ساختار درایو چرخشی را به طور قابل توجهی ساده میکند. پیکربندی جمع و جور به کاهش اندازه دستگاه کمک میکند و انعطافپذیری بیشتری را برای چیدمان تجهیزات فراهم میکند.
۵. الزامات نگهداری کم
معماری درایو مستقیم در مقایسه با سیستمهای دندهای معمولی، اجزای مکانیکی کمتری در معرض سایش دارد. بدون گیربکس یا تسمه انتقال نیرو که نیاز به تنظیم و تعویض دورهای داشته باشد، سیستم میتواند با نیازهای نگهداری کمتری کار کند.

قطر خارجی موتور دوار. در عرض 100 میلیمتر
موتورهای دوار با قطر ۱۰۰ میلیمتر برای تجهیزات اتوماسیون فشرده طراحی شدهاند که در آنها فضای نصب محدود است اما حرکت چرخشی با کارایی بالا همچنان مورد نیاز است. ساختار با قطر کوچک، استاتور، روتور، یاتاقان و انکودر را در یک واحد محرک فشرده ترکیب میکند و نیاز به کاهنده مرسوم را از بین میبرد و اندازه کلی مکانیزم چرخشی را کاهش میدهد. اجزای چرخشی با اینرسی کم، شتابگیری و کاهش سرعت سریعی را فراهم میکنند و امکان پاسخ سریع به دستورات سروو و چرخههای موقعیتیابی کوتاهتر را فراهم میکنند. انتقال مستقیم نیز لقی مکانیکی را از بین میبرد و خطاهای انتقال را کاهش میدهد و از موقعیتیابی چرخشی دقیق و تکرارپذیر پشتیبانی میکند. این موتورها با فضای اشغالی کم، پاسخ دینامیکی بالا و ساختار مکانیکی ساده، برای تجهیزات نیمههادی، مونتاژ الکترونیکی، سیستمهای بازرسی، مکانیزمهای شاخصگذاری فشرده و سایر کاربردهای اتوماسیون با محدودیت فضا بسیار مناسب هستند.




