


1. Definição de atuador linear de correia dentada
O atuador linear de correia dentada é um dispositivo de movimento linear composto por uma guia linear, uma correia dentada com perfil de alumínio extrudado conectada a um motor. Este atuador permite movimentos rápidos, suaves e precisos, oferecendo uma ampla gama de funções, como empuxo, velocidade, aceleração, precisão de posicionamento e repetibilidade. A tecnologia de atuadores lineares de correia dentada, com garras mecânicas ou pneumáticas, possibilita a execução de diversos movimentos.
2. Composição da estrutura do atuador linear da correia dentada
Tempocorreia linear tipo correiaatuadoré composto principalmente deCorreia, guia linear, perfil de liga de alumínio, acoplamento, motor, interruptor fotoelétrico, etc.
O princípio de funcionamento deTempotipo de correia éA correia é instalada no eixo de acionamento em ambos os lados do atuador linear, que é usado como eixo de entrada de potência, e um cursor é fixado na correia para elevar a peça de trabalho do equipamento. Quando há uma entrada, o cursor é movido pela correia.
Normalmente, o atuador linear do tipo correia dentada é projetado de forma que a tensão do movimento da correia possa ser controlada lateralmente, o que facilita o comissionamento do equipamento durante o processo de produção.
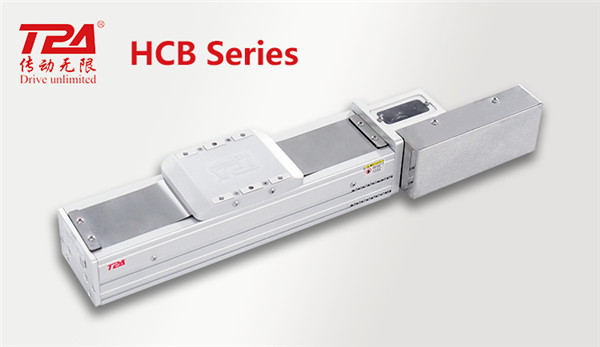
Os atuadores lineares do tipo correia dentada podem ter sua rigidez aumentada pela adição de guias rígidas, de acordo com as diferentes necessidades de carga. Diferentes especificações de atuadores lineares apresentam limites superiores de carga distintos.
A precisão do atuador linear do tipo correia dentada depende da qualidade da correia e do processo de fabricação em conjunto, e o controle da potência de entrada também terá impacto em sua precisão.
3. Características do atuador linear da correia de distribuição
Comparado ao conjunto de matrizes helicoidais, o conjunto de matrizes lineares para correia dentada é mais barato, custando apenas 1/5 a 1/4 do preço do conjunto de matrizes helicoidais. Esse preço é muito atraente, especialmente para empresas com orçamento limitado. O atuador linear para correia dentada é mais rápido e possui um curso mais longo, permitindo a fabricação de atuadores de correia dentada com curso longo, podendo atingir de 4 a 6 metros. Em caso de personalização não padronizada, o curso também pode ser maior, sendo adequado para operações de alta velocidade com curso longo, podendo atingir velocidades de 2 m/s ou mais.
A precisão do atuador linear tipo correia dentada atende às necessidades da maioria das indústrias. A precisão do atuador linear tipo correia dentada pode atingir ±0,05 mm, alcançando um alto grau de precisão, sendo capaz de atender aos requisitos para o corte de determinados materiais. A precisão do atuador tipo correia dentada, após ser calibrado pelo fabricante, pode chegar a ±0,02 mm.
A eficiência de transmissão é superior à do conjunto de matrizes de parafuso (eficiência do conjunto de matrizes de parafuso de esferas de 85% a 90%, eficiência do conjunto de matrizes de correia dentada de até 98%).
O mecanismo de pórtico deve ser combinado com a ligação do eixo Y, caso contrário, a extremidade escrava apresentará o fenômeno de histerese no movimento.
Os atuadores de correia dentada e os atuadores de parafuso não são muito adequados para equipamentos de alta força e alta precisão.
4. Aplicação do atuador da correia de distribuição
O atuador de correia dentada é amplamente utilizado em equipamentos de automação em geral, sendo comumente aplicado nos seguintes equipamentos: máquinas de dosagem, máquinas de colagem, máquinas automáticas de travamento de parafusos, robôs de transplante, máquinas de corte 3D, máquinas de corte a laser, máquinas de pulverização, máquinas de puncionamento, pequenas máquinas-ferramenta CNC, máquinas de gravação e fresagem, plotters de amostras, máquinas de corte, máquinas de transferência, máquinas de classificação, máquinas de teste e em outras áreas aplicáveis à educação.
5. Explicação dos parâmetros relacionados ao atuador da correia de distribuição
Precisão de posicionamento repetidoRefere-se ao grau de consistência dos resultados contínuos obtidos ao aplicar a mesma saída ao mesmo atuador e realizar o posicionamento repetido diversas vezes. A precisão do posicionamento repetido é influenciada pelas características do sistema servo, folga e rigidez do sistema de alimentação e características de atrito. Geralmente, a precisão do posicionamento repetido é um erro aleatório com distribuição normal, que afeta a consistência dos múltiplos movimentos do atuador e é um índice de desempenho muito importante.
Liderar:Refere-se à circunferência da correia de distribuição em relação à roda ativa no atuador, e também representa a distância linear (unidade geralmente em mm:mm) que a carga fixada na correia de distribuição avança a cada rotação da roda ativa acionada pelo motor.
Velocidade máximaRefere-se ao valor máximo de velocidade linear que o atuador pode atingir para diferentes comprimentos de guia.
Carga máximaO peso máximo que a parte móvel do atuador pode suportar varia de acordo com o método de instalação, resultando em forças diferentes.
Empuxo nominal: O empuxo nominal que pode ser alcançado quando o atuador é usado como um mecanismo de propulsão.
Traço padrão, intervaloA vantagem da compra modular é a seleção rápida e a disponibilidade em estoque. A desvantagem é que o curso é padronizado. Embora seja possível encomendar tamanhos especiais diretamente com o fabricante, os padrões convencionais são definidos por ele. Portanto, o curso padrão é o modelo de estoque do fabricante, e o intervalo é a diferença entre os diferentes cursos padrão. Geralmente, o curso máximo é considerado o maior, e assim por diante, até atingir o curso padrão. Por exemplo: curso padrão de 100 a 2550 mm, intervalo de 50 mm. Assim, o curso padrão do modelo de estoque seria: 100/150/200/250/300/350... 2500, 2550 mm.
6. O processo de seleção do atuador da correia de distribuição
De acordo com as condições de aplicação do projeto, determina-se o tipo de atuador: cilindro, parafuso, correia dentada, cremalheira e pinhão, atuador de motor linear, etc.
Calcule e confirme a precisão de posicionamento repetível do atuador: compare a precisão de posicionamento repetível da demanda com a precisão de posicionamento repetível do atuador e selecione o atuador de precisão apropriado.
Calcule a velocidade linear máxima do atuador e determine a faixa de guia: Calcule a velocidade de operação da aplicação projetada, selecione o atuador adequado com base na velocidade máxima do atuador e, em seguida, determine o tamanho da faixa de guia do atuador.
Determine o método de instalação e a carga máxima: Calcule a massa da carga e o torque de acordo com o método de instalação.
Calcule o curso desejado e o curso padrão do atuador: Ajuste o curso padrão do atuador de acordo com o curso estimado real.
Confirme o atuador com o tipo de motor e acessórios: se o motor possui freio, o formato do encoder e a marca do motor.
Data da publicação: 28/12/2022




