


1. Definition des Zahnriemen-Linearantriebs
Ein Zahnriemen-Linearantrieb ist ein Linearbewegungsgerät, bestehend aus einer Linearführung, einem Zahnriemen mit Aluminium-Strangpressprofil und einem Motor. Er ermöglicht hohe Geschwindigkeiten, gleichmäßige und präzise Bewegungen und bietet ein breites Funktionsspektrum hinsichtlich Schubkraft, Geschwindigkeit, Beschleunigung, Positioniergenauigkeit und Wiederholgenauigkeit. Mit mechanischen oder pneumatischen Spannbacken lassen sich verschiedene Bewegungen realisieren.
2. Zusammensetzung der Struktur des Zahnriemen-Linearantriebs
Timinglinearer RiementypAktuatorbesteht hauptsächlich aus: Riemen, Linearführung, Aluminiumlegierungsprofil, Kupplung, Motor, Lichtschranke usw.
Das Funktionsprinzip vonTimingRiemenart istDer Riemen ist beidseitig auf der Antriebswelle des Linearantriebs montiert und dient als Kraftübertragungsachse. Auf dem Riemen ist ein Schlitten befestigt, der das Werkstück der Anlage bewegt. Bei Kraftzufuhr wird der Schlitten durch den Riemenantrieb bewegt.
Üblicherweise ist der Zahnriemenantrieb so konstruiert, dass die Spannung der Riemenbewegung seitlich gesteuert werden kann, was die Inbetriebnahme der Anlage während des Produktionsprozesses erleichtert.
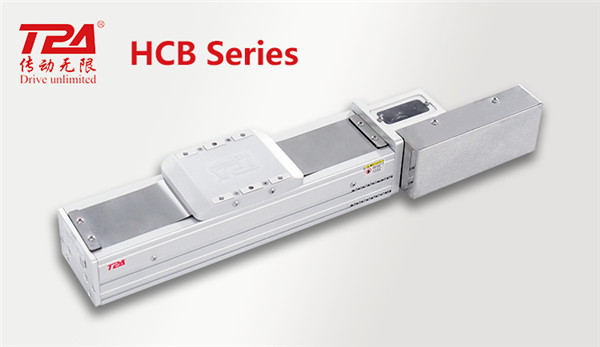
Bei Linearantrieben mit Zahnriemenantrieb kann die Steifigkeit durch Hinzufügen starrer Führungen je nach Lastanforderung erhöht werden. Die maximale Lastgrenze variiert je nach Ausführung des Linearantriebs.
Die Genauigkeit des Zahnriemen-Linearantriebs hängt von der Qualität des Riemens und dem Verarbeitungsprozess in Kombination ab, wobei sich gleichzeitig auch die Steuerung der Leistungszufuhr auf die Genauigkeit auswirkt.
3. Eigenschaften des Zahnriemen-Linearantriebs
Im Vergleich zu Gewindeschneidsätzen ist der Zahnriemen-Linearantrieb deutlich günstiger – er kostet nur ein Fünftel bis ein Viertel des Preises. Dieser Preis ist besonders für Unternehmen mit begrenztem Budget sehr attraktiv. Zahnriemen-Linearantriebe sind schneller und ermöglichen längere Hübe. Der maximale Hub beträgt 4–6 m. Bei Sonderanfertigungen sind auch größere Hübe möglich. Sie eignen sich ideal für Anwendungen mit langen Hüben und hohen Geschwindigkeiten. Die Laufgeschwindigkeit kann 2 m/s und mehr erreichen.
Die Genauigkeit von Zahnriemen-Linearantrieben erfüllt die Anforderungen der meisten Branchen. Sie erreicht eine Genauigkeit von ±0,05 m und eignet sich daher hervorragend für Schneidanwendungen. Von einem Standardhersteller geprüfte Zahnriemenantriebe weisen eine Genauigkeit von ±0,02 mm auf.
Der Wirkungsgrad der Kraftübertragung ist höher als der des Gewindetriebsatzes (Wirkungsgrad des Kugelgewindetriebsatzes 85-90 %, Wirkungsgrad des Zahnriementriebsatzes bis zu 98 %).
Der Portalmechanismus muss mit dem Y-Achsen-Gestänge kombiniert werden, andernfalls tritt am Slave-Ende ein Hysteresebewegungsphänomen auf.
Zahnriemenantriebe und Schraubenantriebe sind relativ ungeeignet für Geräte mit hohem Schub und hoher Präzision.
4. Anwendung des Zahnriemenantriebs
Zahnriemenantriebe finden breite Anwendung in allgemeinen Automatisierungsanlagen und werden üblicherweise in folgenden Geräten eingesetzt: Dosiermaschinen, Klebemaschinen, automatische Schraubmaschinen, Transplantationsroboter, 3D-Winkelmaschinen, Laserschneidanlagen, Sprühmaschinen, Stanzmaschinen, kleine CNC-Werkzeugmaschinen, Gravier- und Fräsmaschinen, Musterplotter, Schneidemaschinen, Transfermaschinen, Klassiermaschinen, Prüfmaschinen sowie in Bildungseinrichtungen und anderen Bereichen.
5. Erläuterung der Parameter im Zusammenhang mit dem Zahnriemenaktuator
Wiederholgenauigkeit der PositionierungDie Wiederholgenauigkeit beschreibt die Konsistenz der Ergebnisse, die durch wiederholtes Positionieren desselben Aktuators mit derselben Ausgangsgröße erzielt werden. Sie wird durch die Eigenschaften des Servosystems, das Spiel und die Steifigkeit des Vorschubsystems sowie die Reibungseigenschaften beeinflusst. Im Allgemeinen handelt es sich bei der Wiederholgenauigkeit um einen normalverteilten Zufallsfehler, der die Konsistenz der wiederholten Aktuatorbewegungen beeinflusst und ein sehr wichtiger Leistungsindikator ist.
Führen:bezieht sich auf den Umfang des Zahnriemens zum aktiven Rad im Aktuator und stellt auch die lineare Strecke (Einheit ist im Allgemeinen mm: mm) dar, die die auf dem Zahnriemen befestigte Last bei jeder Umdrehung des vom Motor angetriebenen aktiven Rades zurücklegt.
HöchstgeschwindigkeitEs bezieht sich auf den Maximalwert der linearen Geschwindigkeit, den der Aktor bei unterschiedlichen Vorschublängen erreichen kann.
Maximale Belastung: Das maximale Gewicht, das vom beweglichen Teil des Aktuators belastet werden kann, und unterschiedliche Installationsmethoden führen zu unterschiedlichen Kräften.
Nennschub: Der Nennschub, der erreicht werden kann, wenn der Aktor als Schubmechanismus verwendet wird.
Standard-Schlag, IntervallDer Vorteil des modularen Kaufs liegt in der schnellen Auswahl und der Verfügbarkeit der Artikel. Der Nachteil ist die standardisierte Hublänge. Zwar können auch Sondergrößen beim Hersteller bestellt werden, die Standardwerte werden jedoch vom Hersteller vorgegeben. Die Standardhublänge entspricht dem jeweiligen Modell des Herstellers. Die Intervalle geben die Differenz zwischen verschiedenen Standardhublängen an, üblicherweise ausgehend vom maximalen Hub. Die Differenzen sind in der Regel gleich groß. Beispiel: Standardhub 100–2550 mm, Intervall: 50 mm. Die Standardhublängen des jeweiligen Modells sind dann: 100/150/200/250/300/350… 2500, 2550 mm.
6. Auswahlprozess für Zahnriemenaktuatoren
Die Art des Aktuators richtet sich nach den Anforderungen der jeweiligen Anwendung: Zylinder, Schraube, Zahnriemen, Zahnstange und Ritzel, Linearmotoraktuator usw.
Berechnen und bestätigen Sie die wiederholbare Positioniergenauigkeit des Aktuators: Vergleichen Sie die wiederholbare Positioniergenauigkeit der Anforderung mit der wiederholbaren Positioniergenauigkeit des Aktuators und wählen Sie den geeigneten Präzisionsaktuator aus.
Berechnen Sie die maximale lineare Laufgeschwindigkeit des Aktuators und bestimmen Sie den Führungsbereich: Berechnen Sie die Laufgeschwindigkeit der geplanten Anwendung, wählen Sie den geeigneten Aktuator anhand der maximalen Geschwindigkeit des Aktuators aus und bestimmen Sie dann die Größe des Führungsbereichs des Aktuators.
Bestimmen Sie die Installationsmethode und die maximale Last: Berechnen Sie die Lastmasse und das Drehmoment entsprechend der Installationsmethode.
Berechnen Sie den Soll- und den Soll-Hub des Aktuators: Passen Sie den Soll-Hub des Aktuators an den tatsächlich geschätzten Hub an.
Prüfen Sie den Aktor anhand des Motortyps und des Zubehörs: handelt es sich um einen Bremsmotor, Form des Encoders, Marke des Motors?
Veröffentlichungsdatum: 28. Dezember 2022




