


ما سخت تلاش میکنیم تا توسعه صنعت انرژی سبز را ارتقا دهیم و سهم کوچکی در توسعه پایدار جهان داشته باشیم…
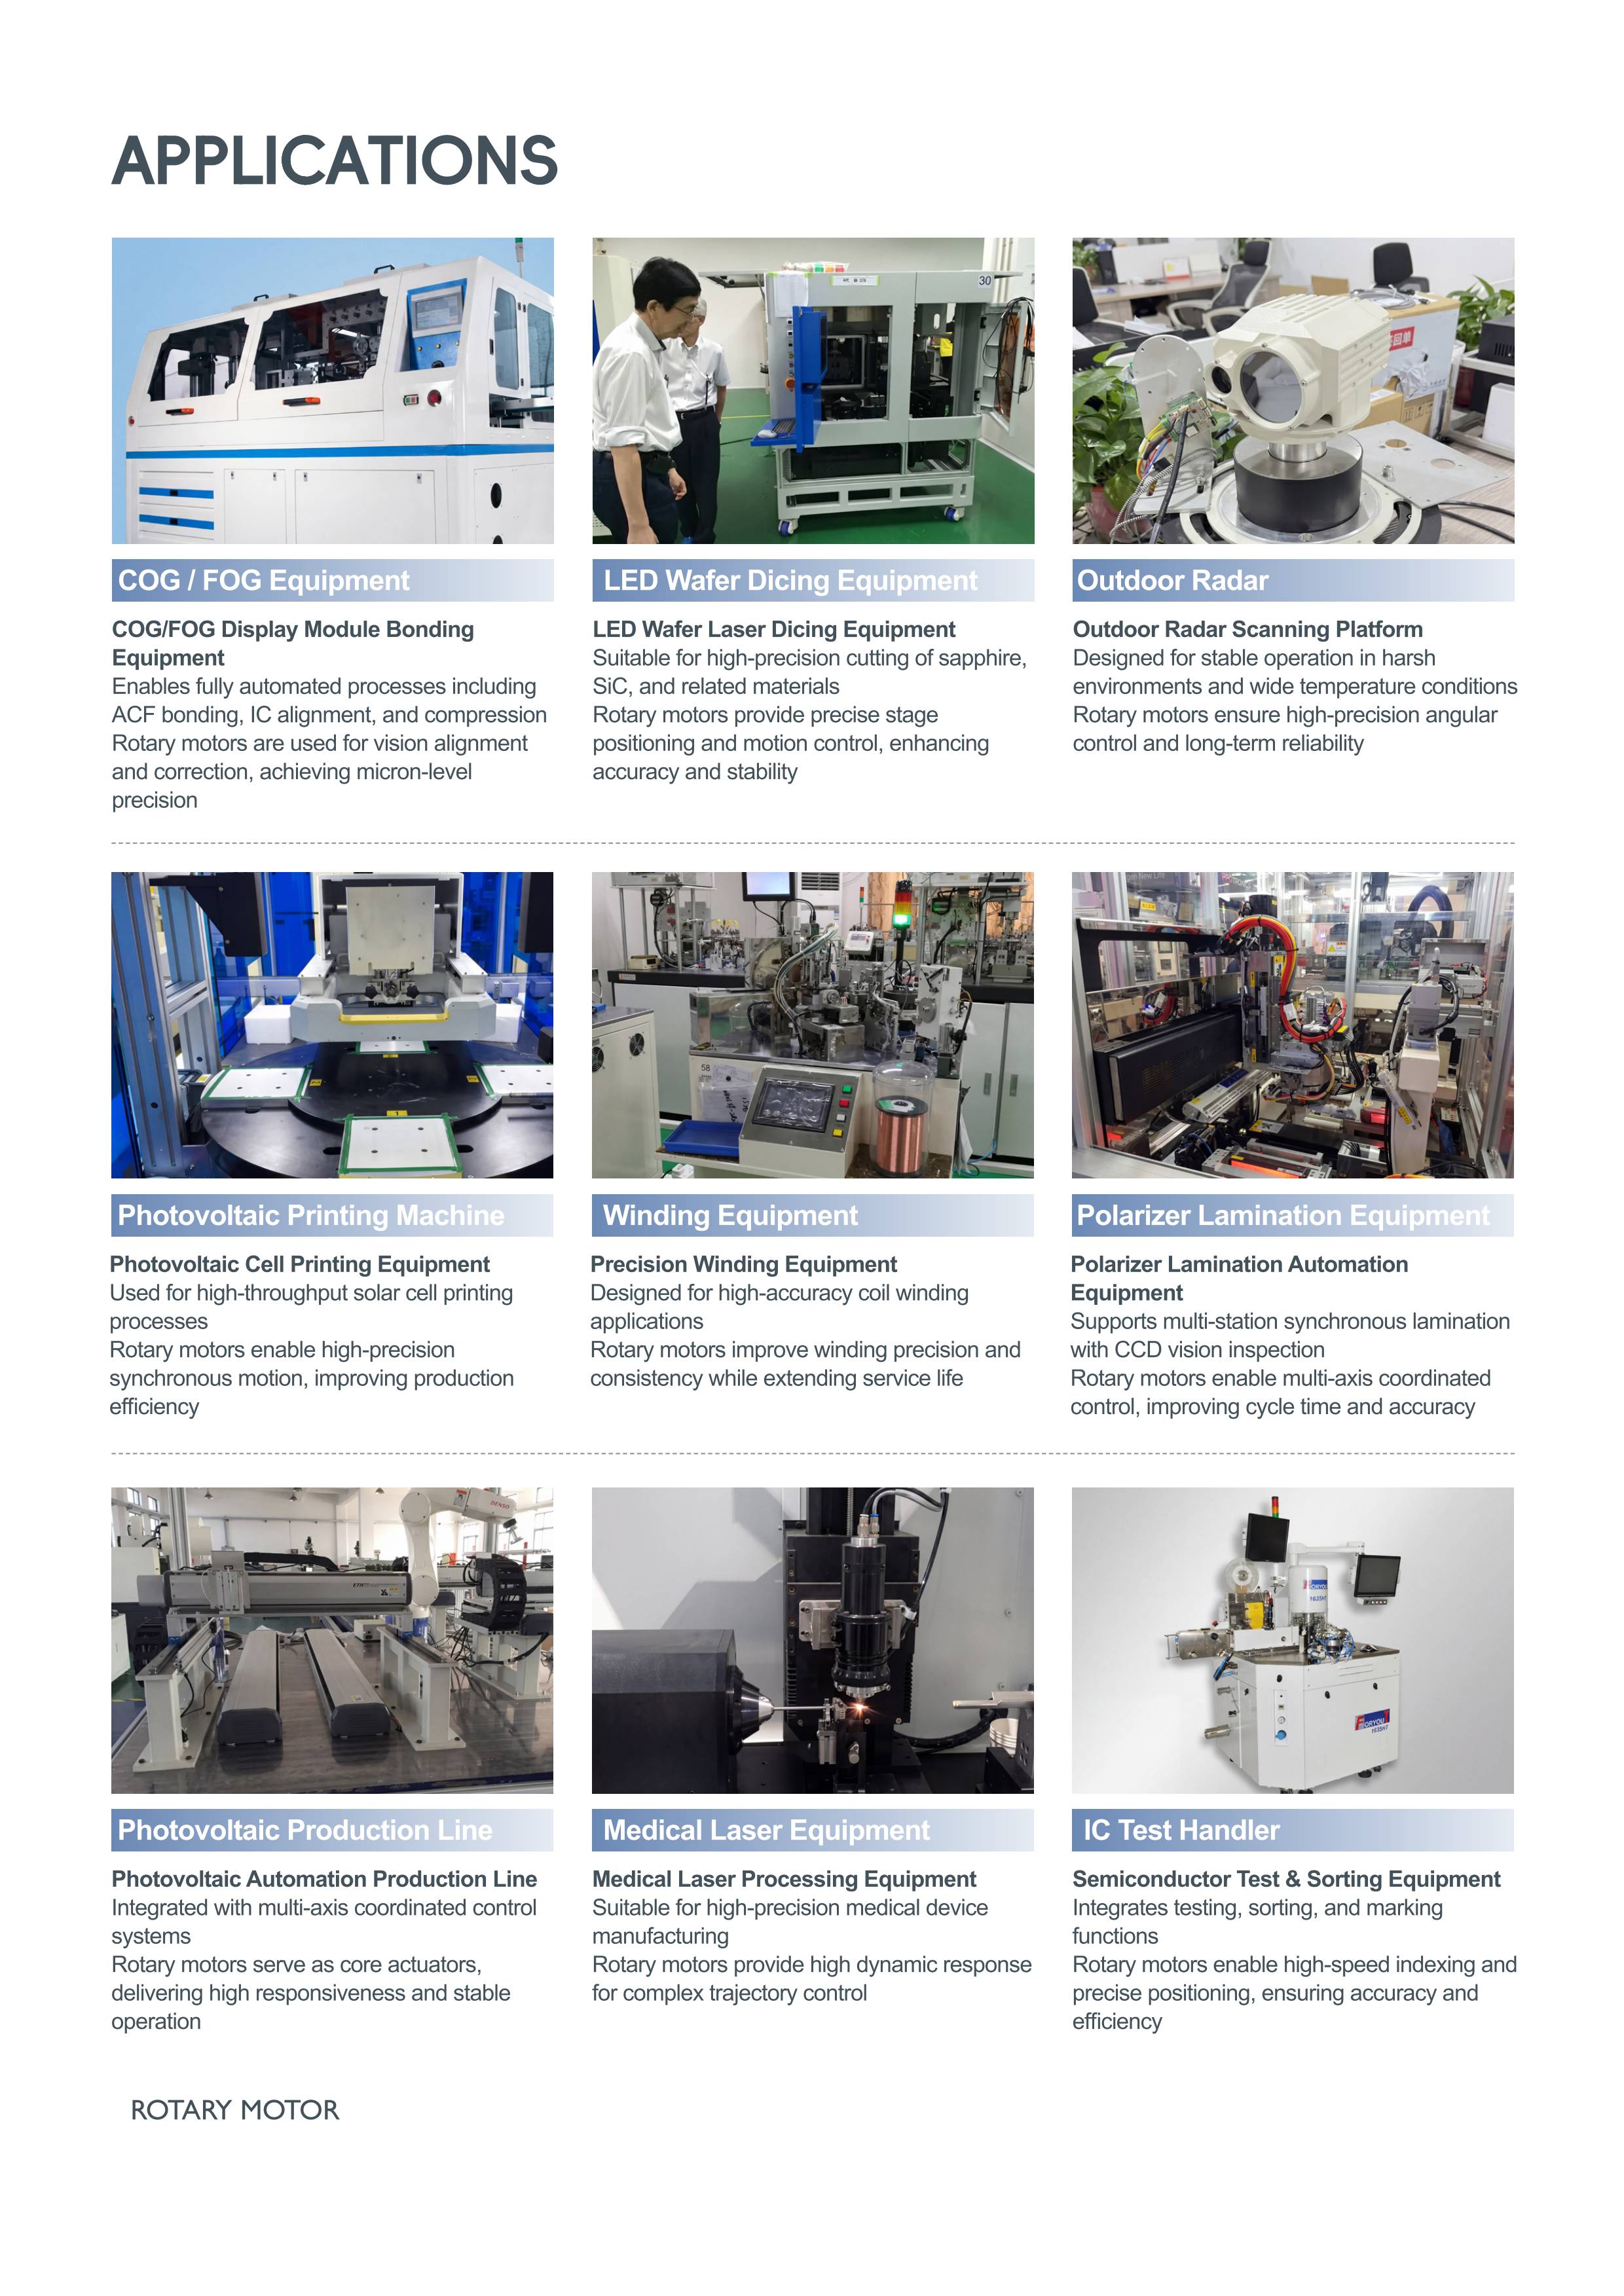
- صنعت اتوماسیون
- صنعت خورشیدی فتوولتائیک
- انرژی نو
- صنعت نیمههادی
- پردازش لیزری
- صنعت خودرو
- بازرسی بصری دقیق
- سیستم توزیع چسب


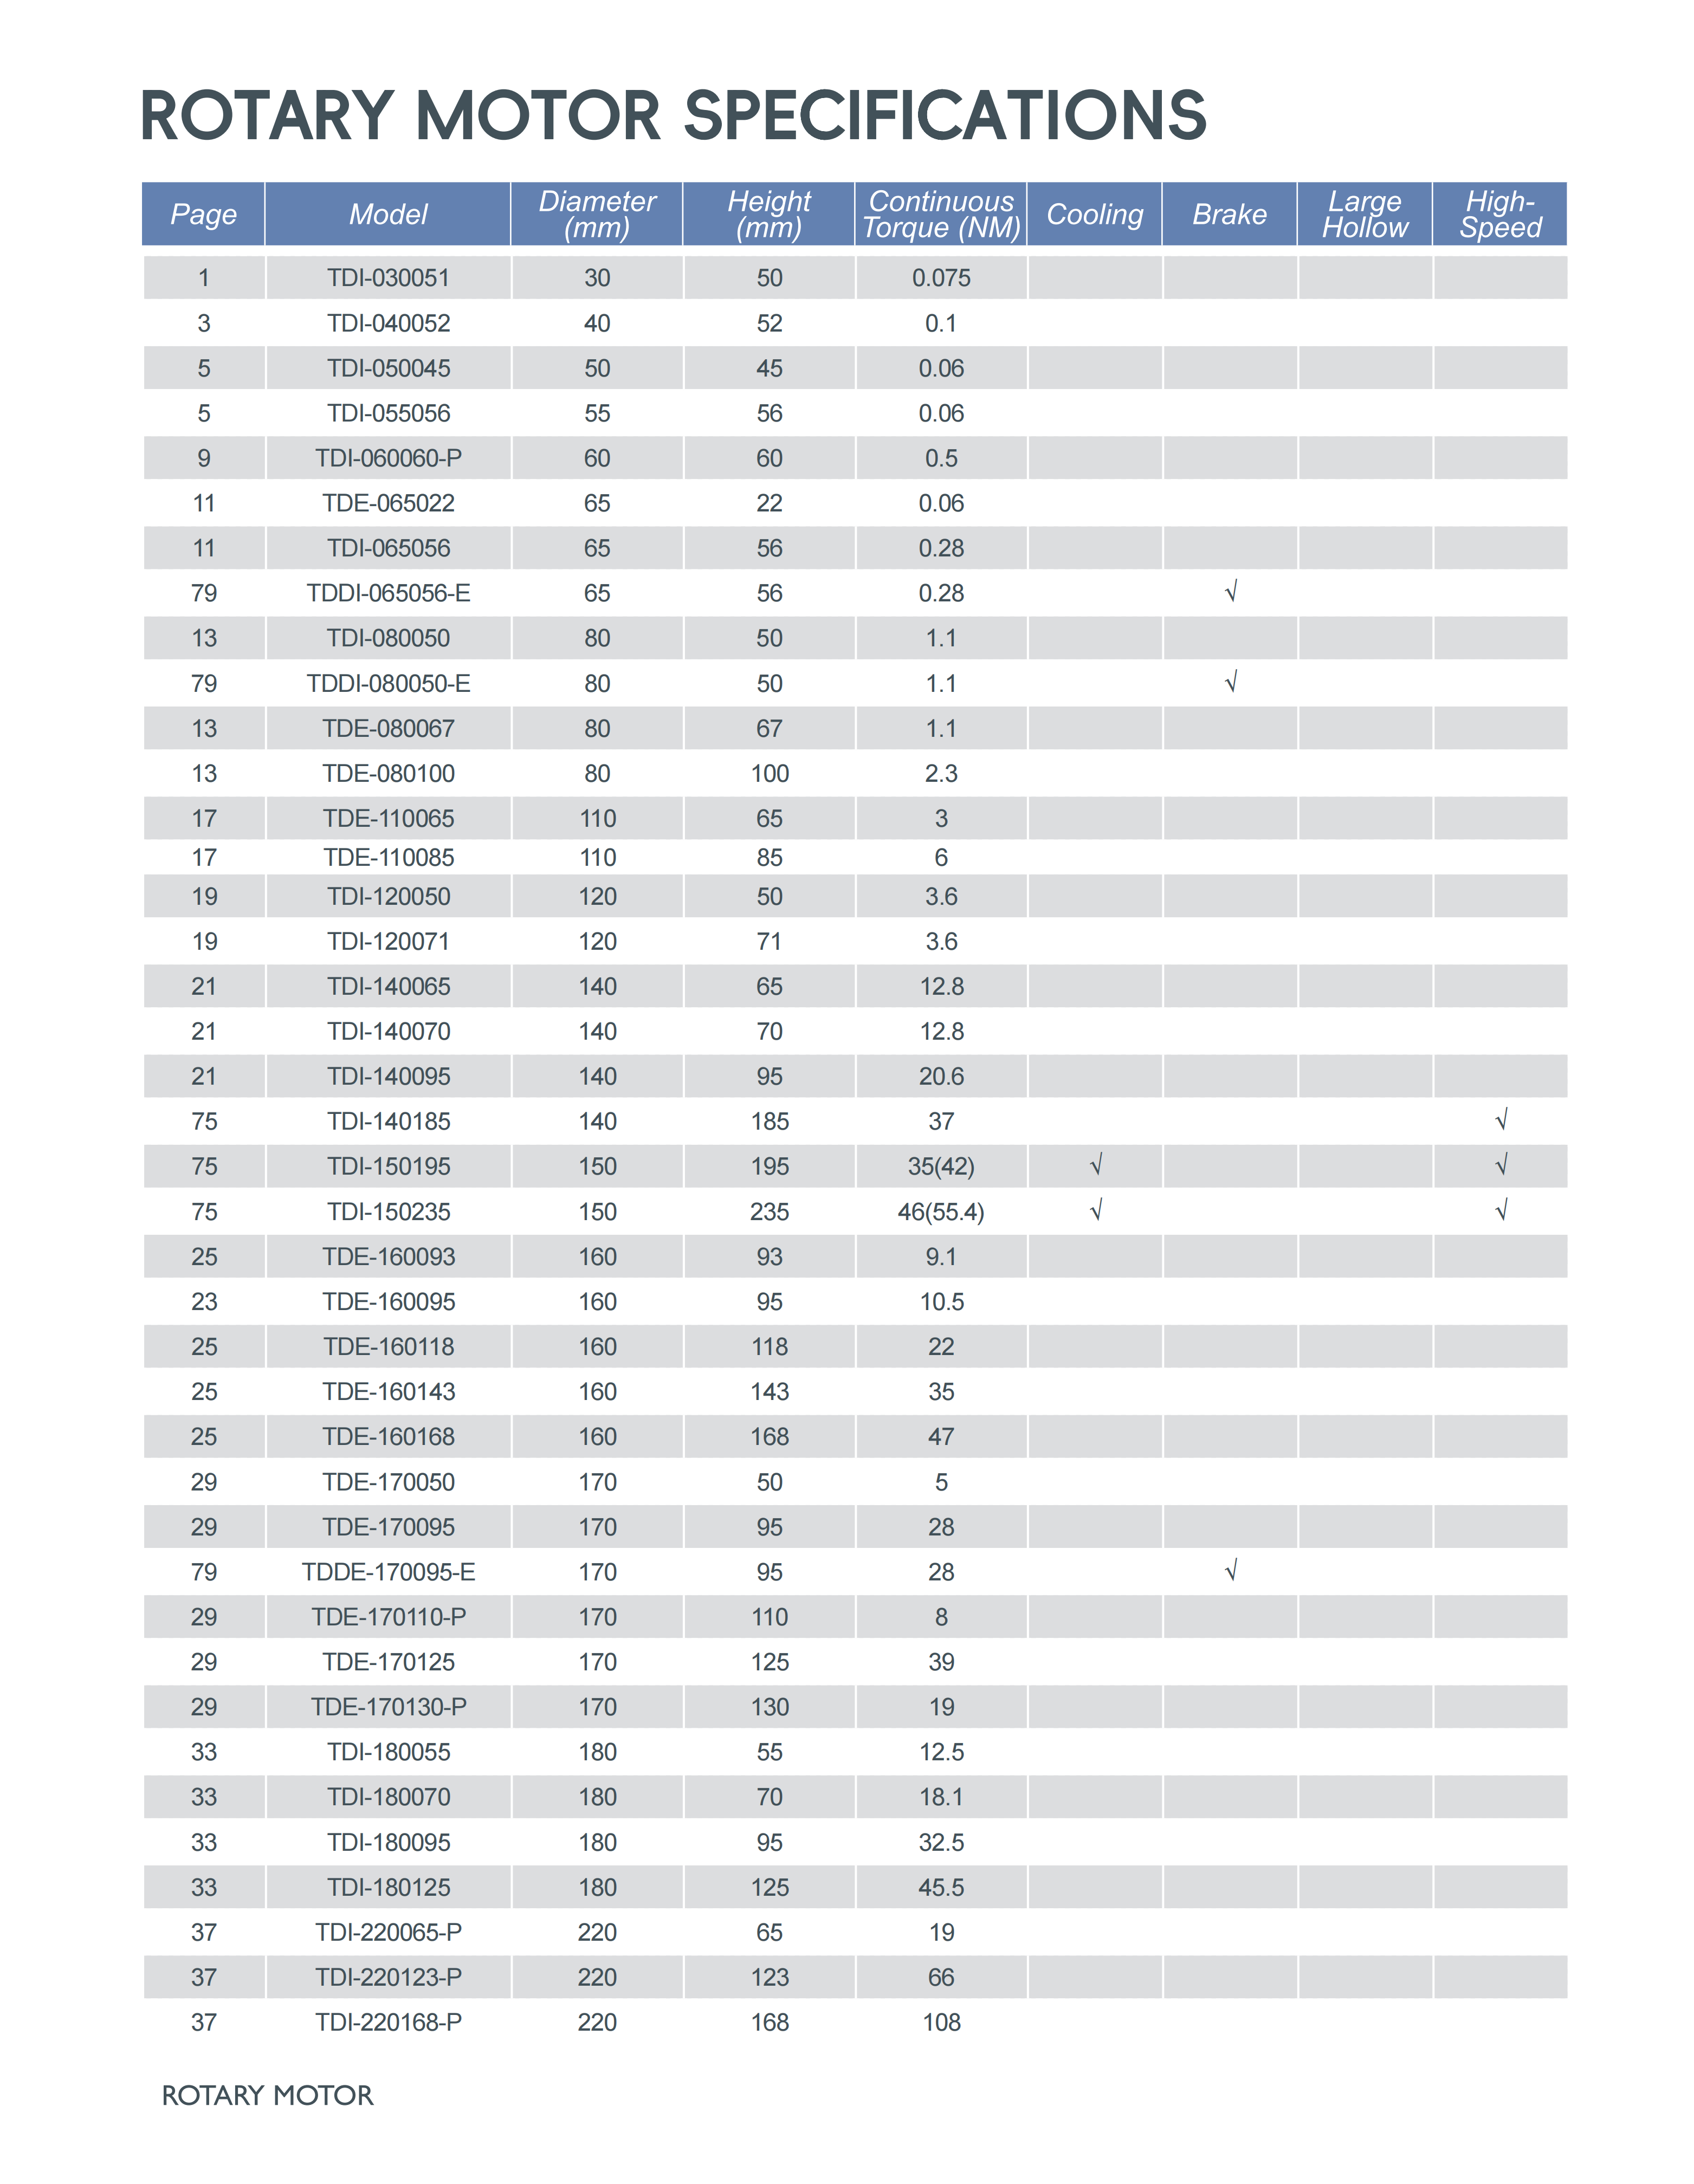
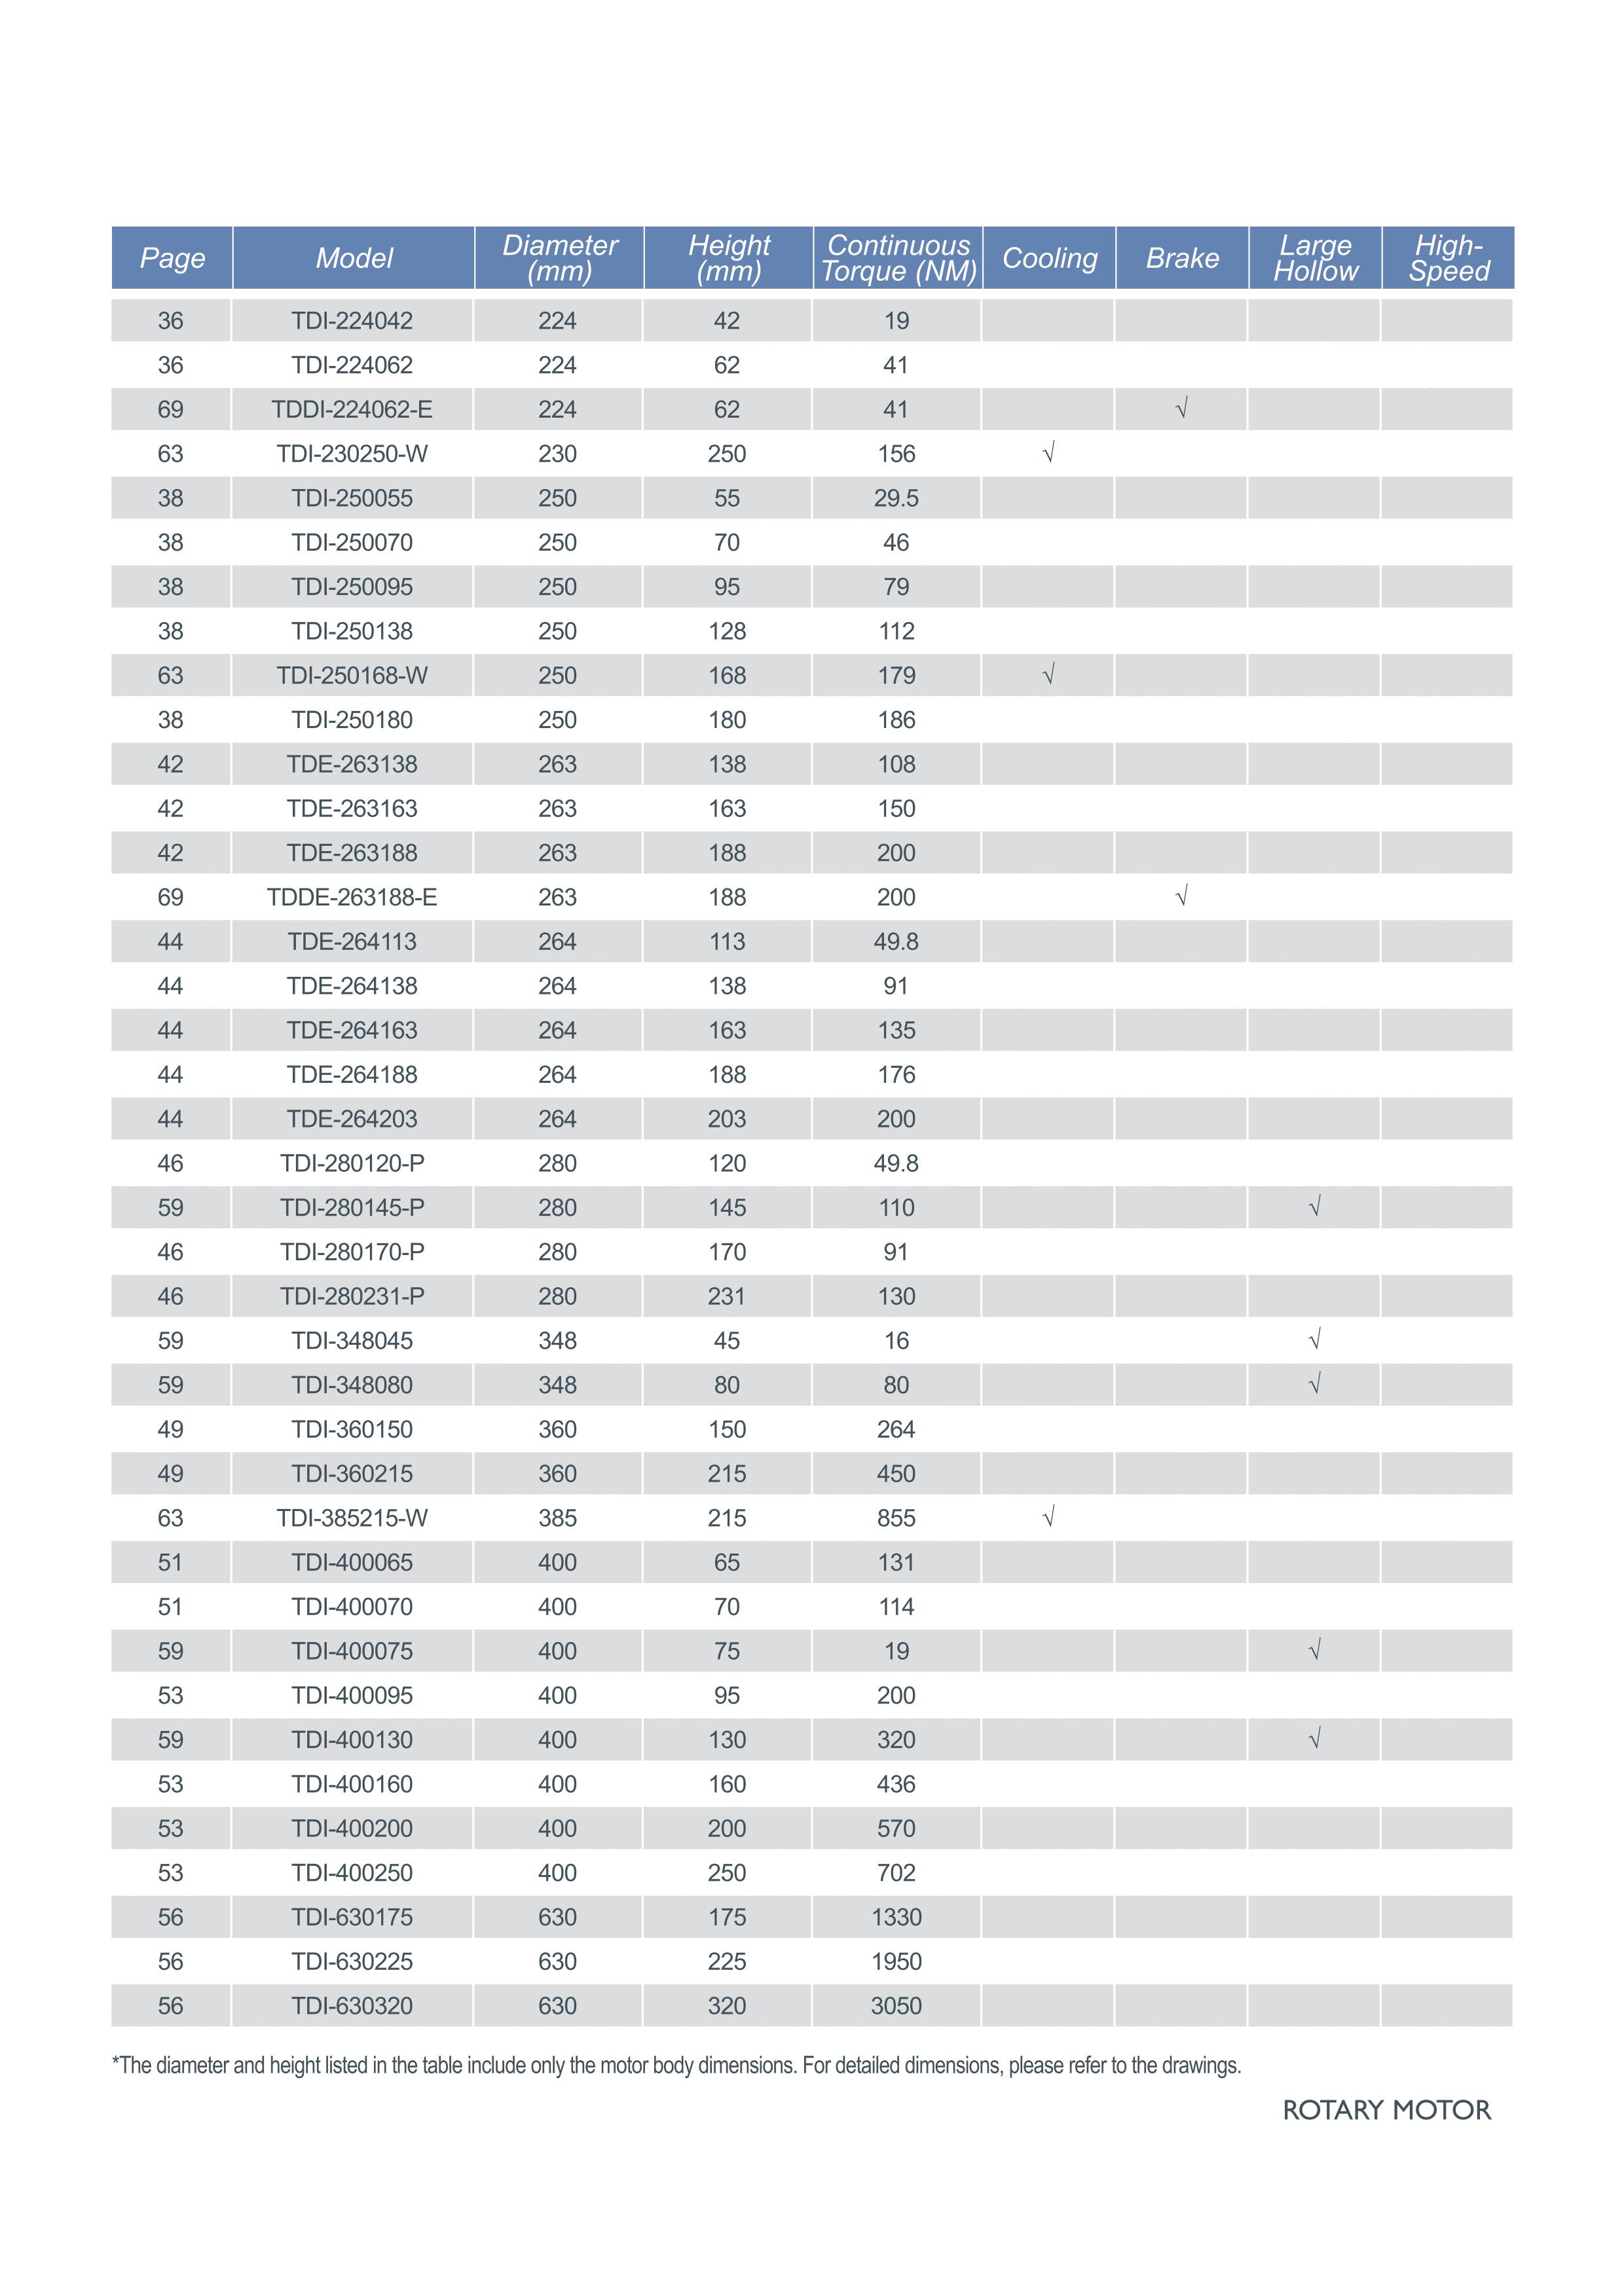
قطر خارجی موتور دوار. در محدوده 300 میلیمتر
انتخابگر مدل(واحد: میلیمتر)
- ۲۲۰
- ۲۲۴
- ۲۵۰
- ۲۶۳
- ۲۶۴
- ۲۸۰
- روتور داخلی
- ۶۵ میلیمتر
- ۱۲۳ میلیمتر
- ۱۶۸ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 20 میکرومتر
- 5 میکرومتر
- ۳ میکرومتر
- روتور داخلی
- ۴۲ میلیمتر
- ۶۲ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 20 میکرومتر
- 5 میکرومتر
- ۳ میکرومتر
- روتور داخلی
- ۵۵ میلیمتر
- ۷۰ میلیمتر
- ۹۵ میلیمتر
- ۱۳۸ میلیمتر
- ۱۸۰ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 20 میکرومتر
- 5 میکرومتر
- ۳ میکرومتر
- روتور خارجی
- ۱۳۸ میلیمتر
- ۱۶۳ میلیمتر
- ۱۸۸ میلیمتر
- آی پی ۴۰
- هیچکدام
- خود خنک شونده
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 20 میکرومتر
- 5 میکرومتر
- ۳ میکرومتر
- روتور خارجی
- ۱۱۳ میلیمتر
- ۱۳۸ میلیمتر
- ۱۶۳ میلیمتر
- ۱۸۸ میلیمتر
- ۲۰۳ میلیمتر
- آی پی ۴۰
- هیچکدام
- خود خنک شونده
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 20 میکرومتر
- 5 میکرومتر
- ۳ میکرومتر
- روتور داخلی
- ۱۲۰ میلیمتر
- ۱۷۰ میلیمتر
- ۲۳۱ میلیمتر
- آی پی ۴۰
- خود خنک شونده
- هیچکدام
- سمت
- رمزگذار مطلق
- رمزگذار افزایشی
- 1M
- 2M
- 3M
- 5M
- 7M
- 10 میلیون
- N
- هیچکدام
- 5 میکرومتر
 طراحی PDF
 طراحی STP
 دریافت قیمت
- جزئیات محصول
- TDI-220
- TDI-224
- TDI-250
- تیدیای-۲۶۳
- تیدیای-۲۶۴
- TDI-280

سری موتورهای دوارالقای الکترومغناطیسی
■ساختار داخلی
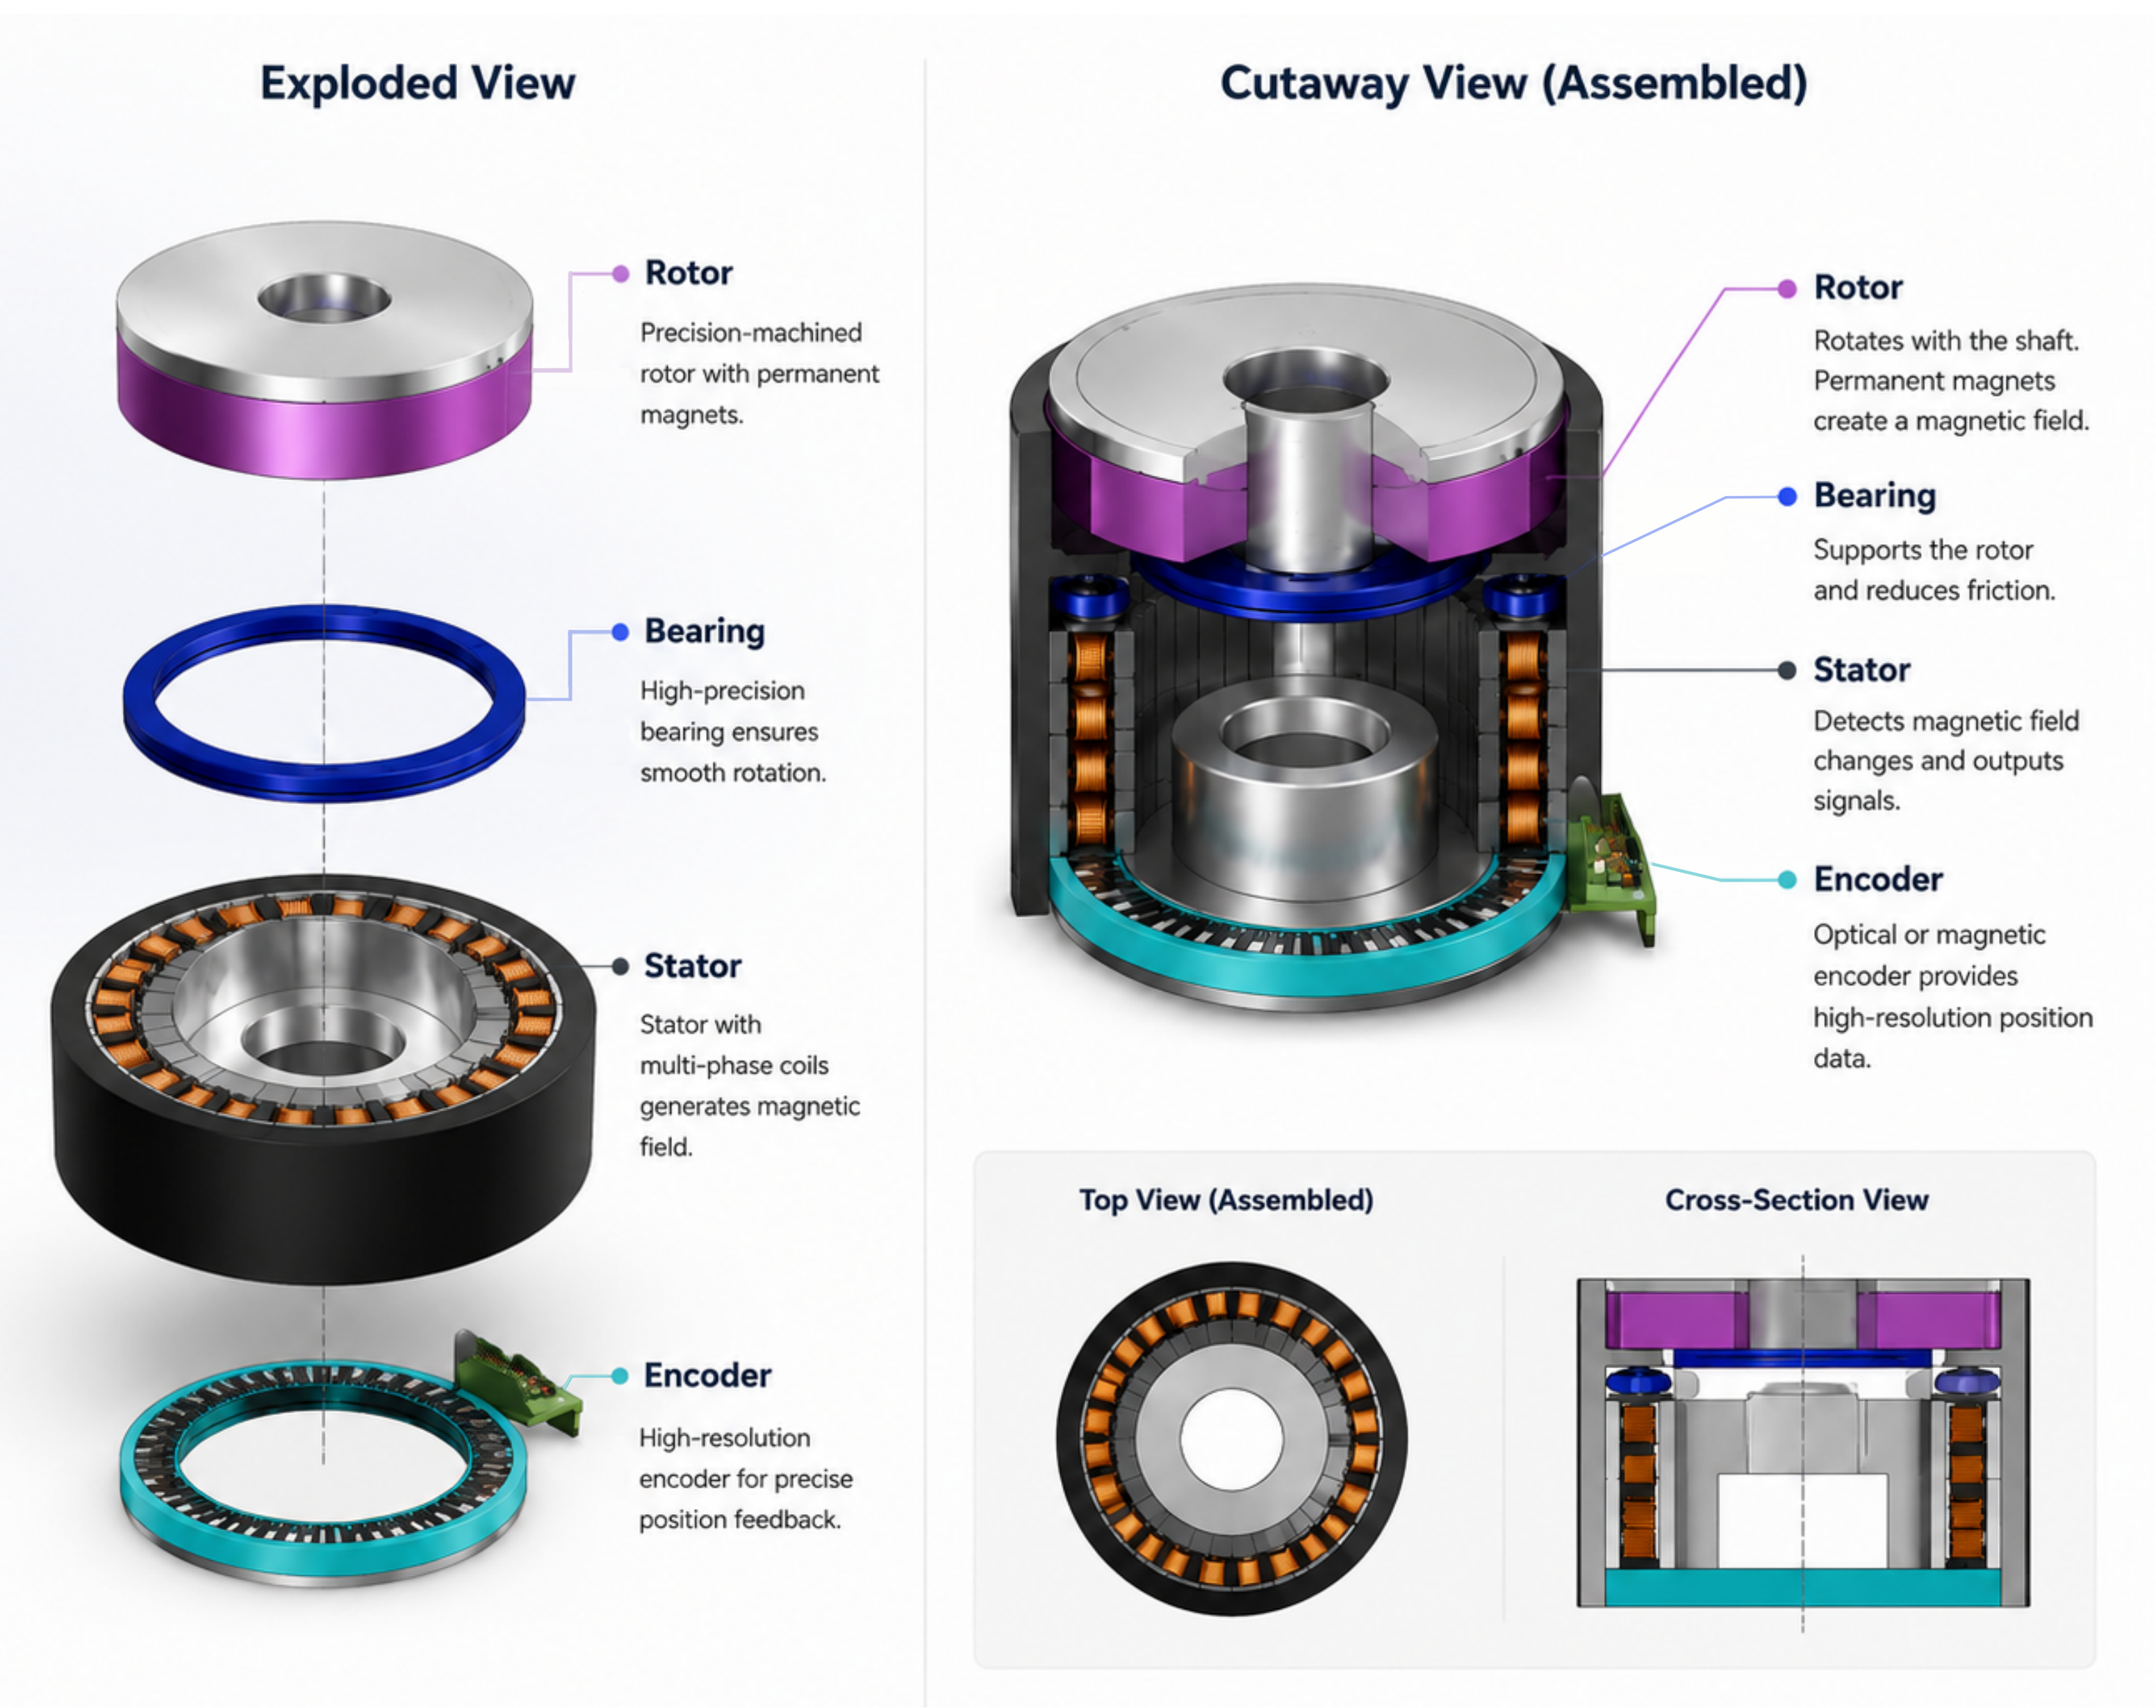
■اصل محصول
A چرخشیموتور از یک روتور و استاتور تشکیل شده است. روتور خود بار است یا مستقیماً به بار متصل است و به آهنرباهای دائمی مجهز شده است. استاتور به پایه ثابت شده و شامل چندین سیمپیچ است. بر اساس اصل الکترومغناطیسی، انرژی دادن به سیمپیچها یک میدان مغناطیسی دوار تولید میکند که مستقیماً روتور آهنربای دائمی را به چرخش در میآورد. سرعت روتور توسط فرکانس جریان اعمال شده تعیین میشود، در حالی که موقعیت آن توسط فاز جریان کنترل میشود.
■مزایای محصول
۱. خروجی گشتاور بالا
قطر بزرگتر موتور، ظرفیت گشتاور الکترومغناطیسی بیشتری را فراهم میکند و موتور را برای کاربردهای چرخشی که به گشتاور محرک بالاتر و ظرفیت بار بیشتر نیاز دارند، مناسب میسازد. انتقال مستقیم نیرو (Direct Drive) اجازه میدهد گشتاور موجود مستقیماً به بار منتقل شود، بدون اینکه افت راندمان ناشی از مکانیزم کاهش نیرو رخ دهد.
2. استحکام بالا و حرکت پایدار
ساختار محرک مستقیم، انطباق مکانیکی را کاهش داده و لقی مرتبط با سیستمهای انتقال دنده معمولی را از بین میبرد. این ساختار در ترکیب با یک ساختار مکانیکی سفت و سخت، حرکت چرخشی پایداری را حتی زمانی که سیستم در معرض بارهای دینامیکی و اختلالات خارجی قرار دارد، فراهم میکند.
۳. شتابگیری و کاهش سرعت سریع
گشتاور خروجی بالا به همراه اینرسی بهینه روتور، شتابگیری و کاهش سرعت بار چرخشی را امکانپذیر میکند. این امر پاسخگویی دستگاه را بهبود میبخشد و به کوتاه شدن چرخههای نمایهسازی، موقعیتیابی و پردازش کمک میکند.
۴. انتقال گشتاور با دقت بالا
بدون چرخ دنده، تسمه یا سایر اجزای انتقال قدرت واسطه، موتور گشتاور را مستقیماً با حداقل خطای انتقال مکانیکی به بار منتقل میکند. این امر کنترل گشتاور دقیقتری را فراهم میکند و ثبات موقعیت چرخشی را بهبود میبخشد.
5. ساختار مکانیکی ساده شده
پیکربندی درایو مستقیم نیاز به مکانیزمهای کاهش اضافی و کوپلینگها، شفتها و اجزای نصب مرتبط با آنها را از بین میبرد. این امر تعداد قطعات مکانیکی را کاهش میدهد، طراحی تجهیزات را ساده میکند و میتواند قابلیت اطمینان کلی سیستم را بهبود بخشد.

قطر خارجی موتور دوار. در محدوده 300 میلیمتر
موتورهای دوار با قطر 300 میلیمتر برای کاربردهایی که نیاز به گشتاور بالاتر، ظرفیت بار بیشتر و عملکرد چرخشی پایدار دارند، ضمن حفظ مزایای درایو مستقیم، طراحی شدهاند. قطر بزرگتر موتور، خروجی گشتاور بالاتری را فراهم میکند و به مکانیزم چرخشی اجازه میدهد تا بارهای سنگینتر را بدون تکیه بر مکانیزم کاهش خارجی، تحمل کند. موتور مستقیماً به بار متصل میشود، لقی گیربکس را از بین میبرد و اجزای انتقال مکانیکی را کاهش میدهد، که دقت انتقال گشتاور و پاسخ دینامیکی را بهبود میبخشد. ساختار مکانیکی سفت و سخت همراه با بازخورد با وضوح بالا، موقعیتیابی پایدار را در شرایط عملیاتی دشوار پشتیبانی میکند، در حالی که طراحی چند قطبی به دستیابی به خروجی گشتاور روان و کم موج کمک میکند. این ویژگیها، این سری را برای میزهای دوار بزرگتر، ماشین ابزارها، سیستمهای موقعیتیابی صنعتی، تجهیزات اتوماسیون و سایر کاربردهایی که نیاز به گشتاور بالا و کنترل دقیق چرخشی دارند، مناسب میسازد.
مرتبطتوصیههای محصول




