


L'actionneur linéaire à vis à billes se compose principalement d'une vis à billes, d'un guide linéaire, d'un profilé en alliage d'aluminium, d'une base de support pour vis à billes, d'un accouplement, d'un moteur, d'un capteur de fin de course, etc.
vis à billesLa vis à billes est idéale pour convertir un mouvement rotatif en mouvement linéaire, et inversement. Elle se compose d'une vis, d'un écrou et de billes. Sa fonction est de convertir un mouvement rotatif en mouvement linéaire, ce qui représente une extension et un développement de la vis à billes. Grâce à sa faible résistance au frottement, la vis à billes est largement utilisée dans divers équipements industriels et instruments de précision. Elle permet d'obtenir un mouvement linéaire de haute précision sous forte charge. Cependant, contrairement à la vis trapézoïdale, la vis à billes ne possède pas de capacité d'autoblocage et requiert donc une attention particulière lors de son utilisation.
Guide linéaireLe guidage linéaire, également appelé glissière, guide linéaire ou coulisseau linéaire, est utilisé pour les mouvements de va-et-vient linéaires. Il possède une capacité de charge supérieure à celle des roulements linéaires et peut supporter un certain couple. Dans le cas de charges élevées, il permet d'obtenir un mouvement linéaire de haute précision. Il peut également remplacer les roulements linéaires dans certaines applications de moindre précision, mais il convient de noter que sa capacité de couple et de charge est inférieure à celle du guidage linéaire.
Profilé en alliage d'aluminium pour module: La table coulissante modulaire en profilé d'alliage d'aluminium présente une belle apparence, une conception raisonnable, une bonne rigidité, des performances fiables et un faible coût de production. Elle est souvent utilisée dans les équipements d'automatisation industrielle. Grâce à un assemblage de finition, la rigidité du module est assurée, la déformation thermique est faible et la stabilité d'alimentation est élevée, garantissant ainsi une haute précision et une grande stabilité de fonctionnement dans les équipements d'automatisation.
siège de support de vis à billesLe support de vis à billes est un support de roulement assurant la liaison entre la vis et le moteur. Il se compose généralement d'une partie fixe et d'un bloc de support. La partie fixe du bloc de support est équipée de roulements à billes à contact oblique précontraints. Dans le cas des vis à billes ultracompactes, un roulement à billes à contact oblique ultracompact, avec un angle de contact de 45°, spécialement conçu pour ce type de vis, garantit une rotation stable, une rigidité et une précision élevées. Le bloc de support, côté support, utilise des roulements à billes à gorge profonde. Le roulement interne du bloc de support est lubrifié avec une quantité appropriée de graisse au lithium et scellé par un joint d'étanchéité spécial, permettant un montage direct et une utilisation durable. Le roulement optimal est sélectionné en tenant compte du compromis entre rigidité et couple avec la vis à billes. Il s'agit d'un roulement à billes à contact oblique offrant une rigidité élevée et un faible couple (angle de contact de 30°, combinaison libre). Le bloc de support des vis à billes ultracompactes est également équipé d'un roulement à billes à contact oblique ultracompact, spécialement conçu pour ce type de vis. Ce type de roulement présente un angle de contact de 45°, un faible diamètre de billes et un grand nombre de billes. Il s'agit d'un roulement à billes à contact oblique ultra-compact, d'une grande rigidité et d'une haute précision, garantissant une rotation stable. Le support est disponible en versions angulaire et ronde, à sélectionner selon l'application. Compact et facile à installer, le support est conçu pour s'intégrer facilement dans l'espace disponible. Les roulements précontraints peuvent être montés directement après livraison, réduisant ainsi le temps d'assemblage et améliorant la précision. Pour optimiser les coûts, il est possible de concevoir un logement de roulement sur mesure. L'intégration des roulements dans le support, notamment pour les productions en série, est particulièrement avantageuse en termes de coûts.
CouplageUn accouplement sert à relier deux arbres pour transmettre le mouvement et le couple. La machine s'arrête lors de l'assemblage ou du débranchement d'un dispositif. Les deux arbres accouplés ne sont souvent pas parfaitement alignés en raison d'erreurs de fabrication et d'installation, de déformations après le montage des paliers, ou encore de variations de température. Il existe donc un certain degré de décalage relatif. La conception de l'accouplement doit par conséquent prendre en compte diverses solutions structurelles afin de lui permettre de s'adapter à une certaine plage de décalage relatif. L'accouplement le plus couramment utilisé dans les actionneurs linéaires non standard est l'accouplement flexible. Parmi les types les plus courants, on trouve l'accouplement à gorge, l'accouplement à glissière croisée, l'accouplement à gorge et l'accouplement à diaphragme.
Comment choisir le couplage pour un actionneur linéaire :
Raccordements courants pour l'automatisation non standard.
Lorsque l'absence totale de jeu est requise, choisissez un type à diaphragme ou un type à rainure.
Lorsque des exigences élevées en matière de transmission de couple sont requises, choisissez un type à diaphragme, en forme de croix ou de corps cylindrique.
Les servomoteurs sont généralement équipés de moteurs à diaphragme, tandis que les moteurs pas à pas sont le plus souvent de type à rainure.
Les pièces en forme de croix, couramment utilisées dans les cylindres ou les moteurs à bobinage, présentent des performances de précision légèrement inférieures (exigences peu élevées).
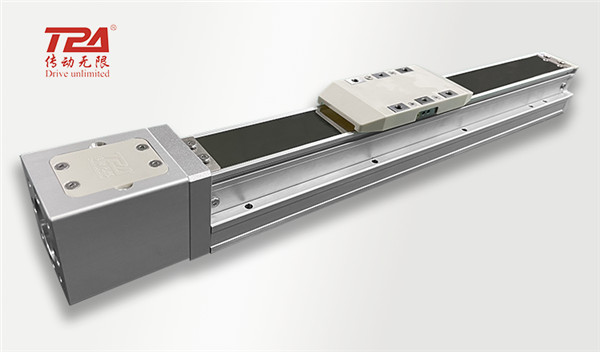
Capteur de fin de course
Le capteur de fin de course d'un actionneur linéaire utilise généralement un interrupteur photoélectrique à fente. Ce type d'interrupteur, également appelé interrupteur photoélectrique en U, fonctionne par induction infrarouge. Il est composé d'un tube émetteur et d'un tube récepteur infrarouges. La largeur de la fente détermine l'intensité du signal d'induction et la distance de réception. La lumière infrarouge émise par l'émetteur et convertie entre ces deux éléments permet de détecter la position d'un objet. Contrairement aux détecteurs de proximité, l'interrupteur photoélectrique à fente fonctionne sans contact, est moins sensible à l'objet détecté et offre une longue portée (plusieurs dizaines de mètres). Sa précision de détection lui permet de détecter de petits objets dans un large éventail d'applications.
2. Avantages et inconvénients des actionneurs à vis à billes
Plus le pas de l'actionneur linéaire est faible, plus la poussée maximale du servomoteur est importante. En général, plus le pas est faible, plus la poussée est grande. Ce type de servomoteur est couramment utilisé dans les applications nécessitant des forces et des charges importantes. Par exemple, un servomoteur de 100 W peut produire une poussée nominale de 0,32 N grâce à une vis à billes de 5 mm de pas, ce qui lui permet de générer une poussée d'environ 320 N.
L'axe Z est généralement actionné par un actionneur linéaire à vis à billes. Ce type d'actionneur présente l'avantage d'une haute précision par rapport aux autres méthodes de transmission. La précision de positionnement répétitive d'un actionneur linéaire est généralement de ± 0,005 mm à ± 0,02 mm. Selon les exigences de production du client, la course de l'actionneur linéaire à vis à billes est limitée par la faible longueur de la vis. La valeur maximale de la course est de 1/50 du diamètre/longueur totale. Le contrôle doit être effectué dans cette plage ; au-delà, il est nécessaire de réduire la vitesse de déplacement. Si la longueur de la vis dépasse cette limite, la rotation à grande vitesse du servomoteur entraîne la résonance de la vis, provoquant des vibrations et des déviations importantes, sources de bruit et de danger. De plus, l'assemblage par vis à billes étant supporté à ses deux extrémités, une vis trop longue risque non seulement de desserrer l'accouplement, mais aussi de réduire la précision et la durée de vie de l'actionneur. Prenons l'exemple d'un actionneur KK argenté à Taïwan : une résonance peut se produire lorsque la course effective dépasse 800 mm, et la vitesse maximale doit être réduite de 15 % lorsque la course augmente de 100 mm.
3. Application de l'actionneur à vis à billes
Le mécanisme d'actionneur linéaire à dix moteurs offre un fonctionnement fluide, une grande précision et d'excellentes performances de contrôle (arrêt précis possible à n'importe quelle position de la course). Sa vitesse de déplacement est déterminée par la vitesse du moteur, le pas de vis et la conception de l'actionneur. Il est particulièrement adapté aux applications nécessitant de petites et moyennes courses et est largement utilisé dans les robots linéaires. Dans l'industrie de l'automatisation, cet équipement est couramment employé dans les secteurs des semi-conducteurs, des écrans LCD, des circuits imprimés, du médical, du laser, de l'électronique 3C, des énergies nouvelles, de l'automobile et autres.
4. Explication des paramètres associés à l'actionneur à vis
Précision de positionnement répétéeIl s'agit du degré de constance des résultats continus obtenus en appliquant la même commande au même actionneur et en répétant plusieurs fois le positionnement. La précision de positionnement répétée est influencée par les caractéristiques du système d'asservissement, le jeu et la rigidité du système d'alimentation, ainsi que par les caractéristiques de frottement. En général, la précision de positionnement répétée est une erreur aléatoire suivant une loi normale, qui affecte la constance des mouvements répétés de l'actionneur et constitue un indicateur de performance essentiel.
Guide de vis à billes: Cela fait référence au pas de filetage de la vis dans le jeu de filières, et représente également la distance linéaire (généralement en mm : mm) dont l'écrou avance sur le filetage à chaque tour de la vis.
vitesse maximale: fait référence à la vitesse linéaire maximale que peut atteindre l'actionneur avec différentes longueurs de guidage
poids maximal transportable: le poids maximal que peut supporter la partie mobile de l'actionneur ; les différentes méthodes d'installation engendrent des forces différentes
poussée nominale: La poussée nominale pouvant être atteinte lorsque l'actionneur est utilisé comme mécanisme de poussée.
Course standard, intervalleL'avantage de l'achat modulaire réside dans la rapidité de la sélection et la disponibilité des produits en stock. L'inconvénient est la standardisation de la course. Bien qu'il soit possible de commander des dimensions spéciales auprès du fabricant, la course standard est définie par ce dernier. Ainsi, la course standard correspond au modèle en stock du fabricant, et l'intervalle représente la différence entre les différentes courses standard, généralement de la course maximale (valeur la plus élevée) aux valeurs décroissantes par intervalles réguliers. Par exemple, si la course standard est de 100 à 1050 mm et l'intervalle de 50 mm, la course standard du modèle en stock est de 100/150/200/250/300/350… 1000/1050 mm.
5. Processus de sélection de l'actionneur linéaire
Déterminer le type d'actionneur en fonction des conditions de fonctionnement de l'application prévue.: cylindre, vis, courroie de distribution, crémaillère et pignon, actionneur de moteur linéaire, etc.
Calculer et confirmer la précision de positionnement répétitive de l'actionneur: comparer la précision de positionnement répétitive de la demande et la précision de positionnement répétitive de l'actionneur, et sélectionner l'actionneur de précision appropriée.
Calculer la vitesse de déplacement linéaire maximale de l'actionneur et déterminer la plage de guidage: Calculer la vitesse de fonctionnement dans les conditions d'application prévues, sélectionner l'actionneur approprié en fonction de sa vitesse maximale, puis déterminer la taille de la plage de guidage de l'actionneur.
Déterminer la méthode d'installation et le poids de charge maximalCalculer la masse de la charge et le couple en fonction de la méthode d'installation.
Calculer la course demandée et la course standard de l'actionneur: Faire correspondre la course standard de l'actionneur à la course réelle estimée.
Vérifiez le type de moteur et les accessoires de l'actionneur.: si le moteur est freiné, le type d'encodeur et la marque du moteur.
Caractéristiques et applications de l'actionneur KK
6. Définition du module KK
Le module KK est un produit d'application haut de gamme basé sur un module linéaire à vis à billes, également connu sous le nom de robot mono-axe, qui est une plateforme mobile motorisée, composée d'une vis à billes et d'un guide de glissement linéaire en forme de U, dont le siège coulissant est à la fois l'écrou d'entraînement de la vis à billes et le curseur de guidage de la jauge de contrainte linéaire, et le marteau est fabriqué à partir d'une vis à billes rectifiée pour obtenir une haute précision.
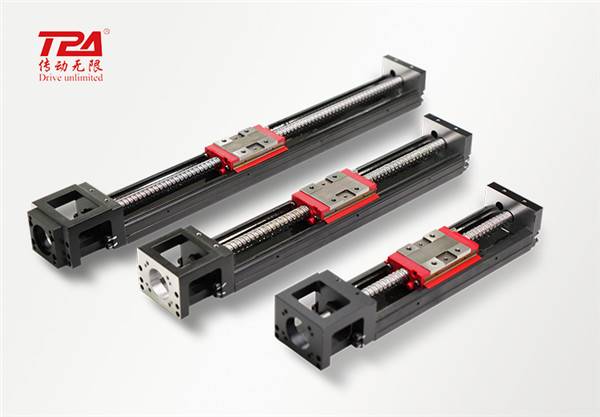
7. Fonctionnalités du module KK
Conception multifonctionnelleIntégrant une vis à billes pour l'entraînement et un rail en U pour le guidage, ce système assure un mouvement linéaire précis. Il est compatible avec de nombreux accessoires. Sa conception polyvalente facilite grandement son intégration et permet de répondre aux exigences de transmission de haute précision.
Petite taille et légèretéLe rail en U peut servir de rail de guidage et être associé à une plateforme pour réduire considérablement l'encombrement. La méthode des éléments finis a permis de concevoir une structure optimisée offrant le meilleur rapport rigidité/poids. Le couple et la faible inertie du mouvement de positionnement fluide contribuent à réduire la consommation d'énergie.
Haute précision et haute rigiditéL'analyse de la déformation du point de contact de la bille d'acier sous l'effet de la charge dans chaque direction montre que ce module linéaire de précision présente une grande précision et une rigidité élevée. La conception structurelle a été optimisée par la méthode des éléments finis afin d'obtenir le meilleur rapport rigidité/poids.
Facile à tester et équipé: facile de tester les fonctions de précision de positionnement, de reproductibilité de positionnement, de parallélisme de déplacement et de couple de démarrage.
Facile à assembler et à entretenirL'assemblage peut être réalisé sans l'intervention de personnel qualifié. Bonne protection contre la poussière et lubrification, entretien facile et réutilisation possible après la mise au rebut de la machine.
La diversification des produits permet de répondre au besoin de choisir :
Mode de conduite: peut être divisé en vis à billes, courroie synchrone
Puissance du moteur: servomoteur ou moteur pas à pas en option
Connexion du moteur: direct, inférieur, interne, gauche, droite, selon l'utilisation de l'espace
coup efficace: 100-2000 mm (selon la limite de vitesse de la vis)
La personnalisation est possible selon les besoins du client : pièce unique ou combinaison de conception et de fabrication spéciales, un axe unique peut être combiné en un système multi-axes.
8. Avantages du module KK par rapport au module à vis ordinaire
Facile à concevoir et à installer, petite taille et légèreté
Rigidité et précision élevées (jusqu'à ±0,003 m)
Entièrement équipé, parfaitement adapté à la conception modulaire
Mais cher et coûteux
9. Classification des modules robotiques mono-axe
Les modules robotiques mono-axes sont classés selon diverses applications.
KK (haute précision)
SK (silencieux)
KC (léger intégré)
KA (léger)
KS (haute résistance à la poussière)
KU (haute rigidité, étanche à la poussière)
KE (simple et anti-poussière)
10. Sélection des accessoires du module KK
Afin de répondre aux différentes exigences d'utilisation, les modules KK sont également disponibles avec un couvercle en aluminium, une gaine télescopique (couvercle d'organe), une bride de connexion moteur et un interrupteur de fin de course.
Couvercle en aluminium et gaine télescopique (couvercle d'organe) : peuvent empêcher les corps étrangers et les impuretés de pénétrer dans le module KK et d'affecter sa durée de vie, sa précision et son bon fonctionnement.
Bride de raccordement moteur : permet de fixer différents types de moteurs au module KK.
Interrupteur de fin de course : assure la sécurité du positionnement du coulisseau, du point de départ et empêche le coulisseau de dépasser sa course.
11. Applications du module KK
Le module KK est utilisé dans une vaste gamme d'équipements d'automatisation. On le retrouve couramment dans les équipements suivants : machines de soudage automatique à l'étain, machines de vissage, systèmes de prélèvement et de placement de pièces pour étagères, équipements de transplantation de petite taille, machines de revêtement, systèmes de manutention de pièces, systèmes de déplacement d'objectifs CCD, machines de peinture automatiques, dispositifs de chargement et de déchargement automatiques, machines de découpe, équipements de production de composants électroniques, petites lignes d'assemblage, petites presses, machines de soudage par points, équipements de lamination de surface, étiqueteuses automatiques, systèmes de remplissage et de distribution de liquides, systèmes de distribution de pièces et de composants, équipements de test de pièces, systèmes de finition de pièces en ligne de production, dispositifs de remplissage de matériaux, machines d'emballage, machines de gravure, systèmes de déplacement de convoyeurs, équipements de nettoyage de pièces, etc.
Date de publication : 18 juin 2020




