


L'attuatore lineare a vite a ricircolo di sfere è costituito principalmente da vite a ricircolo di sfere, guida lineare, profilo in lega di alluminio, base di supporto della vite a ricircolo di sfere, giunto, motore, sensore di fine corsa, ecc.
Vite a ricircolo di sfereLa vite a ricircolo di sfere è ideale per convertire il moto rotatorio in moto lineare, o viceversa. È composta da una vite, un dado e una sfera. La sua funzione è quella di convertire il moto rotatorio in moto lineare, rappresentando un'ulteriore estensione e sviluppo della vite a ricircolo di sfere. Grazie alla sua bassa resistenza all'attrito, la vite a ricircolo di sfere è ampiamente utilizzata in diverse apparecchiature industriali e strumenti di precisione. Consente di ottenere un movimento lineare di alta precisione anche sotto carichi elevati. Tuttavia, la vite a ricircolo di sfere non possiede la capacità di autobloccaggio della vite trapezoidale, aspetto da tenere presente durante l'utilizzo.
Guida lineareLa guida lineare, nota anche come slitta o cursore lineare, è utilizzata per applicazioni di movimento lineare alternativo e ha una capacità di carico superiore rispetto ai cuscinetti lineari. Pur potendo sopportare una certa coppia, può essere impiegata in caso di carichi elevati per ottenere movimenti lineari di alta precisione. In alcune applicazioni che richiedono una precisione inferiore, può essere sostituita con cuscinetti lineari a scatola, ma va notato che in termini di coppia e capacità di carico è inferiore rispetto alla guida lineare.
Profilo modulare in lega di alluminioIl piano scorrevole modulare in lega di alluminio, dall'aspetto elegante, dal design razionale, con elevata rigidità e prestazioni affidabili, ha un basso costo di produzione ed è spesso utilizzato nelle apparecchiature di automazione industriale. Grazie all'assemblaggio finale, il modulo garantisce rigidità, minima deformazione termica e alta stabilità di alimentazione, assicurando così elevata precisione e stabilità operativa nelle apparecchiature di automazione.
sede di supporto della vite a ricircolo di sfereIl supporto per vite a ricircolo di sfere è un supporto per cuscinetti che sostiene il collegamento tra la vite e il motore. Il supporto è generalmente suddiviso in: lato fisso e unità di supporto. Il lato fisso dell'unità di supporto è dotato di cuscinetti a sfere a contatto angolare precaricati. In particolare, nel tipo ultracompatto, viene utilizzato il cuscinetto a sfere a contatto angolare ultracompatto con un angolo di contatto di 45° sviluppato per viti a ricircolo di sfere ultracompatte, per ottenere prestazioni di rotazione stabili con elevata rigidità e alta precisione. Nell'unità di supporto, sul lato di supporto, vengono utilizzati cuscinetti a sfere a gola profonda. Il cuscinetto interno dell'unità di supporto è riempito con una quantità adeguata di grasso a base di sapone di litio e sigillato con una speciale guarnizione di tenuta, consentendo il montaggio diretto e un utilizzo a lungo termine. Il cuscinetto ottimale viene adottato considerando l'equilibrio di rigidità con la vite a ricircolo di sfere, e viene utilizzato il cuscinetto a sfere a contatto angolare con elevata rigidità e bassa coppia (angolo di contatto 30°, combinazione libera). Inoltre, l'unità di supporto ultracompatta è dotata di un cuscinetto a sfere a contatto angolare ultracompatto sviluppato per viti a ricircolo di sfere ultracompatte. Questo tipo di cuscinetto ha un angolo di contatto di 45°, un piccolo diametro delle sfere e un elevato numero di sfere, ed è un cuscinetto a sfere a contatto angolare ultracompatto con elevata rigidità e alta precisione, in grado di ottenere prestazioni di rotazione stabili. La forma dell'unità di supporto è disponibile nelle serie angolare e rotonda, selezionabili in base all'applicazione. Piccola e facile da installare, l'unità di supporto è progettata con dimensioni ridotte che tengono conto dello spazio circostante l'installazione. Allo stesso tempo, i cuscinetti precaricati possono essere montati direttamente dopo la consegna, riducendo i tempi di assemblaggio e migliorando la precisione di montaggio. Naturalmente, se è necessario ridurre i costi di progettazione, è anche possibile realizzare i propri alloggiamenti per cuscinetti non standard, affidando a terzi l'integrazione dei cuscinetti nell'unità di supporto; l'applicazione in serie risulta molto vantaggiosa in termini di costi.
AccoppiamentoIl giunto viene utilizzato per collegare due alberi e trasmettere movimento e coppia; la macchina si arresta per collegare o scollegare un dispositivo. Spesso, a causa di errori di fabbricazione e installazione, deformazioni dovute a cuscinetti e variazioni di temperatura, i due alberi collegati dal giunto non sono perfettamente allineati, ma presentano comunque un certo grado di spostamento relativo. Ciò richiede che la progettazione del giunto adotti diverse soluzioni strutturali per adattarsi a un determinato intervallo di spostamento relativo. Il giunto comunemente utilizzato negli attuatori lineari non standard è il giunto flessibile, e i tipi più comuni sono il giunto a scanalatura, il giunto a scorrimento trasversale, il giunto a perno e il giunto a diaframma.
Come scegliere il giunto per gli attuatori lineari:
Giunti comuni per automazione non standard.
Quando è richiesto un gioco nullo, scegliere il tipo a diaframma o il tipo a scanalatura.
Quando è richiesta una trasmissione ad alta coppia, scegliere il tipo a diaframma, a croce o a stantuffo.
I servomotori sono per lo più dotati di diaframma, mentre i motori passo-passo sono per lo più del tipo a scanalatura.
A forma di croce, comunemente utilizzata nei cilindri o nei motori di avvolgimento, le prestazioni di precisione sono leggermente inferiori (non sono richiesti requisiti elevati).
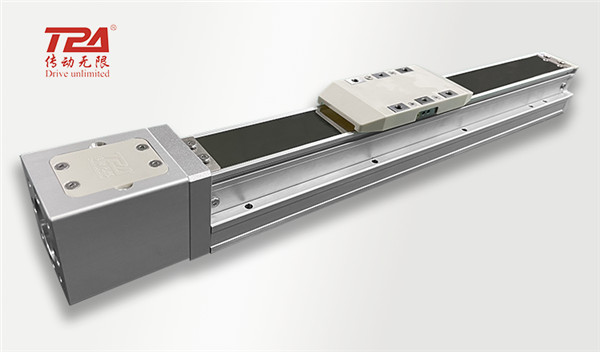
Sensore limite
Il sensore di finecorsa nell'attuatore lineare utilizza generalmente un interruttore fotoelettrico a fessura. L'interruttore fotoelettrico a fessura, chiamato anche interruttore fotoelettrico a U, è un prodotto fotoelettrico a induzione a infrarossi, costituito da un tubo trasmettitore a infrarossi e un tubo ricevitore a infrarossi. La larghezza della fessura determina l'intensità del segnale di induzione e la distanza di ricezione. La luce viene utilizzata come mezzo di trasmissione, e la luce infrarossa viene ricevuta e convertita tra il corpo luminoso e il corpo ricevente, rilevando la posizione dell'oggetto. L'interruttore fotoelettrico a fessura, a differenza degli interruttori di prossimità, è senza contatto, meno vincolato dal corpo di rilevamento e offre una lunga distanza di rilevamento (decine di metri) con un'elevata precisione, adattandosi a un'ampia gamma di applicazioni per il rilevamento di piccoli oggetti.
2. Vantaggi e svantaggi degli attuatori a vite a ricircolo di sfere
Più piccolo è il passo dell'attuatore lineare, maggiore è la spinta del servomotore fino al massimo; in generale, minore è il passo dell'attuatore lineare, maggiore è la spinta. Generalmente utilizzato nell'industria per forze e carichi maggiori, come un servomotore con una potenza nominale di 100 W e una spinta di 0,32 N attraverso una vite a ricircolo di sfere con passo di 5 mm può produrre circa 320 N di spinta.
L'utilizzo generale sull'asse Z è generalmente affidato ad attuatori lineari a vite a ricircolo di sfere. Un altro vantaggio degli attuatori lineari a vite a ricircolo di sfere è la loro elevata precisione rispetto ad altri metodi di trasmissione. La precisione di posizionamento ripetibile degli attuatori lineari è generalmente di ± 0,005 e ± 0,02 mm. In base alle esigenze specifiche del cliente, a causa delle limitazioni imposte dalla proporzionalità snella della vite a ricircolo di sfere, la corsa dell'attuatore lineare a vite a ricircolo di sfere non può essere eccessiva. Il valore massimo è 1/50 del diametro/lunghezza totale. Il controllo deve avvenire entro questo intervallo; oltre tale limite, è necessario ridurre moderatamente la velocità di rotazione. Se la lunghezza dell'attuatore, tramite la rotazione ad alta velocità del servomotore, supera tale limite, la risonanza del filamento produrrà vibrazioni e deflessioni che causeranno rumore elevato e pericoli. L'assemblaggio della vite a ricircolo di sfere è supportato a entrambe le estremità; un filamento troppo lungo non solo causerà un facile allentamento dell'accoppiamento, ma influirà anche sulla precisione dell'attuatore e sulla sua durata. Prendiamo ad esempio l'attuatore KK in argento prodotto a Taiwan: la risonanza può verificarsi quando la corsa effettiva supera gli 800 mm e la velocità massima deve essere ridotta del 15% ogni volta che la corsa aumenta di 100 mm.
3. Applicazione dell'attuatore a vite a ricircolo di sfere
Il meccanismo attuatore lineare a dieci motori offre un'azione fluida, una buona precisione e prestazioni di controllo (può arrestarsi con precisione in qualsiasi posizione all'interno della corsa). La velocità di funzionamento è determinata dalla velocità del motore, dal passo della vite e dalla progettazione dell'attuatore, risultando più adatto per applicazioni con corse di piccole e medie dimensioni. È inoltre la forma meccanica utilizzata da molti robot lineari. Nell'industria dell'automazione, trova ampio impiego in apparecchiature per semiconduttori, LCD, PCB, dispositivi medicali, laser, elettronica 3C, energie rinnovabili, settore automobilistico e altri settori.
4. Spiegazione dei parametri relativi all'attuatore a vite
Precisione di posizionamento ripetutoSi riferisce al grado di coerenza dei risultati continui ottenuti applicando la stessa uscita allo stesso attuatore e completando più volte il posizionamento ripetuto. La precisione del posizionamento ripetuto è influenzata dalle caratteristiche del sistema servoassistito, dal gioco e dalla rigidità del sistema di alimentazione e dalle caratteristiche di attrito. In generale, la precisione del posizionamento ripetuto è un errore casuale con distribuzione normale, che influisce sulla coerenza dei movimenti multipli dell'attuatore ed è un indice di prestazione molto importante.
Guida a vite a ricircolo di sfereSi riferisce al passo della filettatura della vite nel set di filiere e rappresenta anche la distanza lineare (generalmente in mm:mm) che il dado percorre sulla filettatura per ogni giro della vite.
Velocità massima: si riferisce alla velocità lineare massima raggiungibile dall'attuatore con diverse lunghezze di guida
Peso massimo trasportabile: il peso massimo che può essere caricato dalla parte mobile dell'attuatore, diversi metodi di installazione avranno forze diverse
spinta incrociata: La spinta nominale che si può ottenere quando l'attuatore viene utilizzato come meccanismo di spinta.
Corsa standard, intervalloIl vantaggio dell'acquisto modulare è la rapidità di selezione e la disponibilità a magazzino. Lo svantaggio è che la corsa è standardizzata. Sebbene sia possibile ordinare misure speciali dal produttore, lo standard è fornito dal produttore stesso, quindi la corsa standard si riferisce al modello a magazzino del produttore e l'intervallo è la differenza tra le diverse corse standard, solitamente partendo dalla corsa massima come valore massimo e scendendo con intervalli uguali. Ad esempio, se la corsa standard è 100-1050 mm e l'intervallo è di 50 mm, allora la corsa standard del modello a magazzino è 100/150/200/250/300/350...1000/1050 mm.
5. Processo di selezione dell'attuatore lineare
Determinare il tipo di attuatore in base alle condizioni operative dell'applicazione di progetto.: cilindro, vite, cinghia di distribuzione, cremagliera e pignone, attuatore a motore lineare, ecc.
Calcolare e confermare la precisione di riposizionamento ripetibile dell'attuatore: confrontare la precisione di posizionamento ripetibile richiesta e la precisione di posizionamento ripetibile dell'attuatore, e selezionare l'attuatore con la precisione adeguata.
Calcolare la velocità lineare massima di funzionamento dell'attuatore e determinare il campo di guida.Calcolare la velocità di funzionamento nelle condizioni di applicazione previste, selezionare l'attuatore più adatto in base alla sua velocità massima e quindi determinare l'ampiezza del campo di guida dell'attuatore.
Determinare il metodo di installazione e il peso massimo di carico.Calcolare la massa del carico e la coppia in base al metodo di installazione.
Calcolare la corsa di richiesta e la corsa standard dell'attuatore: Adattare la corsa standard dell'attuatore alla corsa stimata effettiva.
Confermare l'attuatore con il tipo di motore e gli accessori: se il motore è dotato di freno, tipo di encoder e marca del motore.
Caratteristiche e applicazioni dell'attuatore KK
6. Definizione del modulo KK
Il modulo KK è un prodotto applicativo di fascia alta basato su un modulo lineare a vite a ricircolo di sfere, noto anche come robot monoasse, che è una piattaforma mobile azionata da un motore, composta da una vite a ricircolo di sfere e una guida lineare a forma di U, la cui sede di scorrimento funge sia da dado di azionamento della vite a ricircolo di sfere che da cursore di guida dell'estensimetro lineare, e il martello è realizzato con una vite a ricircolo di sfere rettificata per ottenere un'elevata precisione.
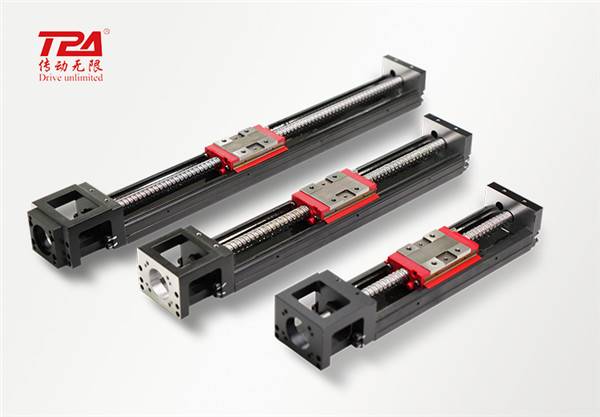
7. Caratteristiche del modulo KK
Design multifunzionaleGrazie all'integrazione della vite a ricircolo di sfere per la trasmissione e della guida a U, garantisce un movimento lineare preciso. Può essere utilizzato anche con accessori multifunzione, risultando molto pratico per applicazioni di vario tipo e in grado di soddisfare le esigenze di trasmissione di alta precisione.
Dimensioni ridotte e peso leggeroIl binario a U può essere utilizzato come binario di guida e anche con una struttura a piattaforma per ridurre notevolmente il volume di installazione, e il metodo degli elementi finiti viene utilizzato per progettare una struttura ottimizzata per ottenere il miglior rapporto rigidità/peso. La forza di coppia e la bassa inerzia del movimento di posizionamento fluido possono ridurre il consumo energetico.
Alta precisione e alta rigiditàL'analisi della deformazione della posizione di contatto della sfera d'acciaio sotto carico in ciascuna direzione dimostra che questo modulo lineare di precisione presenta caratteristiche di elevata precisione e rigidità. La progettazione della struttura è stata ottimizzata mediante il metodo degli elementi finiti per ottenere il miglior rapporto rigidità/peso.
Facile da testare e dotato: consente di testare facilmente le funzioni di precisione di posizionamento, riproducibilità del posizionamento, parallelismo di traslazione e coppia di avviamento.
Facile da montare e da manutenereL'assemblaggio può essere completato senza la necessità di personale specializzato. Buona protezione dalla polvere e lubrificazione, facile manutenzione e riutilizzo dopo lo smaltimento della macchina.
La diversificazione dei prodotti può soddisfare l'esigenza di scelta:
Modalità di guida: può essere suddiviso in vite a ricircolo di sfere, cinghia sincrona
Potenza del motore: servomotore o motore passo-passo opzionale
Collegamento motore: diretto, inferiore, interno, sinistra, destra, a seconda dell'uso dello spazio
Ictus efficace: 100-2000 mm (in base al limite di velocità della vite)
È possibile realizzare personalizzazioni in base alle esigenze del cliente: pezzo singolo o combinazione di design e produzione speciali, l'asse singolo può essere combinato per l'utilizzo multiasse
8. Vantaggi del modulo KK rispetto al modulo a vite tradizionale
Facile da progettare e installare, di piccole dimensioni e leggero.
Elevata rigidità e alta precisione (fino a ±0,003 m)
Completamente equipaggiato, ideale per la progettazione modulare.
Ma costoso e oneroso
9. Classificazione dei moduli robotici a singolo asse
I moduli robotici a singolo asse sono classificati in base a varie applicazioni come
KK (alta precisione)
SK (silenzioso)
KC (leggero integrato)
KA (leggero)
KS (elevata resistenza alla polvere)
KU (elevata rigidità antipolvere)
KE (semplice antipolvere)
10. Selezione degli accessori del modulo KK
Per soddisfare le diverse esigenze di utilizzo, i moduli KK sono disponibili anche con copertura in alluminio, guaina telescopica (copertura per organo), flangia di collegamento al motore e finecorsa.
Coperchio in alluminio e guaina telescopica (coperchio dell'organo): impediscono a corpi estranei e impurità di penetrare nel modulo KK e di comprometterne la durata, la precisione e la fluidità di funzionamento.
Flangia di collegamento del motore: consente di fissare vari tipi di motori al modulo KK.
Finecorsa: Fornisce limiti di sicurezza per il posizionamento della slitta, il punto di partenza e impedisce che la slitta superi la corsa.
11. Applicazioni del modulo KK
Il modulo KK è utilizzato in una vasta gamma di apparecchiature di automazione. È comunemente impiegato nelle seguenti apparecchiature: saldatrice automatica per stagno, macchina per avvitatura, sistema di prelievo e posizionamento di scatole per componenti, piccole apparecchiature di trapianto, macchina per rivestimento, movimentazione di componenti, movimentazione di lenti CCD, macchina per verniciatura automatica, dispositivo di carico e scarico automatico, macchina da taglio, apparecchiature per la produzione di componenti elettronici, piccola linea di assemblaggio, piccola pressa, saldatrice a punti, apparecchiatura per la laminazione superficiale, etichettatrice automatica, riempimento e dosaggio di liquidi, dosaggio di parti e componenti, apparecchiature per il collaudo di componenti, finitura di pezzi in linea di produzione, dispositivo di riempimento di materiali, macchina per confezionamento, macchina per incisione, spostamento di nastri trasportatori, apparecchiature per la pulizia dei pezzi, ecc.
Data di pubblicazione: 18 giugno 2020




