


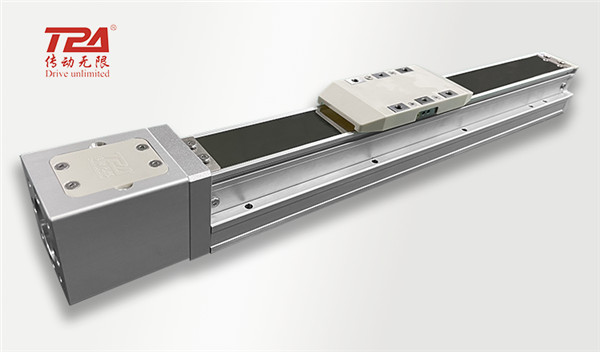
O atuador linear do tipo fuso de esferas consiste principalmente em fuso de esferas, guia linear, perfil de liga de alumínio, base de suporte do fuso de esferas, acoplamento, motor, sensor de limite, etc.
Fuso de esferasO fuso de esferas é ideal para converter movimento rotativo em movimento linear, ou vice-versa. Ele consiste em um parafuso, uma porca e esferas. Sua função é converter movimento rotativo em movimento linear, sendo uma extensão e um desenvolvimento do fuso trapezoidal. Devido à sua baixa resistência ao atrito, o fuso de esferas é amplamente utilizado em diversos equipamentos industriais e instrumentos de precisão. Movimentos lineares de alta precisão podem ser alcançados sob cargas elevadas. No entanto, o fuso de esferas não possui a capacidade de travamento automático do fuso trapezoidal, o que exige atenção durante o uso.
Guia linearGuias lineares, também conhecidas como guias deslizantes, guias lineares ou deslizadores lineares, são utilizadas em movimentos lineares alternativos e possuem uma capacidade de carga superior à dos rolamentos lineares. Embora suportem um determinado torque, permitem alcançar movimentos lineares de alta precisão em situações de alta carga. Além disso, em algumas aplicações de menor precisão, podem substituir os rolamentos lineares de caixa, embora seja importante observar que, em termos de capacidade de torque e carga, são inferiores às das guias lineares.
Perfil modular em liga de alumínioA mesa deslizante modular em perfil de liga de alumínio possui um design atraente, um acabamento racional, boa rigidez, desempenho confiável e baixo custo de produção. É frequentemente utilizada em equipamentos de automação industrial, onde o acabamento na montagem modular garante rigidez, baixa deformação térmica e alta estabilidade de alimentação, assegurando assim alta precisão e estabilidade de operação em equipamentos de automação.
Assento de suporte do fuso de esferasO suporte do fuso de esferas é um assento de apoio para o rolamento que suporta a conexão entre o fuso e o motor. O suporte é geralmente dividido em: lado fixo e unidade de apoio. O lado fixo da unidade de apoio é equipado com rolamentos de esferas de contato angular pré-ajustados. Em particular, no tipo ultracompacto, utiliza-se o rolamento de esferas de contato angular ultracompacto com ângulo de contato de 45° desenvolvido especificamente para fusos de esferas ultracompactos, para obter um desempenho rotativo estável com alta rigidez e alta precisão. Rolamentos de esferas de ranhura profunda são utilizados na unidade de apoio, no lado de apoio. O rolamento interno da unidade de apoio é preenchido com uma quantidade adequada de graxa à base de sabão de lítio e vedado com uma junta de vedação especial, permitindo a montagem direta e o uso prolongado. O rolamento ideal é escolhido considerando o equilíbrio entre a rigidez e o fuso de esferas, sendo utilizado o rolamento de esferas de contato angular com alta rigidez e baixo torque (ângulo de contato de 30°, combinação livre). Além disso, a unidade de apoio ultracompacta é equipada com um rolamento de esferas de contato angular ultracompacto desenvolvido especificamente para fusos de esferas ultracompactos. Este tipo de rolamento possui um ângulo de contato de 45°, um pequeno diâmetro de esfera e um grande número de esferas, sendo um rolamento de esferas de contato angular ultracompacto com alta rigidez e alta precisão, capaz de proporcionar um desempenho de giro estável. O formato da unidade de suporte está disponível nos tipos angular e redondo, podendo ser selecionado de acordo com a aplicação. Pequeno e fácil de instalar, o conjunto de suporte é projetado com dimensões reduzidas, levando em consideração o espaço disponível para instalação. Além disso, os rolamentos pré-pressurizados podem ser montados diretamente após a entrega, reduzindo o tempo de montagem e melhorando a precisão. Caso seja necessário reduzir custos, também é possível fabricar a carcaça do rolamento com peças não padronizadas, terceirizando a montagem dos rolamentos em um conjunto de suporte. A aplicação em lote é muito vantajosa em termos de custo.
AcoplamentoO acoplamento é utilizado para conectar dois eixos, transferindo movimento e torque. A máquina para de funcionar para unir ou separar um dispositivo. Os dois eixos acoplados pelo acoplamento geralmente não têm garantia de alinhamento perfeito devido a erros de fabricação e instalação, deformações após o uso e influência de variações de temperatura, entre outros fatores, havendo, portanto, um certo grau de deslocamento relativo. Isso exige que o projeto do acoplamento considere diversas medidas estruturais para que ele tenha desempenho suficiente para se adaptar a uma determinada faixa de deslocamento relativo. O acoplamento mais comum em atuadores lineares de equipamentos não padronizados é o acoplamento flexível, sendo os tipos mais comuns o acoplamento de ranhura, o acoplamento de deslizamento cruzado, o acoplamento de pino e o acoplamento de diafragma.
Como escolher o acoplamento para um atuador linear:
Acoplamentos comuns para automação não padronizada.
Quando for necessário folga zero, escolha o tipo de diafragma ou o tipo de ranhura.
Quando for necessária uma transmissão de alto torque, escolha o tipo diafragma, formato de cruz ou formato de manilha.
Os servomotores são geralmente equipados com motores de diafragma, enquanto os motores de passo são geralmente do tipo ranhura.
As roscas em formato de cruz são comumente usadas em motores cilíndricos ou de enrolamento, mas seu desempenho em termos de precisão é ligeiramente inferior (não exigindo alta precisão).
sensor de limite
O sensor de limite em um atuador linear geralmente utiliza um interruptor fotoelétrico tipo fenda. Este interruptor, também chamado de interruptor fotoelétrico tipo U, é um produto fotoelétrico de indução infravermelha. Ele consiste em um tubo transmissor e um tubo receptor de infravermelho, e a largura da fenda determina a intensidade do sinal de indução. A luz infravermelha entre o corpo emissor e o receptor é utilizada como meio de transmissão, sendo recebida e convertida para detectar a posição do objeto. O interruptor fotoelétrico tipo fenda, ao contrário do sensor de proximidade, não possui contato, é menos restritivo em relação ao objeto detectado e possui longo alcance de detecção (dezenas de metros), permitindo a detecção de objetos pequenos em uma ampla gama de aplicações.
2. Vantagens e desvantagens do atuador de fuso de esferas
Quanto menor o passo do atuador linear, maior será o empuxo máximo do servomotor. Em geral, quanto menor o passo do atuador linear, maior o empuxo. Normalmente, é utilizado em aplicações industriais que exigem maior força e carga, como por exemplo, um servomotor com potência nominal de 100 W e empuxo nominal de 0,32 N, através de um fuso de esferas com passo de 5 mm, pode produzir cerca de 320 N de empuxo.
Geralmente, utiliza-se um atuador linear com fuso de esferas no eixo Z. Uma das vantagens desse tipo de atuador é sua alta precisão em comparação com outros métodos de transmissão. A precisão de posicionamento repetitivo de um atuador linear comum é de ± 0,005 a ± 0,02 mm, podendo ser ajustada de acordo com as necessidades específicas do cliente. Devido à baixa esbeltez do fuso de esferas, o curso do atuador não pode ser muito longo, sendo o máximo 1/50 do diâmetro/comprimento total. O controle deve ser feito dentro dessa faixa; caso contrário, a velocidade de operação deve ser reduzida. Se o comprimento do atuador exceder a proporção ideal para a esbeltez, a rotação em alta velocidade pelo servomotor pode causar ressonância e deflexão por vibração, gerando ruído elevado e riscos. Como o conjunto do fuso de esferas é suportado em ambas as extremidades, um fuso muito longo não só facilita o afrouxamento do acoplamento, como também reduz a precisão e a vida útil do atuador. Tomemos como exemplo o atuador Taiwan on Silver KK: pode ocorrer ressonância quando o curso efetivo ultrapassa 800 mm, e a velocidade máxima deve ser reduzida em 15% a cada aumento de 100 mm no curso.
3. Aplicação do atuador de fuso de esferas
O mecanismo de atuador linear com dez motores apresenta ação suave, boa precisão e desempenho de controle (podendo parar precisamente em qualquer posição dentro do curso). A velocidade de operação é determinada pela velocidade do motor, pelo passo da rosca e pelo projeto do atuador, sendo mais adequado para aplicações com cursos pequenos e médios. Este é também o tipo de mecanismo utilizado por muitos robôs lineares. Na indústria de automação, é amplamente utilizado em equipamentos de semicondutores, LCD, PCB, medicina, laser, eletrônica 3C, novas energias, automotivo e outros.
4. Explicação dos parâmetros relacionados ao atuador de parafuso
Precisão de posicionamento repetidoRefere-se ao grau de consistência dos resultados contínuos obtidos aplicando a mesma saída ao mesmo atuador e realizando o posicionamento repetido diversas vezes. A precisão do posicionamento repetido é influenciada pelas características do sistema servo, folga e rigidez do sistema de alimentação e características de atrito. Em geral, a precisão do posicionamento repetido é um erro aleatório com distribuição normal, que afeta a consistência de múltiplos movimentos do atuador e é um índice de desempenho muito importante.
guia do fuso de esferasRefere-se ao passo da rosca do parafuso no conjunto de cossinetes e também representa a distância linear (geralmente em mm) que a porca avança na rosca a cada revolução do parafuso.
Velocidade máxima: refere-se à velocidade linear máxima que pode ser alcançada pelo atuador com diferentes comprimentos de guia.
peso máximo transportável: o peso máximo que a parte móvel do atuador pode suportar; diferentes métodos de instalação resultarão em forças diferentes.
Empuxo nominal: O empuxo nominal que pode ser alcançado quando o atuador é usado como um mecanismo de propulsão.
Traço padrão, intervaloA vantagem da compra modular é a seleção rápida e a disponibilidade em estoque. A desvantagem é a padronização do curso. Embora seja possível encomendar tamanhos especiais ao fabricante, o padrão é definido por ele, portanto, o curso padrão refere-se ao modelo de estoque do fabricante, e o intervalo é a diferença entre os diferentes cursos padrão, geralmente partindo do curso máximo como o valor máximo e diminuindo em séries de igual diferença. Por exemplo, se o curso padrão for de 100 a 1050 mm e o intervalo for de 50 mm, então o curso padrão do modelo de estoque será de 100/150/200/250/300/350...1000/1050 mm.
5. Processo de seleção do atuador linear
Determine o tipo de atuador de acordo com as condições de trabalho da aplicação do projeto.: cilindro, parafuso, correia de distribuição, cremalheira e pinhão, atuador de motor linear, etc.
Calcule e confirme a precisão de reposicionamento do atuador.Compare a precisão de reposicionamento da demanda com a precisão de reposicionamento do atuador e selecione o atuador com a precisão adequada.
Calcule a velocidade linear máxima de deslocamento do atuador e determine a faixa de guia.Calcule a velocidade de operação para as condições de aplicação projetadas, selecione o atuador adequado com base na velocidade máxima do atuador e, em seguida, determine o tamanho da faixa de guia do atuador.
Determine o método de instalação e a carga máxima permitida.Calcule a massa da carga e o torque de acordo com o método de instalação.
Calcule o curso solicitado e o curso padrão do atuador.Ajuste o curso padrão do atuador de acordo com o curso estimado real.
Confirme o atuador com o tipo de motor e acessórios.: se o motor possui freio, o formato do encoder e a marca do motor.
Características e aplicações do atuador KK
6. Definição do módulo KK
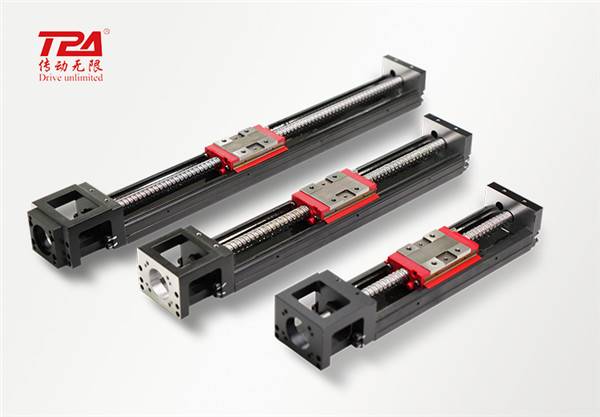
O módulo KK é um produto de aplicação de alta gama baseado em um módulo linear de fuso de esferas, também conhecido como robô de eixo único, que é uma plataforma móvel acionada por motor, composta por um fuso de esferas e uma guia linear em forma de U, cujo assento deslizante serve tanto como porca de acionamento do fuso de esferas quanto como guia deslizante do extensômetro linear, e o martelo é feito de um fuso de esferas retificado para alcançar alta precisão.
7. Características do módulo KK
Design multifuncionalIntegrando o fuso de esferas para acionamento e a guia em U, proporciona movimento linear preciso. Também pode ser utilizado com acessórios multifuncionais. É muito conveniente para projetos de aplicação multifuncional e atende à demanda por transmissão de alta precisão.
Tamanho pequeno e peso leveO trilho em U pode ser usado como guia e também com uma estrutura de plataforma para reduzir significativamente o volume de instalação, e o método de elementos finitos é usado para projetar uma estrutura otimizada para obter a melhor relação rigidez/peso. A força de torque e a baixa inércia do movimento de posicionamento suave podem reduzir o consumo de energia.
Alta precisão e alta rigidezA análise da deformação da posição de contato da esfera de aço pela carga em cada direção mostra que este módulo linear de precisão possui características de alta precisão e alta rigidez. O projeto da estrutura foi otimizado pelo método de elementos finitos para obter a melhor relação entre rigidez e peso.
Fácil de testar e equipado: facilita o teste das funções de precisão de posicionamento, reprodutibilidade de posicionamento, paralelismo de deslocamento e torque inicial.
Fácil de montar e manter.A montagem pode ser concluída sem a necessidade de pessoal especializado. Boa proteção contra poeira e lubrificação, fácil de manter e reutilizar após o descarte da máquina.
A diversificação de produtos pode atender à necessidade de escolha:
Modo de conduçãoPode ser dividido em fuso de esferas e correia síncrona.
Potência do motor: servomotor ou motor de passo opcionais
Conexão do motor: direto, inferior, interno, esquerdo, direito, dependendo do uso do espaço
AVC eficaz: 100-2000 mm (de acordo com o limite de velocidade da rosca)
A personalização pode ser feita de acordo com as necessidades do cliente: peça única ou combinação de design e fabricação especiais, com a possibilidade de combinar um único eixo para uso em múltiplos eixos.
8. Vantagens do módulo KK em comparação com o módulo de parafuso comum
Fácil de projetar e instalar, tamanho pequeno e peso leve.
Alta rigidez e alta precisão (até ±0,003m)
Totalmente equipado, ideal para projetos modulares.
Mas caro e dispendioso
9. Classificação de módulos de robôs de eixo único
Os módulos de robôs de eixo único são classificados de acordo com diversas aplicações, como:
KK (alta precisão)
SK (silencioso)
KC (leve integrado)
KA (leve)
KS (alta resistência à poeira)
KU (alta rigidez à prova de poeira)
KE (à prova de poeira simples)
10. Seleção de acessórios do módulo KK
Para atender a diferentes requisitos de uso, os módulos KK também estão disponíveis com tampa de alumínio, bainha telescópica (tampa para órgão), flange de conexão do motor e interruptor de limite.
Tampa de alumínio e bainha telescópica (cobertura do órgão): impedem a entrada de objetos estranhos e impurezas no módulo KK, evitando que afetem sua vida útil, precisão e funcionamento suave.
Flange de conexão do motor: permite fixar diversos tipos de motores ao módulo KK.
Interruptor de limite: Fornece limites de segurança para o posicionamento da corrediça, ponto inicial e impede que a corrediça ultrapasse o curso.
11. Aplicações do módulo KK
O módulo KK é utilizado em uma ampla gama de equipamentos de automação. É comumente empregado nos seguintes equipamentos: máquina automática de solda de estanho, máquina de travamento de parafusos, sistema de coleta e posicionamento de peças em caixas de prateleiras, equipamento de transplante de pequeno porte, máquina de revestimento, sistema de manuseio de peças, movimentação de lentes CCD, máquina automática de pintura, dispositivo automático de carga e descarga, máquina de corte, equipamento para produção de componentes eletrônicos, linha de montagem de pequeno porte, prensa de pequeno porte, máquina de solda por pontos, equipamento de laminação de superfície, máquina automática de etiquetagem, sistema de enchimento e dispensação de líquidos, dispensação de peças e componentes, equipamento de teste de peças, acabamento de peças em linha de produção, dispositivo de enchimento de materiais, máquina de embalagem, máquina de gravação, deslocamento de correia transportadora, equipamento de limpeza de peças, etc.
Data da publicação: 18 de junho de 2020




