


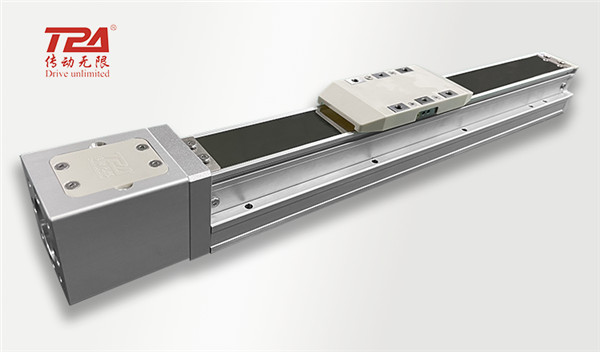
El actuador lineal de tipo husillo de bolas se compone principalmente de husillo de bolas, guía lineal, perfil de aleación de aluminio, base de soporte del husillo de bolas, acoplamiento, motor, sensor de límite, etc.
husillo de bolasEl husillo de bolas es ideal para convertir el movimiento rotatorio en lineal, o viceversa. Consta de un tornillo, una tuerca y bolas. Su función es transformar el movimiento rotatorio en lineal, lo que representa una extensión y desarrollo del husillo de bolas. Gracias a su baja resistencia a la fricción, se utiliza ampliamente en diversos equipos industriales e instrumentos de precisión. Permite lograr un movimiento lineal de alta precisión incluso bajo cargas elevadas. Sin embargo, el husillo de bolas no posee la capacidad de autobloqueo del husillo trapezoidal, lo que requiere atención durante su uso.
Guía linealLa guía lineal, también conocida como guía de deslizamiento, guía lineal o corredera lineal, se utiliza para movimientos lineales alternativos y tiene una capacidad de carga mayor que los rodamientos lineales. Además, puede soportar un cierto par motor y, en caso de carga elevada, permite lograr un movimiento lineal de alta precisión. En algunas aplicaciones de menor precisión, también puede sustituir a los rodamientos lineales de caja, pero cabe señalar que su capacidad de par motor y de carga es inferior a la de la guía lineal.
Perfil de aleación de aluminio del móduloLa mesa deslizante modular de perfil de aleación de aluminio tiene una apariencia atractiva, un diseño razonable, buena rigidez, rendimiento fiable y bajo coste de producción. Se utiliza a menudo en equipos de automatización industrial, gracias al ensamblaje final que proporciona rigidez al módulo, una pequeña deformación térmica y una alta estabilidad de alimentación, lo que garantiza una alta precisión y estabilidad de funcionamiento en los equipos de automatización.
Asiento de soporte del husillo de bolasEl asiento de soporte del husillo de bolas es un soporte de cojinete que sostiene la conexión entre el husillo y el motor. El asiento de soporte generalmente se divide en: lado fijo y unidad de soporte. El lado fijo de la unidad de soporte está equipado con rodamientos de bolas de contacto angular preajustados a presión. En particular, en el tipo ultracompacto, se utiliza un rodamiento de bolas de contacto angular ultracompacto con un ángulo de contacto de 45° desarrollado para husillos de bolas ultracompactos para lograr un rendimiento rotatorio estable con alta rigidez y alta precisión. En la unidad de soporte se utilizan rodamientos de bolas de ranura profunda en el lado de soporte. El cojinete interno de la unidad de soporte está lleno con una cantidad adecuada de grasa a base de jabón de litio y sellado con una junta de sellado especial, lo que permite un montaje directo y un uso prolongado. Se adopta el cojinete óptimo considerando el equilibrio de rigidez con el husillo de bolas, y se utiliza un rodamiento de bolas de contacto angular de alta rigidez y bajo par (ángulo de contacto de 30°, combinación libre). Además, la unidad de soporte ultracompacta está equipada con un rodamiento de bolas de contacto angular ultracompacto desarrollado para husillos de bolas ultracompactos. Este tipo de rodamiento tiene un ángulo de contacto de 45°, un diámetro de bola pequeño y una gran cantidad de bolas. Se trata de un rodamiento de bolas de contacto angular ultracompacto de alta rigidez y precisión, que permite un giro estable. La unidad de soporte está disponible en versiones angular y redonda, según la aplicación. De tamaño reducido y fácil instalación, la unidad de soporte está diseñada para optimizar el espacio disponible. Además, los rodamientos precomprimidos permiten su montaje directo tras la entrega, reduciendo el tiempo y la precisión del ensamblaje. Si se requiere reducir costos, también se puede fabricar una carcasa de rodamiento personalizada, integrando los rodamientos en la unidad de soporte mediante la subcontratación. La producción en serie ofrece grandes ventajas en términos de costos.
EngancheEl acoplamiento se utiliza para conectar dos ejes y transmitir movimiento y par. La máquina se detiene para conectar o desconectar un dispositivo. Debido a errores de fabricación e instalación, deformaciones por contacto y cambios de temperatura, los dos ejes acoplados a menudo no están alineados con precisión, lo que genera cierto grado de desplazamiento relativo. Esto requiere que el diseño del acoplamiento incorpore diversas medidas estructurales para que pueda adaptarse a un rango determinado de desplazamiento relativo. El acoplamiento más común en actuadores lineales no estándar es el acoplamiento flexible, cuyos tipos más frecuentes son el acoplamiento de ranura, el acoplamiento de deslizamiento transversal, el acoplamiento de plomada y el acoplamiento de diafragma.
Cómo elegir el acoplamiento para un actuador lineal:
Acoplamientos comunes para automatización no estándar.
Cuando se requiere una holgura cero, elija el tipo de diafragma o el tipo de ranura.
Cuando se requiera una transmisión de alto par, elija el tipo de diafragma, forma de cruz o forma de soporte.
Los servomotores suelen estar equipados con diafragma, mientras que los motores paso a paso suelen ser de tipo ranura.
Con forma de cruz, comúnmente utilizado en cilindros o motores de bobinado, su rendimiento de precisión es ligeramente inferior (no requiere alta precisión).
sensor de límite
El sensor de límite en el actuador lineal generalmente utiliza un interruptor fotoeléctrico de ranura. Este interruptor, también llamado interruptor fotoeléctrico de tipo U, es un producto fotoeléctrico de inducción infrarroja que combina un tubo transmisor y un tubo receptor infrarrojos. El ancho de la ranura determina la intensidad de la señal inductiva y la distancia de recepción de la señal. La luz infrarroja actúa como medio de transmisión, y se recibe y convierte para detectar la posición del objeto. El interruptor fotoeléctrico de ranura, al igual que el interruptor de proximidad, no requiere contacto, está menos limitado por el cuerpo a detectar y ofrece una gran distancia de detección (decenas de metros). Su precisión permite detectar objetos pequeños en una amplia gama de aplicaciones.
2. Ventajas y desventajas del actuador de husillo de bolas
Cuanto menor sea el paso del actuador lineal, mayor será el empuje máximo del servomotor. Generalmente, cuanto menor sea el paso del actuador lineal, mayor será el empuje. Se utiliza habitualmente en la industria para fuerzas y cargas mayores; por ejemplo, un servomotor de 100 W con un empuje nominal de 0,32 N y un paso de 5 mm puede generar un empuje de aproximadamente 320 N.
El eje Z generalmente se utiliza mediante actuadores lineales de husillo de bolas. Otro aspecto de la ventaja de estos actuadores es su alta precisión en comparación con otros métodos de transmisión. La precisión de posicionamiento repetitivo de los actuadores lineales suele ser de ± 0,005 a ± 0,02 mm, según los requisitos de producción del cliente. Debido a las limitaciones de la relación de longitud del husillo de bolas, la carrera de los actuadores lineales de husillo de bolas no puede ser demasiado larga; el valor máximo es 1/50 del diámetro/longitud total. El control debe mantenerse dentro de este rango; si la longitud es mayor, es necesario reducir la velocidad de funcionamiento moderadamente. Si la longitud del actuador supera la relación de longitud reducida, al servomotor se produce una rotación a alta velocidad, lo que genera resonancia y vibraciones que producen un ruido y un peligro considerables. El conjunto del husillo de bolas se apoya en ambos extremos; una longitud excesiva del husillo no solo facilita el aflojamiento del acoplamiento, sino que también reduce la precisión y la vida útil del actuador. Por ejemplo, en Taiwán, con el actuador KK plateado, puede producirse resonancia cuando la carrera efectiva supera los 800 mm, y la velocidad máxima debe reducirse en un 15 % cuando la carrera aumenta en 100 mm cada vez.
3. Aplicación del actuador de husillo de bolas
El mecanismo actuador lineal de diez motores ofrece un funcionamiento suave, buena precisión y un excelente control (puede detenerse con exactitud en cualquier posición dentro de su recorrido). La velocidad de funcionamiento está determinada por la velocidad del motor, el paso del husillo y el diseño del actuador, lo que lo hace ideal para recorridos pequeños y medianos. Además, es el mecanismo utilizado por muchos robots lineales. En la industria de la automatización, este equipo se utiliza ampliamente en la fabricación de semiconductores, pantallas LCD, placas de circuito impreso (PCB), equipos médicos, láseres, electrónica 3C, energías renovables, automoción y otros tipos de equipos de automatización.
4. Explicación de los parámetros relacionados del actuador de tornillo
Precisión de posicionamiento repetibleSe refiere al grado de consistencia de los resultados continuos obtenidos al aplicar la misma salida al mismo actuador y repetir el posicionamiento varias veces. La precisión del posicionamiento repetido se ve influenciada por las características del servosistema, la holgura y rigidez del sistema de alimentación y las características de fricción. En general, la precisión del posicionamiento repetido es un error aleatorio con distribución normal, que afecta la consistencia de los movimientos múltiples del actuador y constituye un índice de rendimiento muy importante.
Guía de husillo de bolasSe refiere al paso de rosca del tornillo en el juego de terrajas y también representa la distancia lineal (generalmente en mm: mm) que la tuerca avanza en la rosca por cada revolución del tornillo.
Velocidad máxima: se refiere a la velocidad lineal máxima que puede alcanzar el actuador con diferentes longitudes de guía.
Peso máximo transportable: el peso máximo que puede soportar la parte móvil del actuador; los diferentes métodos de instalación tendrán diferentes fuerzas.
Empuje nominal: El empuje nominal que se puede lograr cuando el actuador se utiliza como mecanismo de empuje.
carrera estándar, intervaloLa ventaja de la compra modular es la rapidez de selección y la disponibilidad en stock. La desventaja es que la carrera está estandarizada. Si bien es posible solicitar tamaños especiales al fabricante, este establece el estándar, por lo que la carrera estándar se refiere al modelo en stock del fabricante, y el intervalo es la diferencia entre distintas carreras estándar, generalmente desde la carrera máxima como valor máximo, hasta una serie de intervalos iguales. Por ejemplo, si la carrera estándar es de 100-1050 mm y el intervalo es de 50 mm, entonces la carrera estándar del modelo en stock es de 100/150/200/250/300/350...1000/1050 mm.
5. Proceso de selección del actuador lineal
Determinar el tipo de actuador según las condiciones de funcionamiento de la aplicación de diseño.: cilindro, tornillo, correa de distribución, cremallera y piñón, actuador de motor lineal, etc.
Calcular y confirmar la precisión de posicionamiento repetitivo del actuador.: comparar la precisión de posicionamiento repetitivo requerida con la precisión de posicionamiento repetitivo del actuador y seleccionar el actuador con la precisión adecuada.
Calcule la velocidad lineal máxima de funcionamiento del actuador y determine el rango de guía.: Calcular la velocidad de funcionamiento en las condiciones de aplicación previstas, seleccionar el actuador adecuado según su velocidad máxima y, a continuación, determinar el tamaño del rango de guía del actuador.
Determinar el método de instalación y el peso máximo de carga.: Calcule la masa de carga y el par de torsión según el método de instalación.
Calcula la carrera de demanda y la carrera estándar del actuador.: Ajuste la carrera estándar del actuador según la carrera estimada real.
Confirme el actuador con el tipo de motor y los accesorios.: si el motor tiene freno, tipo de codificador y marca del motor.
Características y aplicaciones del actuador KK
6. Definición del módulo KK
El módulo KK es un producto de aplicación de alta gama basado en un módulo lineal de husillo de bolas, también conocido como robot de un solo eje, que es una plataforma móvil accionada por motor, compuesta por un husillo de bolas y una guía deslizante lineal en forma de U, cuyo asiento deslizante es a la vez la tuerca de accionamiento del husillo de bolas y el deslizador guía del extensómetro lineal, y el martillo está hecho de un husillo de bolas rectificado para lograr una alta precisión.
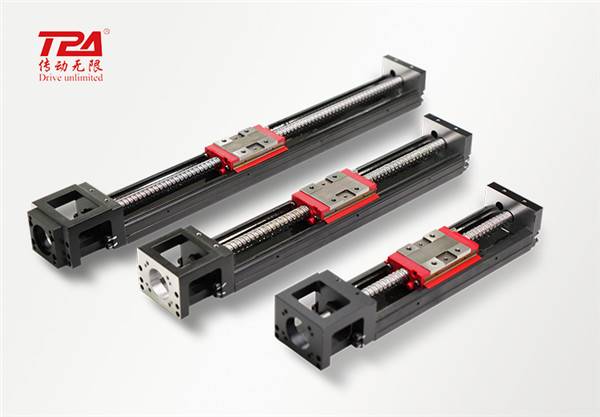
7. Características del módulo KK
Diseño multifuncionalAl integrar un husillo de bolas para el accionamiento y una guía en U, proporciona un movimiento lineal preciso. También puede utilizarse con accesorios multifuncionales. Esto facilita la implementación de diseños de aplicaciones multipropósito y permite lograr una transmisión de alta precisión.
Tamaño pequeño y peso ligeroEl sistema de rieles en U puede utilizarse como riel guía y también con una estructura de plataforma para reducir considerablemente el volumen de instalación. El método de elementos finitos se emplea para diseñar una estructura optimizada que permita obtener la mejor relación rigidez-peso. La fuerza de torsión y la baja inercia del movimiento de posicionamiento suave reducen el consumo de energía.
Alta precisión y alta rigidezEl análisis de la deformación de la posición de contacto de la bola de acero bajo la carga en cada dirección demuestra que este módulo lineal de precisión posee características de alta precisión y alta rigidez. El diseño de la estructura se optimizó mediante el método de elementos finitos para obtener la mejor relación rigidez-peso.
Fácil de probar y equipado: Fácil de probar las funciones de precisión de posicionamiento, reproducibilidad de posicionamiento, paralelismo de desplazamiento y par de arranque.
Fácil de montar y mantenerEl montaje puede completarse sin necesidad de personal especializado. Ofrece buena protección contra el polvo y lubricación, además de ser fácil de mantener y reutilizar una vez que la máquina se desecha.
La diversificación de productos puede satisfacer la necesidad de elegir:
Modo de conducción: se puede dividir en husillo de bolas, correa síncrona
Potencia del motor: motor servo opcional o motor paso a paso
Conexión del motor: directo, inferior, interno, izquierdo, derecho, según el uso del espacio
accidente cerebrovascular efectivo: 100-2000 mm (según el límite de velocidad del tornillo)
La personalización se puede realizar según las necesidades del cliente: pieza única o combinación de diseño y fabricación especiales, un solo eje se puede combinar para su uso en múltiples ejes.
8. Ventajas del módulo KK en comparación con el módulo de tornillo convencional.
Fácil de diseñar e instalar, de tamaño pequeño y peso ligero.
Alta rigidez y alta precisión (hasta ±0,003 m)
Totalmente equipado, ideal para diseño modular.
Pero caro y costoso
9. Clasificación de módulos de robots de un solo eje
Los módulos de robot de un solo eje se clasifican según diversas aplicaciones como:
KK (alta precisión)
SK (silencioso)
KC (ligero integrado)
KA (ligero)
KS (alta resistencia al polvo)
KU (alta rigidez a prueba de polvo)
KE (a prueba de polvo simple)
10. Selección de accesorios para el módulo KK
Para adaptarse a diferentes requisitos de uso, los módulos KK también están disponibles con cubierta de aluminio, funda telescópica (cubierta de órgano), brida de conexión del motor e interruptor de límite.
Cubierta de aluminio y funda telescópica (cubierta del órgano): evitan que objetos extraños e impurezas entren en el módulo KK y afecten a su vida útil, precisión y funcionamiento fluido.
Brida de conexión del motor: permite fijar varios tipos de motores al módulo KK.
Interruptor de límite: Proporciona límites de seguridad para el posicionamiento del tobogán, el punto de inicio y evita que el tobogán exceda su recorrido.
11. Aplicaciones del módulo KK
El módulo KK se utiliza en una amplia gama de equipos de automatización. Se usa comúnmente en los siguientes equipos: máquina de soldadura automática de estaño, máquina de bloqueo de tornillos, sistema de recogida y colocación de piezas en cajas de estantes, equipo de trasplante pequeño, máquina de recubrimiento, manipulación de recogida y colocación de piezas, movimiento de lentes CCD, máquina de pintura automática, dispositivo de carga y descarga automático, máquina de corte, equipo de producción de componentes electrónicos, línea de ensamblaje pequeña, prensa pequeña, máquina de soldadura por puntos, equipo de laminación de superficies, máquina de etiquetado automática, llenado y dispensación de líquidos, dispensación de piezas y componentes, llenado y dispensación de líquidos, equipo de prueba de piezas, acabado de piezas de línea de producción, dispositivo de llenado de material, máquina de embalaje, máquina de grabado, desplazamiento de cinta transportadora, equipo de limpieza de piezas, etc.
Fecha de publicación: 18 de junio de 2020




