


Линейный актуатор с шариковинтовой передачей в основном состоит из шариковинтовой передачи, линейной направляющей, профиля из алюминиевого сплава, опорного основания шариковинтовой передачи, муфты, двигателя, концевого датчика и т. д.
Шариковый винтШариковый винт идеально подходит для преобразования вращательного движения в линейное или линейного движения во вращательное. Шариковый винт состоит из винта, гайки и шарика. Его функция заключается в преобразовании вращательного движения в линейное, что является дальнейшим развитием и усовершенствованием шарикового винта. Благодаря малому сопротивлению трению, шариковый винт широко используется в различном промышленном оборудовании и прецизионных приборах. Высокоточная линейная передача может быть достигнута при больших нагрузках. Однако шариковый винт не обладает способностью к самоблокировке, как трапецеидальный винт, что требует внимания в процессе эксплуатации.
Линейная направляющаяЛинейная направляющая, также известная как направляющая скольжения, линейный направляющий механизм, предназначена для линейного возвратно-поступательного движения и обладает более высокой грузоподъемностью, чем линейные подшипники, а также может выдерживать определенный крутящий момент, что позволяет достигать высокой точности линейного перемещения при больших нагрузках. Кроме того, в некоторых случаях, когда требуется более низкая точность, ее можно заменить коробчатыми линейными подшипниками, но следует отметить, что по крутящему моменту и грузоподъемности она уступает линейным направляющим.
Модульный профиль из алюминиевого сплаваМодульный подвижный стол из алюминиевого сплава отличается привлекательным внешним видом, продуманной конструкцией, хорошей жесткостью, надежной работой и низкой себестоимостью производства. Он часто используется в промышленном автоматизированном оборудовании. Благодаря качественной сборке модуль обладает высокой жесткостью, малыми термическими деформациями и высокой стабильностью подачи, что обеспечивает высокую точность и стабильность работы автоматизированного оборудования.
Опорное седло шарикового винтаОпорное седло шарикового винта представляет собой подшипниковое седло, поддерживающее соединение между винтом и двигателем. Опорное седло обычно делится на: неподвижную сторону и опорный блок. Неподвижная сторона опорного блока оснащена предварительно отрегулированными радиально-упорными шариковыми подшипниками. В частности, в сверхкомпактном типе используется сверхкомпактный радиально-упорный шариковый подшипник с углом контакта 45°, разработанный для сверхкомпактных шариковых винтов, что обеспечивает стабильную работу вращения с высокой жесткостью и точностью. В опорном блоке со стороны опоры используются шариковые подшипники с глубоким пазом. Внутренний подшипник опорного блока заполнен соответствующим количеством литиевой смазки на основе мыла и герметизирован специальной уплотнительной прокладкой, что позволяет осуществлять прямой монтаж и длительную эксплуатацию. При выборе подшипника учитывается баланс жесткости с шариковым винтом, и используется радиально-упорный шариковый подшипник с высокой жесткостью и низким крутящим моментом (угол контакта 30°, свободное сочетание). Также сверхкомпактный опорный блок оснащен сверхкомпактным радиально-упорным шариковым подшипником, разработанным для сверхкомпактных шариковых винтов. Этот тип подшипника имеет угол контакта 45°, малый диаметр шариков и большое количество шариков, и представляет собой сверхмалый радиально-упорный шариковый подшипник с высокой жесткостью и точностью, обеспечивающий стабильное вращение. Форма опорного узла доступна в угловом и круглом вариантах, которые можно выбрать в зависимости от области применения. Небольшой и простой в установке, опорный узел имеет компактные размеры, учитывающие пространство вокруг места установки. В то же время, предварительно запрессованные подшипники могут быть установлены непосредственно после поставки, что сокращает время сборки и повышает точность сборки. Конечно, если необходимо сэкономить на проектировании, можно также изготовить собственные нестандартные детали корпуса подшипника, а объединение подшипников в опорный узел с помощью сторонних поставщиков делает серийное производство очень выгодным с точки зрения затрат.
СоединениеМуфта используется для соединения двух валов с целью передачи движения и крутящего момента; машина останавливается, чтобы соединить или разъединить устройство. Два вала, соединенные муфтой, часто не гарантируют строгого выравнивания из-за производственных и монтажных ошибок, деформации после подшипников, влияния температурных изменений и т. д., но существует некоторая степень относительного смещения. Это требует от конструкции муфты учета различных параметров, чтобы она могла адаптироваться к определенному диапазону относительного смещения. В нестандартных линейных приводах обычно используется гибкая муфта, а наиболее распространенными типами являются канавочная муфта, поперечная муфта, муфта типа «слив», диафрагменная муфта.
Как выбрать муфту для линейного актуатора:
Типичные соединения для нестандартной автоматизации.
Если требуется нулевой люфт, выбирайте диафрагменный или канавочный тип.
При необходимости передачи высокого крутящего момента выбирайте диафрагменный, крестообразный или цилиндрический тип.
Сервомоторы в основном оснащены диафрагменными двигателями, а шаговые двигатели чаще всего имеют канавочную конструкцию.
Крестообразная форма обычно используется в цилиндрических или обмоточных двигателях, точность работы несколько ниже (требования невысокие).
Датчик предела
В качестве датчика предела в линейном актуаторе обычно используется щелевой фотоэлектрический переключатель. Щелевой фотоэлектрический переключатель, также называемый U-образным фотоэлектрическим переключателем, представляет собой инфракрасный индукционный фотоэлектрический прибор, состоящий из комбинации инфракрасной передающей и инфракрасной приемной трубки. Ширина щели определяет силу индукционного сигнала и расстояние до приемной трубки. В качестве среды используется свет, проходящий через инфракрасный луч между светящимся объектом и приемным устройством. Этот луч принимается и преобразуется между излучателем и приемником для определения положения объекта. Щелевой фотоэлектрический переключатель, как и другие бесконтактные переключатели, является бесконтактным, менее зависимым от объекта обнаружения и имеет большую дальность обнаружения, а высокая точность обнаружения (десятки метров) позволяет обнаруживать очень мелкие объекты в широком диапазоне применений.
2. Преимущества и недостатки шариковинтового привода
Чем меньше шаг линейного актуатора, тем больше максимальная тяга сервомотора. Как правило, чем меньше шаг линейного актуатора, тем больше тяга. Обычно используется в промышленности для работы с большими силами и нагрузками, например, сервопривод мощностью 100 Вт с номинальной тягой 0,32 Н, работающий через шариковый винт с шагом 5 мм, может создавать тягу около 320 Н.
Обычно для работы по оси Z используется линейный актуатор с шариковинтовой передачей. Преимуществом такого актуатора является высокая точность по сравнению с другими методами передачи. Точность позиционирования составляет ± 0,005 ± 0,02 мм, но в зависимости от требований заказчика, из-за особенностей конструкции линейных актуаторов с шариковинтовой передачей, ход не должен быть слишком большим, максимальное значение составляет 1/50 диаметра/общей длины. Управление осуществляется в пределах этого диапазона, превышение длины приводит к умеренному снижению скорости вращения. При вращении сервомотора на высокой скорости, превышающей допустимую длину, резонанс нити приводит к вибрации, отклонению, возникновению шума и представляет опасность. Шариковинтовая передача поддерживается с обоих концов, поэтому слишком длинная нить не только способствует ослаблению соединения, но и снижает точность актуатора и срок его службы. В качестве примера рассмотрим тайваньский серебристый актуатор KK: резонанс может возникнуть, когда эффективный ход превышает 800 мм, а максимальную скорость следует уменьшить на 15% при увеличении хода на 100 мм.
3. Применение шариковинтового привода
Механизм с десятью линейными актуаторами и двигателем отличается плавным ходом, высокой точностью и управляемостью (может точно останавливаться в любой точке в пределах хода), а скорость вращения определяется скоростью вращения двигателя, шагом винта и конструкцией актуатора, что делает его более подходящим для случаев малого и среднего хода. Такой же механизм используется во многих линейных роботах. В автоматизированной промышленности он широко применяется в полупроводниковой, ЖК-, печатной, медицинской, лазерной, 3C-электронике, возобновляемой энергетике, автомобильной и других отраслях.
4. Объяснение соответствующих параметров винтового привода.
Повторная точность позиционированияТочность позиционирования отражает степень согласованности непрерывных результатов, полученных при подаче одного и того же выходного сигнала на один и тот же исполнительный механизм и многократном выполнении повторного позиционирования. На точность повторного позиционирования влияют характеристики сервосистемы, зазор и жесткость системы подачи, а также характеристики трения. В целом, точность повторного позиционирования представляет собой случайную ошибку с нормальным распределением, которая влияет на согласованность многократных перемещений исполнительного механизма и является очень важным показателем эффективности.
Направляющая шарикового винта: Это обозначает шаг резьбы винта в наборе плашек, а также представляет собой линейное расстояние (обычно в мм: мм), на которое гайка продвигается по резьбе за один оборот винта.
Максимальная скорость: обозначает максимальную линейную скорость, которая может быть достигнута актуатором при различной длине направляющих.
Максимально допустимый вес для транспортировки: максимальный вес, который может выдержать подвижная часть привода; различные способы установки будут иметь разное усилие.
Номинальная тяга: Номинальная тяга, которая может быть достигнута при использовании привода в качестве механизма создания тяги.
Стандартный гребок, интервалПреимущество модульной покупки заключается в быстроте выбора и наличии товара на складе. Недостаток – стандартизация хода. Хотя у производителя можно заказать специальные размеры, стандарт устанавливается производителем, поэтому стандартный ход относится к модели, имеющейся на складе, а интервал – это разница между различными стандартными ходами, обычно от максимального значения хода и далее по серии равных разностей. Например, если стандартный ход составляет 100-1050 мм, а интервал – 50 мм, то стандартный ход модели, имеющейся на складе, составляет 100/150/200/250/300/350...1000/1050 мм.
5. Процесс выбора линейного актуатора
Определите тип исполнительного механизма в соответствии с условиями эксплуатации и применения.: цилиндр, винт, зубчатый ремень, реечная передача, линейный мотор-привод и т. д.
Рассчитайте и подтвердите точность повторного позиционирования исполнительного механизма.: сравнить точность повторного позиционирования по заданию и точность повторного позиционирования исполнительного механизма и выбрать исполнительный механизм с подходящей точностью.
Рассчитайте максимальную линейную скорость перемещения актуатора и определите диапазон направляющих.Рассчитайте рабочую скорость в условиях проектируемого применения, выберите подходящий исполнительный механизм, исходя из его максимальной скорости, а затем определите размер диапазона направляющих исполнительного механизма.
Определите способ монтажа и максимальную допустимую нагрузку.Рассчитайте массу нагрузки и крутящий момент в соответствии со способом установки.
Рассчитайте ход по требованию и стандартный ход привода.: Сопоставьте стандартный ход привода с фактическим расчетным ходом.
Уточните тип привода, тип двигателя и комплектующие.: наличие тормоза у двигателя, тип энкодера и марка двигателя.
Характеристики и области применения актуатора KK
6. Определение модуля KK
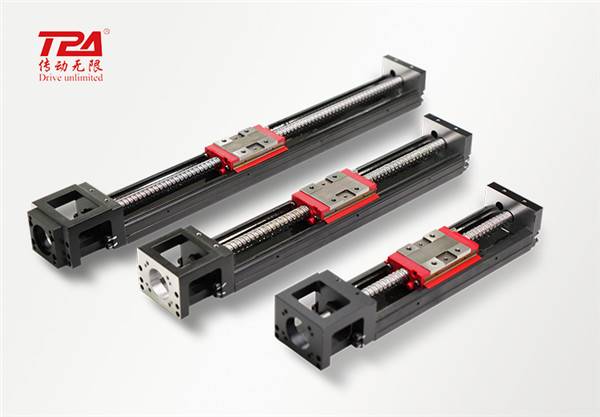
Модуль KK — это высокотехнологичный продукт, основанный на линейном модуле с шариковинтовой передачей, также известном как одноосевой робот. Он представляет собой подвижную платформу с электроприводом, состоящую из шариковинтовой передачи и U-образной линейной направляющей, скользящее седло которой одновременно является приводной гайкой шариковинтовой передачи и направляющей ползуна линейного тензометрического датчика, а молоток изготовлен из шлифованной шариковинтовой передачи для обеспечения высокой точности.
7. Характеристики модуля KK
Многофункциональный дизайнБлагодаря интеграции шарикового винта в качестве привода и U-образной направляющей, обеспечивается точное линейное перемещение. Возможно использование с многофункциональными аксессуарами. Это очень удобно для многоцелевого применения и позволяет удовлетворить потребности в высокоточной передаче.
Компактный размер и малый весU-образный направляющий профиль может использоваться как в качестве направляющей, так и в сочетании с платформенной конструкцией, что значительно уменьшает объем установки. Метод конечных элементов применяется для проектирования оптимизированной конструкции с целью достижения наилучшего соотношения жесткости и веса. Крутящий момент и низкая инерция плавного позиционирующего движения позволяют снизить энергопотребление.
Высокая точность и высокая жесткостьАнализ деформации контактной зоны стального шарика под действием нагрузки в каждом направлении показывает, что этот прецизионный линейный модуль обладает высокой точностью и высокой жесткостью. Оптимизированная конструкция, разработанная методом конечных элементов, позволяет получить оптимальное соотношение жесткости и веса.
Легко тестировать и оснащено: позволяет легко проверить функции точности позиционирования, воспроизводимости позиционирования, параллельности перемещения и пускового момента.
Легко собирается и обслуживается.Сборка может быть выполнена без привлечения квалифицированного персонала. Хорошая пыле- и смазка, простота в обслуживании и повторном использовании после утилизации машины.
Разнообразие продукции позволяет удовлетворить потребность в выборе:
режим движенияМожно разделить на шариковинтовые и синхронные ременные приводы.
Мощность двигателяопционально сервомотор или шаговый двигатель
Подключение двигателяпрямой, нижний, внутренний, левый, правый, в зависимости от назначения пространства.
Эффективный инсульт: 100-2000 мм (в зависимости от предельной скорости вращения шнека)
Возможно изготовление на заказ в соответствии с потребностями клиента: как отдельные изделия, так и комбинации, разработанные и изготовленные по индивидуальному заказу; одноосевые системы могут быть объединены в многоосевые.
8. Преимущества модуля KK по сравнению с обычным винтовым модулем.
Простота проектирования и установки, компактные размеры и малый вес.
Высокая жесткость и высокая точность (до ±0,003 м)
Полностью оборудован, идеально подходит для модульного проектирования.
Но дорого и затратно
9. Классификация модулей одноосевых роботов
Одноосевые роботизированные модули классифицируются в зависимости от различных областей применения.
KK (высокая точность)
СК (молчание)
KC (интегрированный облегченный)
КА (легкий)
КС (высокая пылезащита)
КУ (высокопрочный пылезащитный материал)
KE (простая пылезащита)
10. Выбор комплектующих для модуля KK
Для соответствия различным требованиям эксплуатации модули KK дополнительно доступны с алюминиевым кожухом, телескопической оболочкой (крышкой органа), фланцем для подключения двигателя и концевым выключателем.
Алюминиевая крышка и телескопический кожух (крышка органа): предотвращают попадание посторонних предметов и загрязнений в модуль KK, что может повлиять на срок службы, точность и плавность работы.
Фланец для подключения двигателя: позволяет крепить к модулю KK различные типы двигателей.
Концевой выключатель: обеспечивает ограничения по положению горки, начальной точке и предотвращает превышение допустимого хода горки.
11. Применение модулей KK
Модуль KK используется в широком спектре автоматизированного оборудования. Он широко применяется в следующем оборудовании: автоматические машины для лужения, машины для фиксации винтов, устройства для захвата и перемещения деталей в коробках на полках, малогабаритное перестановочное оборудование, машины для нанесения покрытий, устройства для захвата и перемещения деталей, устройства для перемещения линз CCD, автоматические покрасочные машины, автоматические устройства для загрузки и разгрузки, режущие станки, оборудование для производства электронных компонентов, малогабаритные сборочные линии, малогабаритные прессы, машины для точечной сварки, оборудование для поверхностного ламинирования, автоматические маркировочные машины, устройства для розлива и дозирования жидкостей, устройства для дозирования деталей и компонентов, оборудование для тестирования деталей, оборудование для финишной обработки заготовок на производственной линии, устройства для заполнения материалами, упаковочные машины, гравировальные станки, устройства для перемещения конвейерных лент, оборудование для очистки заготовок и т. д.
Дата публикации: 18 июня 2020 г.




