


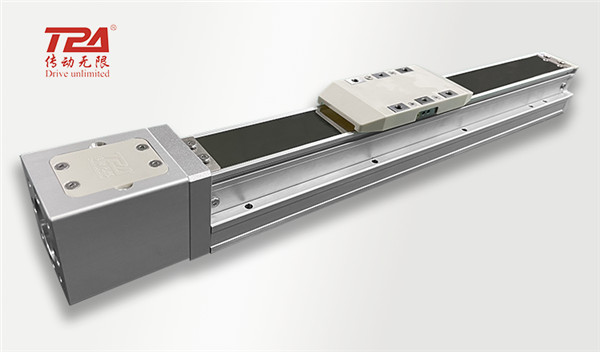
Linearantriebe vom Kugelgewindetyp bestehen im Wesentlichen aus Kugelgewindespindel, Linearführung, Aluminiumlegierungsprofil, Kugelgewindespindel-Tragbasis, Kupplung, Motor, Endschalter usw.
KugelgewindetriebKugelgewindetriebe eignen sich ideal zur Umwandlung von Dreh- in Linearbewegungen und umgekehrt. Sie bestehen aus Spindel, Mutter und Kugel. Ihre Funktion, Dreh- in Linearbewegungen umzuwandeln, stellt eine Weiterentwicklung des Kugelgewindetriebs dar. Aufgrund ihres geringen Reibungswiderstands finden Kugelgewindetriebe breite Anwendung in verschiedenen Industrieanlagen und Präzisionsinstrumenten. Sie ermöglichen hochpräzise Linearbewegungen auch unter hoher Belastung. Im Gegensatz zu Trapezgewindetrieben besitzen Kugelgewindetriebe jedoch keine Selbsthemmung, was beim Einsatz besondere Aufmerksamkeit erfordert.
LinearführungLinearführungen, auch bekannt als Gleitbahnen, Linearführungen oder Linearschlitten, werden für lineare Hin- und Herbewegungen eingesetzt und weisen eine höhere Tragfähigkeit als Linearlager auf. Sie können ein bestimmtes Drehmoment aufnehmen und ermöglichen bei hohen Lasten eine hochpräzise Linearbewegung. Darüber hinaus können sie in einigen weniger präzisen Anwendungen auch durch Linearlager ersetzt werden, wobei jedoch zu beachten ist, dass sie hinsichtlich Drehmoment und Tragfähigkeit eine geringere Belastbarkeit als Linearführungen aufweisen.
Modulprofil aus Aluminiumlegierung: Modul-Aluminiumlegierungsprofil-Schiebetisch schönes Aussehen, vernünftiges Design, gute Steifigkeit, zuverlässige Leistung, niedrige Produktionskosten werden häufig in industriellen Automatisierungsanlagen eingesetzt. Durch die Endmontage zum Modul ist die Steifigkeit gering, die thermische Verformung gering, die Zuführungsstabilität hoch, wodurch eine hohe Präzision und hohe Betriebsstabilität in Automatisierungsanlagen gewährleistet wird.
Kugelgewindetrieb-StützsitzDer Kugelgewindetrieb-Lagersitz dient der Verbindung zwischen Gewindespindel und Motor und besteht im Allgemeinen aus einem festen Teil und einer Lagereinheit. Der feste Teil der Lagereinheit ist mit vorgespannten Schrägkugellagern ausgestattet. Insbesondere bei ultrakompakten Ausführungen kommt ein speziell für ultrakompakte Kugelgewindetriebe entwickeltes ultrakompaktes Schrägkugellager mit einem Kontaktwinkel von 45° zum Einsatz, um einen stabilen Lauf mit hoher Steifigkeit und Präzision zu gewährleisten. Im Lager der Lagereinheit werden Rillenkugellager verwendet. Das Lager der Lagereinheit ist mit einer geeigneten Menge Lithiumseifenfett befüllt und mit einer speziellen Dichtung abgedichtet, was eine direkte Montage und einen dauerhaften Einsatz ermöglicht. Das optimale Lager wird unter Berücksichtigung der Steifigkeit im Verhältnis zur Kugelgewindespindel ausgewählt. Hier kommt ein Schrägkugellager mit hoher Steifigkeit und niedrigem Drehmoment (Kontaktwinkel 30°, frei kombinierbar) zum Einsatz. Auch die ultrakompakte Lagereinheit ist mit einem speziell für ultrakompakte Kugelgewindetriebe entwickelten ultrakompakten Schrägkugellager ausgestattet. Dieses Lager zeichnet sich durch einen Kontaktwinkel von 45°, einen kleinen Kugeldurchmesser und eine hohe Kugelanzahl aus. Es handelt sich um ein ultrakleines Schrägkugellager mit hoher Steifigkeit und Präzision, das ein stabiles Schwenkverhalten ermöglicht. Die Trägereinheit ist in eckiger und runder Ausführung erhältlich und kann je nach Anwendung ausgewählt werden. Dank ihrer kompakten Bauweise ist die Trägereinheit einfach zu montieren und benötigt nur wenig Platz. Die vorgespannten Lager können direkt nach der Lieferung montiert werden, was die Montagezeit verkürzt und die Montagegenauigkeit erhöht. Selbstverständlich können Sie bei Bedarf auch ein individuelles Lagergehäuse mit Sonderteilen fertigen und die Lagerkombination zu einer Trägereinheit extern kommissionieren. Dies ist besonders kostengünstig bei Serienfertigung.
KupplungKupplungen verbinden zwei Wellen zur Übertragung von Bewegung und Drehmoment. Die Maschine wird angehalten, um ein Bauteil zu verbinden oder zu trennen. Aufgrund von Fertigungs- und Montagefehlern, Verformungen nach der Lagerung und Temperatureinflüssen etc. ist die exakte Ausrichtung der beiden Wellen oft nicht gewährleistet; es tritt eine gewisse relative Verschiebung auf. Daher müssen bei der Konstruktion der Kupplung verschiedene Maßnahmen ergriffen werden, um eine Anpassung an einen bestimmten Bereich relativer Verschiebungen zu ermöglichen. In Sonderanlagen mit Linearantrieben werden häufig flexible Kupplungen eingesetzt. Gängige Typen sind Nutkupplungen, Kreuzschlittenkupplungen, Gleitkupplungen und Membrankupplungen.
Wie man die Kupplung für einen Linearantrieb auswählt:
Gängige Kupplungen für nicht standardisierte Automatisierungslösungen.
Wenn spielfreies Fahren erforderlich ist, wählen Sie den Membrantyp oder den Nuttyp.
Wenn eine Übertragung mit hohem Drehmoment erforderlich ist, wählen Sie Membran-, Kreuz- oder Stehlagertyp.
Servomotoren sind meist mit Membranen ausgestattet, Schrittmotoren hingegen meist mit Nuten.
Kreuzförmig, wie es häufig bei Zylinder- oder Wicklungsmotoren verwendet wird, ist die Präzision etwas geringer (keine hohen Anforderungen).
Grenzwertsensor
Der Endschalter in Linearantrieben verwendet üblicherweise einen Schlitzlichtschrankenschalter. Dieser, auch U-förmige Lichtschrankenschalter genannt, ist ein Infrarot-Induktionslichtschrankenschalter, der aus einer Kombination von Infrarot-Sender- und -Empfängerröhre besteht. Die Schlitzbreite bestimmt die Stärke des induktiven Empfangsmodells und die Entfernung des empfangenen Signals. Das Infrarotlicht zwischen dem leuchtenden Objekt und dem Empfänger wird empfangen und umgewandelt, um die Position des Objekts zu erfassen. Schlitzlichtschrankenschalter arbeiten berührungslos, sind weniger an das zu erfassende Objekt gebunden und ermöglichen eine große Erfassungsreichweite (über mehrere Dutzend Meter). Dadurch eignen sie sich für die Erkennung kleiner Objekte in einem breiten Anwendungsbereich.
2. Vorteile und Nachteile von Kugelgewindetrieben
Je kleiner die Steigung des Linearantriebs, desto größer ist die maximale Schubkraft des Servomotors. Im Allgemeinen gilt: Je kleiner die Steigung des Linearantriebs, desto größer die Schubkraft. Linearantriebe werden häufig in Branchen mit hohen Kraft- und Lastanforderungen eingesetzt. Beispielsweise kann ein Servomotor mit einer Nennleistung von 100 W und einer Schubkraft von 0,32 N, der über eine Kugelumlaufspindel mit 5 mm Steigung angetrieben wird, eine Schubkraft von ca. 320 N erzeugen.
Für die Z-Achse werden üblicherweise Kugelgewindetriebe eingesetzt. Ein weiterer Vorteil von Kugelgewindetrieben ist ihre hohe Genauigkeit im Vergleich zu anderen Antriebsmethoden. Die Wiederholgenauigkeit liegt üblicherweise bei ± 0,005 mm bzw. ± 0,02 mm. Aufgrund der schlanken Kugelgewindespindel ist der Hub von Kugelgewindetrieben jedoch begrenzt. Er darf maximal 1/50 des Durchmessers/der Gesamtlänge betragen und muss innerhalb dieses Bereichs gehalten werden. Bei Überschreitung dieses Wertes muss die Drehzahl reduziert werden. Bei zu langer Spindel, die durch die hohe Drehzahl des Servomotors verursacht wird, kann die Resonanz der Spindel zu Vibrationen, starken Geräuschen und Gefahren führen. Da die Kugelgewindespindel an beiden Enden gelagert ist, kann eine zu lange Spindel nicht nur die Kupplung lockern, sondern auch die Genauigkeit und Lebensdauer des Antriebs beeinträchtigen. Nehmen wir beispielsweise den silbernen KK-Stellantrieb aus Taiwan: Bei einem effektiven Hub von über 800 mm kann es zu Resonanzen kommen, und die maximale Geschwindigkeit sollte um 15 % reduziert werden, wenn der Hub jeweils um 100 mm erhöht wird.
3. Anwendung des Kugelgewindetriebs
Der Linearantrieb mit zehn Motoren zeichnet sich durch einen ruhigen Lauf, hohe Präzision und präzise Regelung aus (er kann innerhalb des Hubs an jeder beliebigen Position exakt anhalten). Die Laufgeschwindigkeit wird durch die Motordrehzahl, die Gewindesteigung und die Konstruktion des Aktuators bestimmt. Er eignet sich besonders für kleine und mittlere Hübe und wird in vielen Linearrobotern eingesetzt. In der Automatisierungsindustrie findet er breite Anwendung in Bereichen wie Halbleiter, LCD, Leiterplatten, Medizintechnik, Lasertechnik, 3C-Elektronik, erneuerbare Energien, Automobilindustrie und weiteren Automatisierungsanwendungen.
4. Erläuterung der relevanten Parameter des Schraubenantriebs
Wiederholgenauigkeit der PositionierungDie Wiederholgenauigkeit beschreibt den Grad der Konsistenz kontinuierlicher Ergebnisse, die durch wiederholtes Positionieren desselben Aktuators mit derselben Ausgangsgröße erzielt werden. Sie wird durch die Eigenschaften des Servosystems, das Spiel und die Steifigkeit des Vorschubsystems sowie die Reibungseigenschaften beeinflusst. Im Allgemeinen handelt es sich bei der Wiederholgenauigkeit um einen zufälligen Fehler mit Normalverteilung, der die Konsistenz wiederholter Aktuatorbewegungen beeinflusst und ein sehr wichtiger Leistungsindikator ist.
KugelgewindetriebführungEs bezieht sich auf die Gewindesteigung der Schraube im Gewindeschneidsatz und stellt auch die lineare Strecke (im Allgemeinen in mm: mm) dar, die die Mutter bei jeder Umdrehung der Schraube auf dem Gewinde zurücklegt.
Höchstgeschwindigkeit: bezieht sich auf die maximale lineare Geschwindigkeit, die vom Aktor bei unterschiedlichen Führungslängen erreicht werden kann.
Maximales transportierbares Gewicht: Das maximale Gewicht, das vom beweglichen Teil des Aktuators belastet werden kann; unterschiedliche Installationsmethoden führen zu unterschiedlichen Kräften
Nennschub: Der Nennschub, der erreicht werden kann, wenn der Aktor als Schubmechanismus verwendet wird.
Standardhub, IntervallDer Vorteil von Modulbausätzen liegt in der schnellen Auswahl und der Verfügbarkeit der Teile. Der Nachteil besteht darin, dass der Hub standardisiert ist. Zwar können Sondergrößen beim Hersteller bestellt werden, die Standardwerte werden jedoch vom Hersteller vorgegeben. Der Standardhub bezieht sich daher auf das Standardmodell des Herstellers, und das Intervall gibt die Differenz zwischen verschiedenen Standardhüben an, üblicherweise ausgehend vom maximalen Hub als Maximalwert in gleichmäßigen Abständen. Beispiel: Beträgt der Standardhub 100–1050 mm und das Intervall 50 mm, so sind die Standardhübe des Standardmodells 100/150/200/250/300/350…1000/1050 mm.
5. Auswahlprozess für Linearantriebe
Bestimmen Sie den Aktuatortyp entsprechend den Betriebsbedingungen der jeweiligen Anwendung.Zylinder, Schraube, Zahnriemen, Zahnstange und Ritzel, Linearmotorantrieb usw.
Berechnen und bestätigen Sie die Wiederholgenauigkeit der Positionierung des Aktuators.: Vergleichen Sie die Wiederholgenauigkeit der Positioniervorgabe mit der Wiederholgenauigkeit des Aktuators und wählen Sie den Aktuator mit der geeigneten Genauigkeit aus.
Berechnen Sie die maximale lineare Laufgeschwindigkeit des Aktuators und bestimmen Sie den Führungsbereich.: Berechnen Sie die Laufgeschwindigkeit unter den vorgesehenen Anwendungsbedingungen, wählen Sie den geeigneten Aktor anhand der maximalen Drehzahl des Aktors aus und bestimmen Sie dann die Größe des Führungsbereichs des Aktors.
Ermitteln Sie die Installationsmethode und das maximale Lastgewicht.: Berechnen Sie die Lastmasse und das Drehmoment entsprechend der Installationsmethode.
Berechnen Sie den Soll- und Sollhub des Aktuators.: Passen Sie den Standardhub des Aktuators an den tatsächlich geschätzten Hub an.
Prüfen Sie den Aktor anhand des Motortyps und des Zubehörs.: ob der Motor gebremst ist, Form des Encoders und Marke des Motors.
Eigenschaften und Anwendungen des KK-Aktuators
6. KK-Moduldefinition
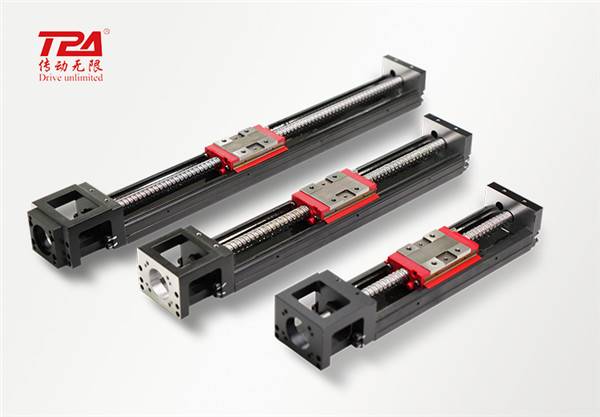
Das KK-Modul ist ein High-End-Anwendungsprodukt auf Basis eines Kugelgewindetrieb-Linearmoduls, auch bekannt als Einachsroboter. Es handelt sich um eine motorbetriebene Bewegungsplattform, bestehend aus einer Kugelgewindespindel und einer U-förmigen Linearführung. Der Gleitsitz dient sowohl als Antriebsmutter der Kugelgewindespindel als auch als Führungsschlitten des linearen Dehnungsmessstreifens. Der Hammer ist aus einer geschliffenen Kugelgewindespindel gefertigt, um eine hohe Präzision zu erreichen.
7. Funktionen des KK-Moduls
Multifunktionales DesignDurch die Integration von Kugelgewindetrieb für den Antrieb und U-Schiene für die Führung ermöglicht es eine präzise Linearbewegung. Es ist zudem mit Multifunktionszubehör kompatibel. Dadurch eignet es sich hervorragend für vielseitige Anwendungen und erfüllt die Anforderungen an hochpräzise Kraftübertragung.
Klein und leichtU-Schienen können als Führungsschienen und in Kombination mit einer Plattformkonstruktion eingesetzt werden, um das Installationsvolumen deutlich zu reduzieren. Mithilfe der Finite-Elemente-Methode wird eine optimierte Struktur entworfen, um das beste Verhältnis von Steifigkeit zu Gewicht zu erzielen. Drehmoment und geringe Trägheit ermöglichen eine gleichmäßige Positionierung und reduzieren so den Energieverbrauch.
Hohe Präzision und hohe SteifigkeitDie Analyse der Verformung der Kontaktstelle der Stahlkugel unter Belastung in jeder Richtung zeigt, dass dieses Präzisions-Linearmodul hohe Präzision und hohe Steifigkeit aufweist. Die optimierte Struktur wurde mittels Finite-Elemente-Methode entwickelt, um das beste Verhältnis von Steifigkeit zu Gewicht zu erzielen.
Einfach zu testen und ausgestattetDie Funktionen Positioniergenauigkeit, Positionierreproduzierbarkeit, Fahrparallelität und Anlaufdrehmoment lassen sich leicht testen.
Einfach zu montieren und zu wartenDie Montage kann ohne Fachpersonal durchgeführt werden. Gute Staubdichtigkeit und Schmierung, einfache Wartung und Wiederverwendung nach der Verschrottung der Maschine.
Eine Diversifizierung der Produkte kann dem Bedürfnis nach Auswahl gerecht werden:
Fahrmoduskann unterteilt werden in Kugelgewindetriebe, Synchronriemen
Motorleistung: optionaler Servomotor oder Schrittmotor
Motoranschluss: direkt, unten, innen, links, rechts, je nach Raumnutzung
Effektiver Schlaganfall: 100-2000 mm (abhängig von der maximalen Schraubendrehzahl)
Anpassungen sind nach Kundenwunsch möglich: Einzelstücke oder Kombinationen aus speziellem Design und Fertigung, eine Achse kann zu einer Mehrachsenanlage kombiniert werden.
8. Vorteile des KK-Moduls im Vergleich zu herkömmlichen Schraubenmodulen
Einfach zu entwerfen und zu installieren, geringe Größe und geringes Gewicht
Hohe Steifigkeit und hohe Präzision (bis zu ±0,003 m)
Vollständig ausgestattet, optimal geeignet für modulare Bauweise
Aber teuer und kostspielig
9. Klassifizierung von Einachs-Robotermodulen
Einachsige Robotermodule werden je nach ihren verschiedenen Anwendungen klassifiziert als
KK (hohe Präzision)
SK (still)
KC (integriertes Leichtbaumaterial)
KA (Leichtgewicht)
KS (hohe Staubdichtigkeit)
KU (hochsteife, staubdichte Ausführung)
KE (einfach staubdicht)
10. Auswahl des Zubehörs für das KK-Modul
Um unterschiedlichen Nutzungsanforderungen gerecht zu werden, sind KK-Module zusätzlich mit Aluminiumabdeckung, Teleskop-Schutzhülle (Orgelabdeckung), Motoranschlussflansch und Endschalter erhältlich.
Aluminiumabdeckung und Teleskophülse (Organabdeckung): verhindern, dass Fremdkörper und Verunreinigungen in das KK-Modul gelangen und die Lebensdauer, Präzision und Laufruhe beeinträchtigen.
Motoranschlussflansch: Ermöglicht die Befestigung verschiedener Motortypen am KK-Modul.
Endschalter: Sorgt für Sicherheitsgrenzen bei der Positionierung des Schlittens, dem Startpunkt und verhindert, dass der Schlitten den Verfahrweg überschreitet.
11. Anwendungen des KK-Moduls
Das KK-Modul findet in einer Vielzahl von Automatisierungsanlagen Anwendung. Es wird häufig in folgenden Anlagen eingesetzt: automatische Verzinnungsmaschinen, Schraubmaschinen, Bestückungsautomaten für Regalteile, kleine Umfüllanlagen, Beschichtungsanlagen, Teile-Bestückungsautomaten, CCD-Linsenbewegungssysteme, automatische Lackieranlagen, automatische Be- und Entladeeinrichtungen, Schneidemaschinen, Produktionsanlagen für elektronische Bauteile, kleine Montagelinien, kleine Pressen, Punktschweißmaschinen, Oberflächenlaminieranlagen, automatische Etikettiermaschinen, Flüssigkeitsabfüll- und Dosieranlagen, Teile- und Komponentendosieranlagen, Teileprüfgeräte, Werkstückbearbeitungsanlagen, Materialabfüllanlagen, Verpackungsmaschinen, Graviermaschinen, Förderbandverlagerungssysteme, Werkstückreinigungsanlagen usw.
Veröffentlichungsdatum: 18. Juni 2020




